工作機械・半導体装置・物流・医療まで、フィジカルAIの全BOMを分解
出典・更新履歴・検証情報
この保存版のデータを照合するための情報です。元記事の初公開日とは区別しています。
- データセットの版
- 2026.09.23.4
- 記事内容のSHA-256
c506038c67bf55290829ca9785fa16bd96a605438a06199bed54741f74bd2c9b- 保存版のSHA-256
b1907c2b11108207033f3fba93d77313abf81db2f424d6d23ac1f42df894fbb2
外部証明の最終検査結果は詳細を開くと表示します。
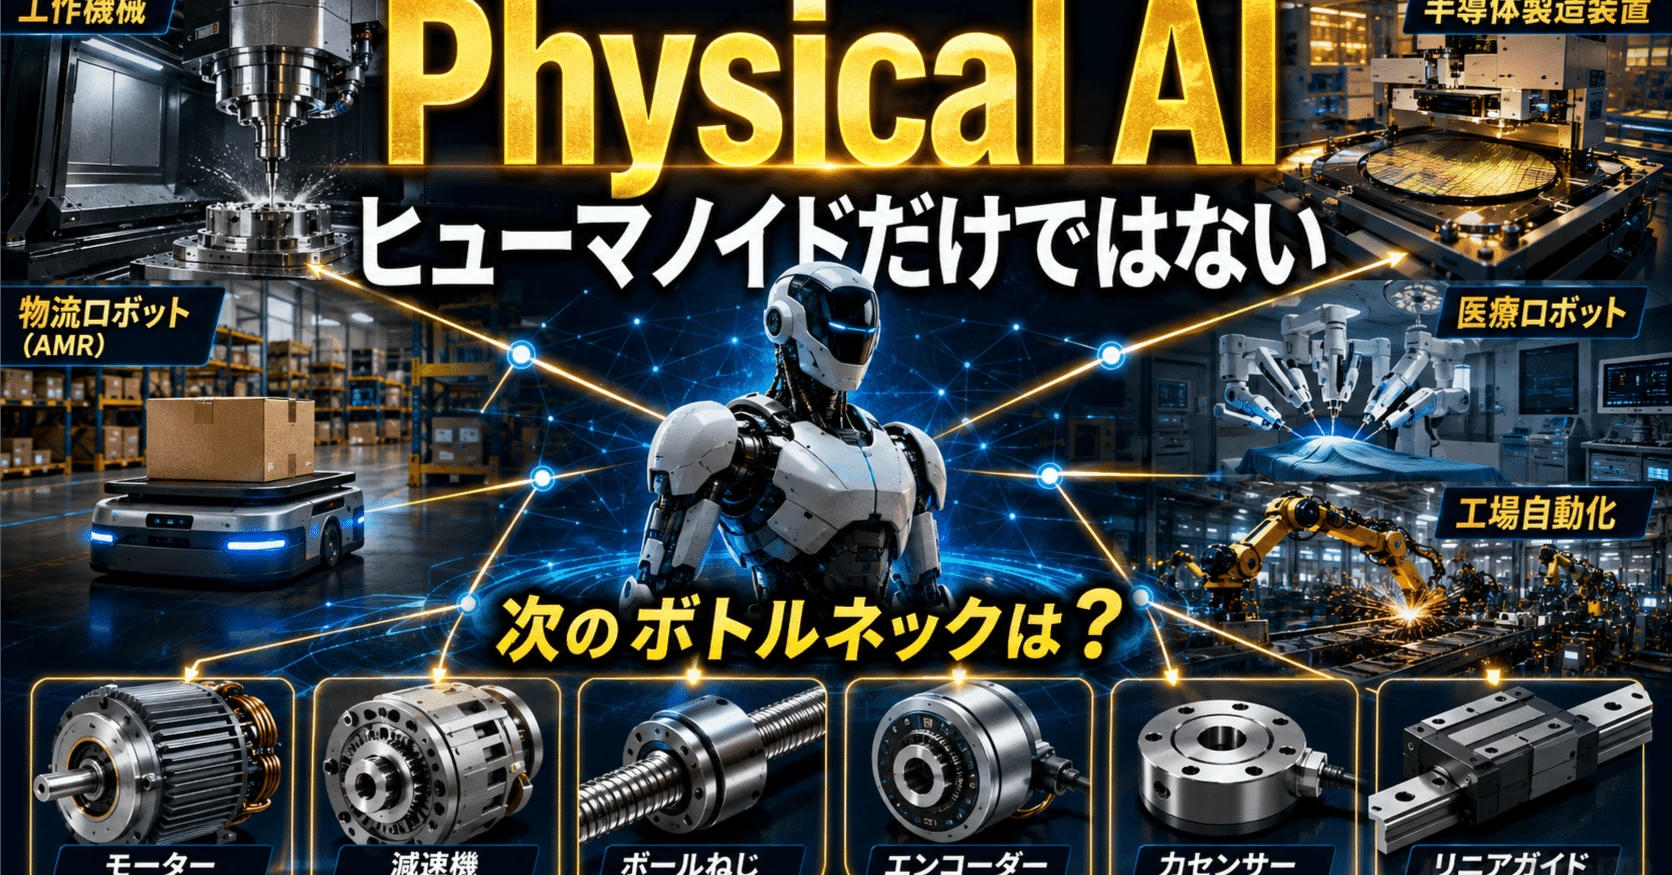
ヒューマノイドだけではない「Physical AI」――工作機械・半導体装置・物流・医療まで、機械が知能を持つ時代の全BOMと次のボトルネックを分解する
#AIがデータセンターの外へ出始めている。
#これまでAI投資で最も重要だったのは、
#GPU → HBM → Network → Power → Cooling → Data Center
#という「計算するためのインフラ」だった。
#しかしAIが現実世界へ入り、
#見る。 触る。 運ぶ。 掴む。 削る。 組み立てる。 検査する。 手術する。
#ところまで担当するようになると、必要になるインフラは大きく変わる。
#Motor。
#Servo。
#Reducer。
#Ball Screw。
#Linear Guide。
#Bearing。
#Encoder。
#Force/Torque Sensor。
#Machine Vision。
#PLC。
#CNC。
#Industrial Network。
#Digital Twin。
#AMR。
#Robot Arm。
#これらを一つにつなげて考えたものが、これからのPhysical AI Infrastructureなのではないだろうか。
#前回、Roundhill Humanoid Robotics ETF「HUMN」を入口としてヒューマノイド一台をBOMまで分解してみた。
#https://note.com/atom_/n/nb22ffbfb7006
#すると、AI SoCだけでなく、
#Motor Reducer Screw Bearing Encoder Force Sensor Joint
#といったMotion系部材が非常に大きな価値を占めることが分かった。100万台を仮定した筆者モデルでは、非重複ハードウェアBOMだけで約146億ドル、Integrated Actuator / System-on-Jointだけでも約70億ドルという構造になった。
#しかし、その部材をさらに追いかけていくと重要なことに気付く。
#これらの技術は、
#ヒューマノイド専用ではない。
#工作機械にも使われる。
#協働ロボットにも使われる。
#AMRにも使われる。
#半導体製造装置にも使われる。
#手術ロボットにも使われる。
#自動倉庫にも使われる。
#AI Factoryにも使われる。
#つまり、本当に見るべき市場は、
#Humanoid Robotics
#だけではなく、
#Physical Motion Infrastructure
#なのかもしれない。
#今回は、
#- ヒューマノイド
- 工作機械
- 協働ロボット
- AMR・物流ロボット
- 半導体製造装置
- 医療・手術ロボット
- 自動倉庫
- 工場・AI Factory
を一つの産業構造として分解する。
#そして最後に、
#市場規模 × ASP × 2026~2030年代TAM × 技術難度 × 供給集中度 × 粗利率 × 現在PER/P/S × 技術成熟確度 × 現在売上へのレバレッジ
#まで重ね、
#「Physical AI時代に最もボトルネック化しやすく、まだ株価に十分織り込まれていない企業」
#を考えてみる。
##
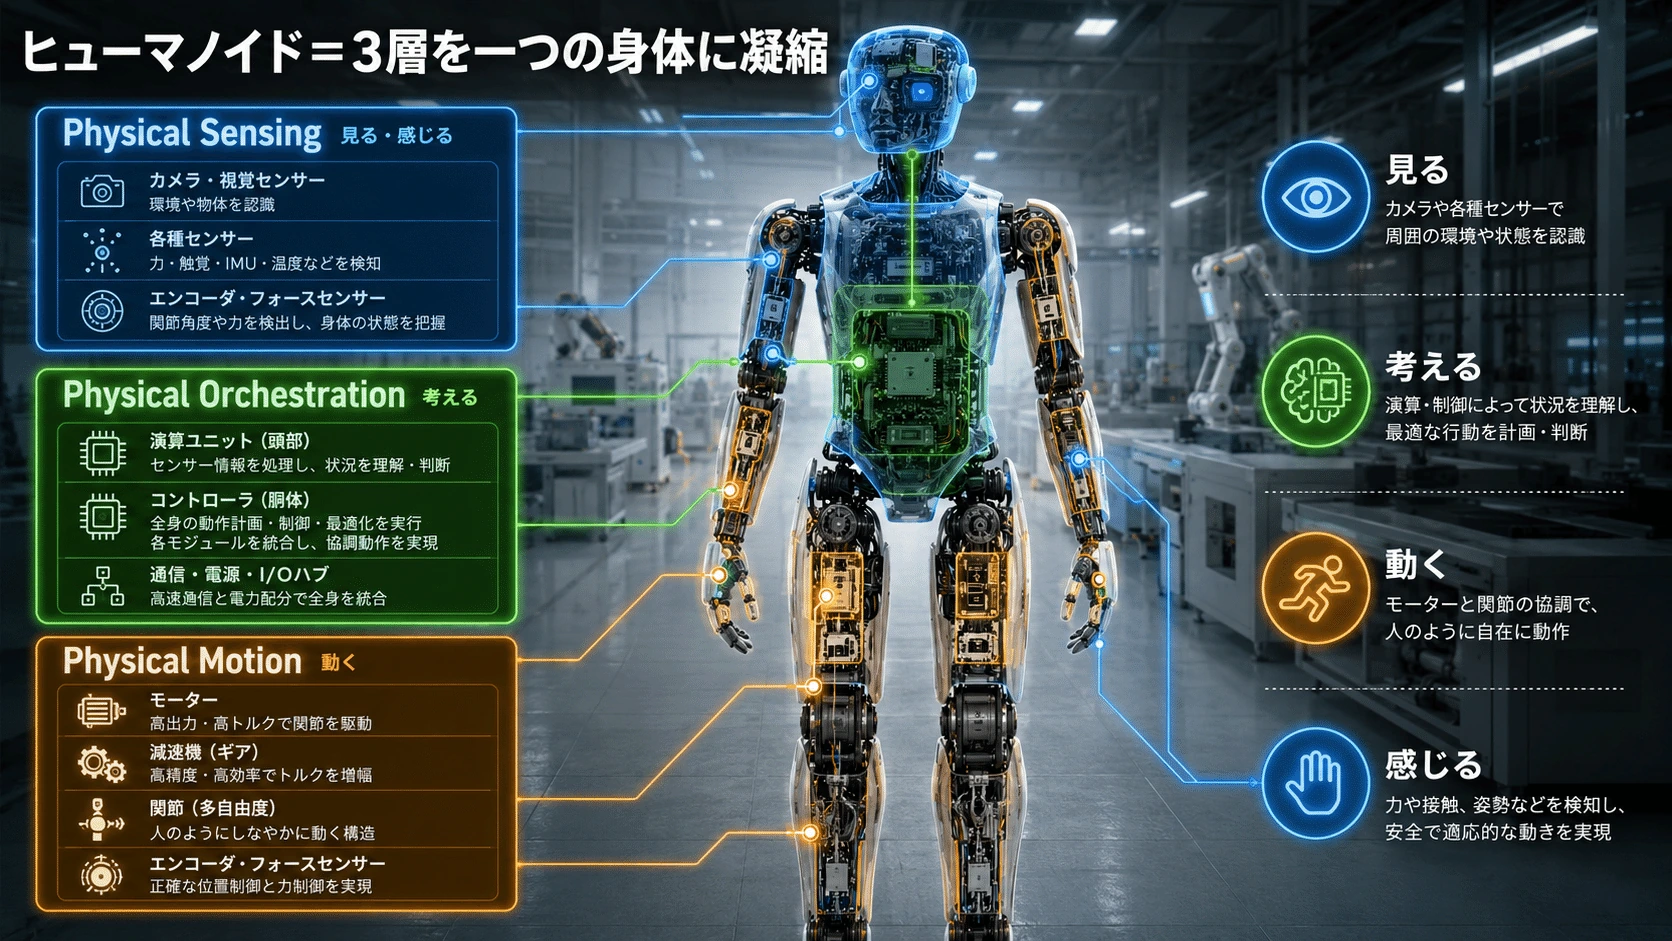
1.Physical AIは3つの層に分けると理解しやすい
#最初に、今回扱うすべての機械を三つに分解する。
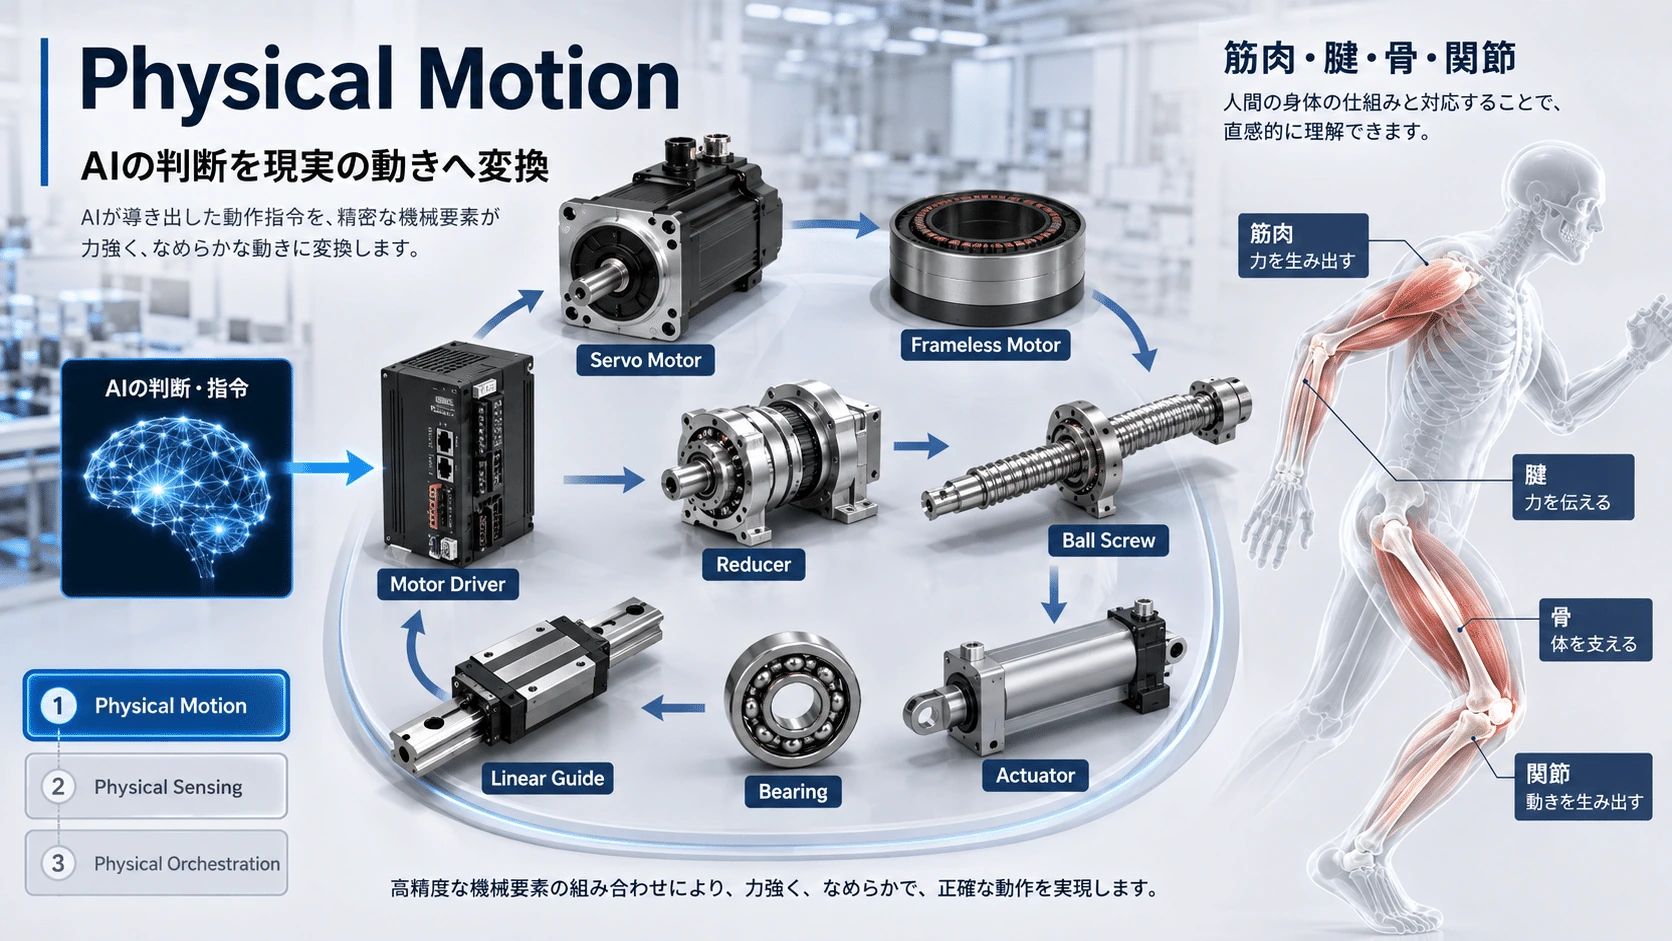
#Physical Motion
#AIの判断を現実の「動き」へ変換する部分。
#主な技術は、
#- Servo Motor
- Frameless Motor
- Linear Motor
- Reducer
- Ball Screw
- Planetary Roller Screw
- Linear Guide
- Bearing
- Actuator
- Motor Driver
である。
#人間でいえば、
#筋肉・腱・骨・関節
#に近い。
#
#
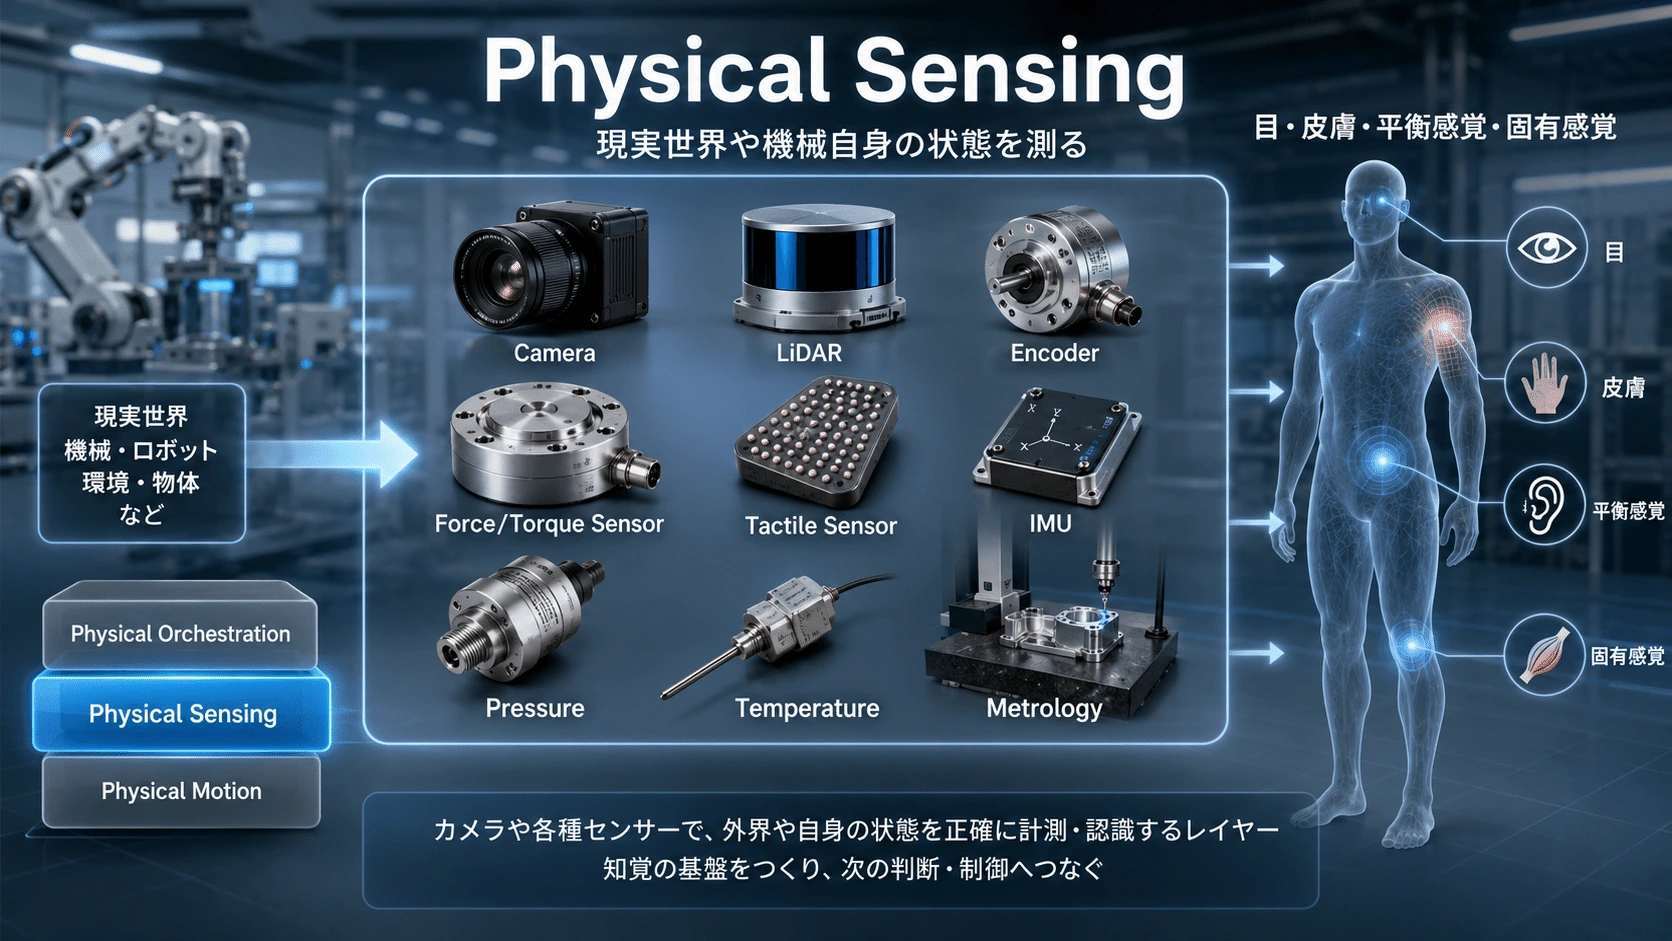
Physical Sensing
#現実世界や機械自身の状態を測る部分。
#- Encoder
- Linear Scale
- Force/Torque Sensor
- Tactile Sensor
- Camera
- LiDAR
- IMU
- Vibration Sensor
- Pressure Sensor
- Temperature Sensor
- Metrology
が入る。
#人間なら、
#目・耳・皮膚・平衡感覚・固有感覚
#である。
#
#
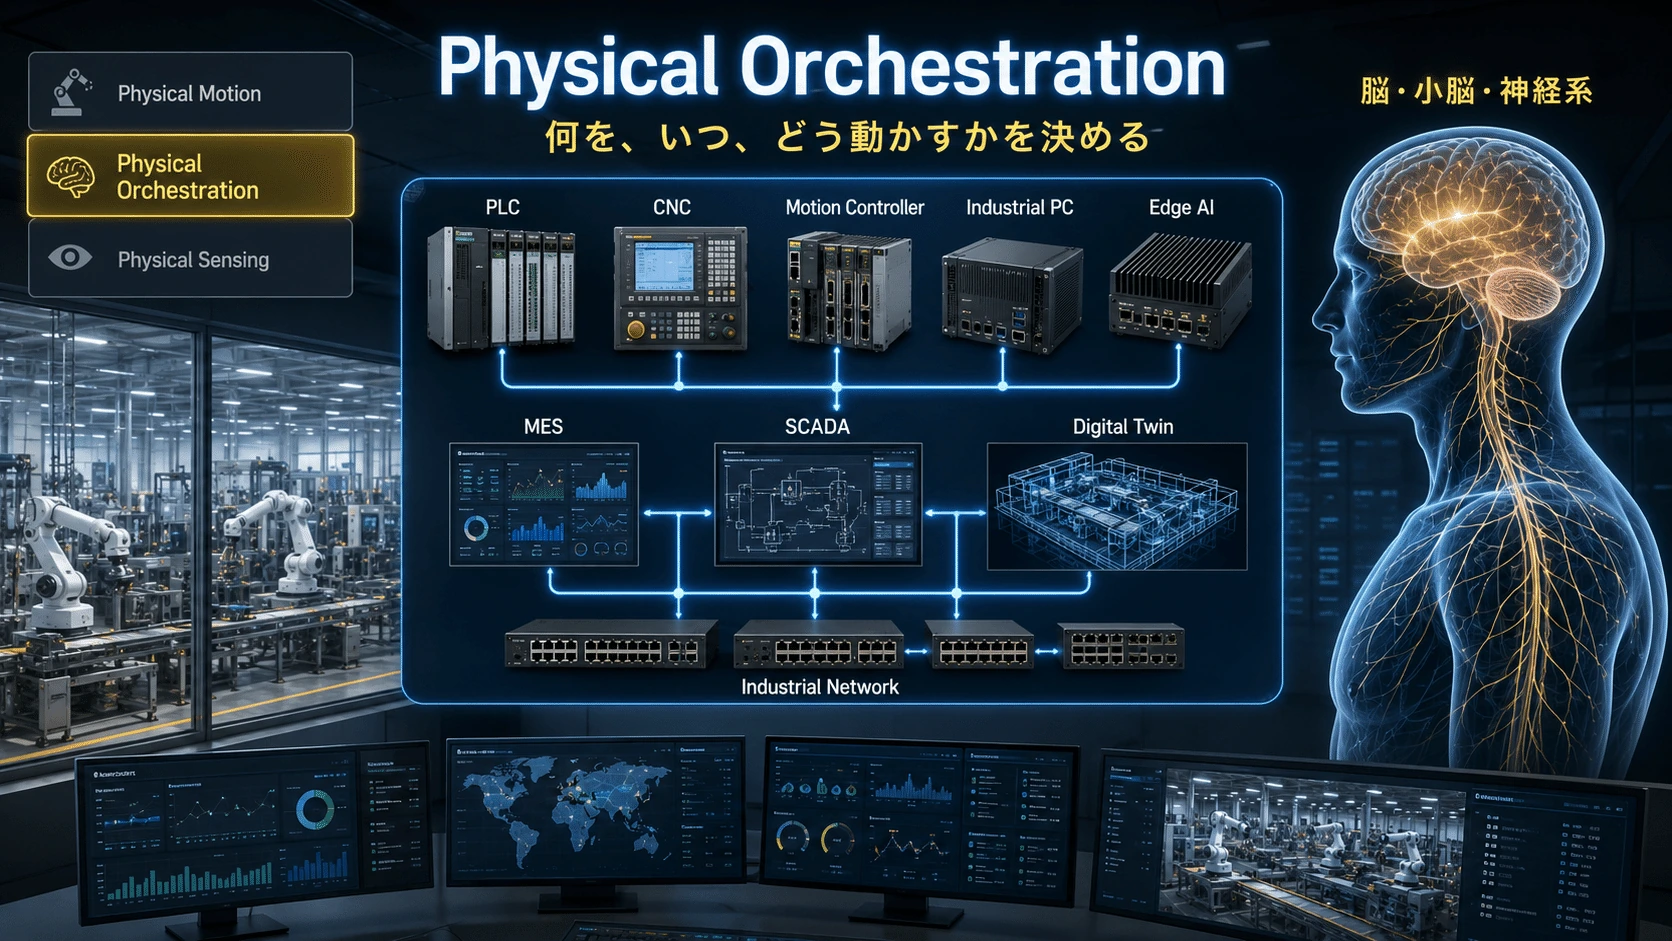
Physical Orchestration
#MotionとSensingを使って、
#「何を、いつ、どう動かすか」
#を決める部分。
#- PLC
- CNC
- Motion Controller
- Industrial PC
- Edge AI
- MES
- WMS
- WCS
- FMS
- SCADA
- Digital Twin
- Industrial Network
など。
#人間なら、
#脳・小脳・神経系
#に相当する。
#
#
2.ヒューマノイドは、この3層を一つの身体に凝縮した機械
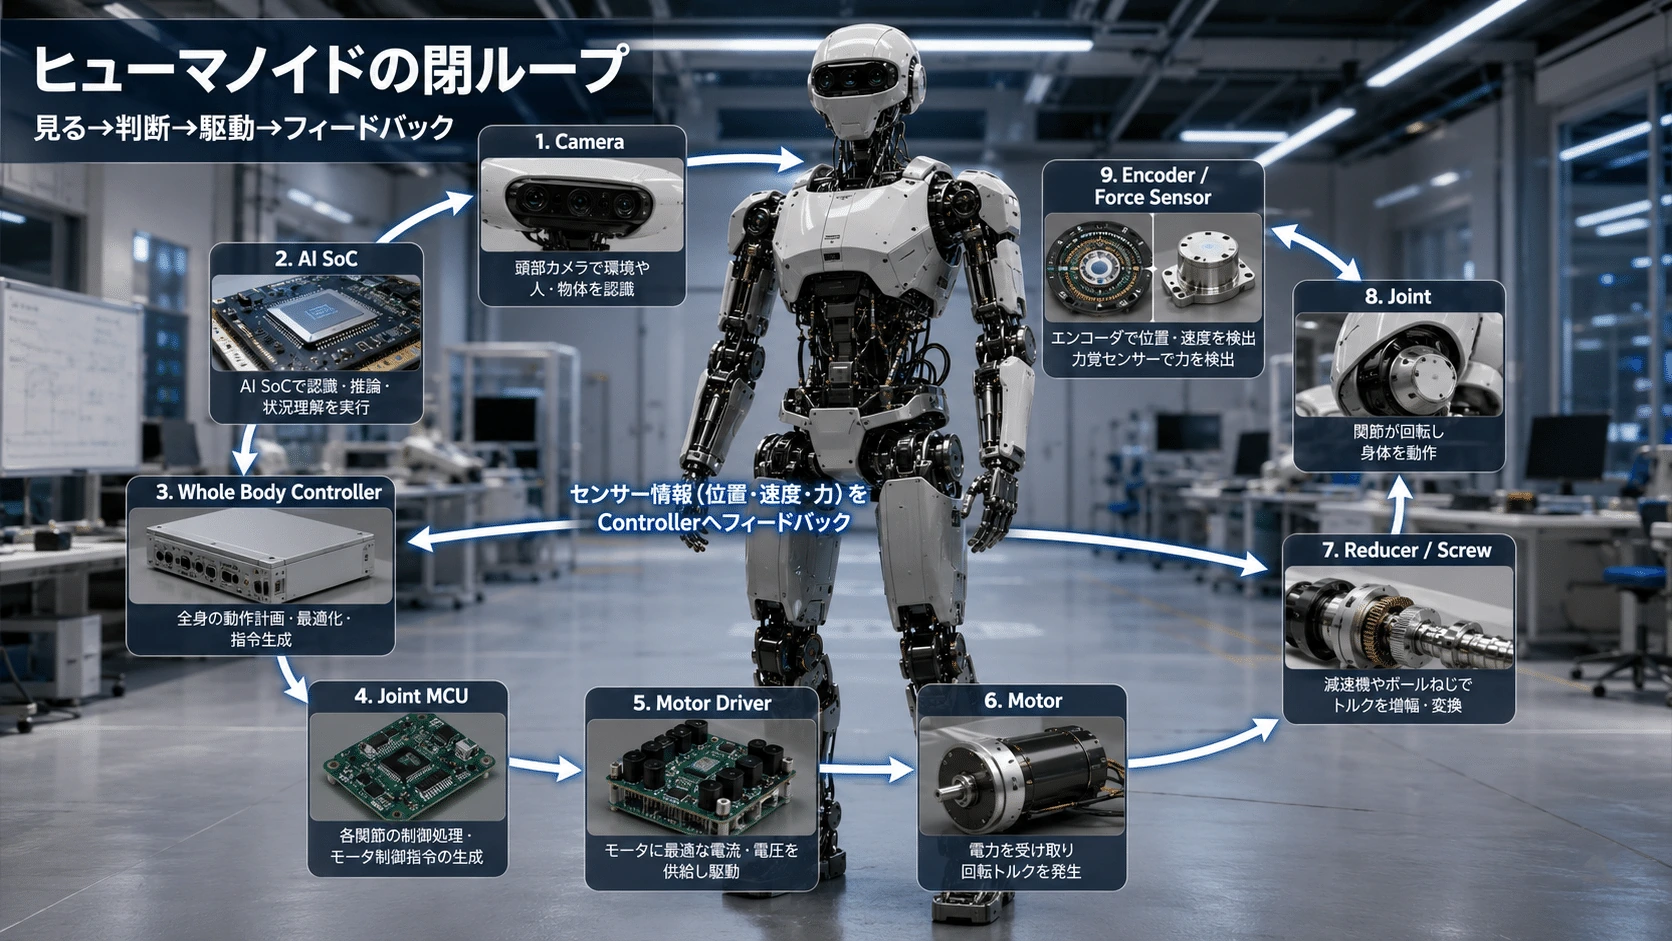
#ヒューマノイドでは、
#Camera
↓
AI SoC
↓
Whole Body Controller
↓
Joint MCU
↓
Motor Driver
↓
Motor
↓
Reducer / Screw
↓
Joint
↓
Encoder / Force Sensor
↓
再びControllerというFeedback Loopが連続している。
#つまりヒューマノイドは、
#Physical Motion
#+
#Physical Sensing
#+
#Physical Orchestration
#を、一台の身体の中へ極端な密度で詰め込んだ存在である。
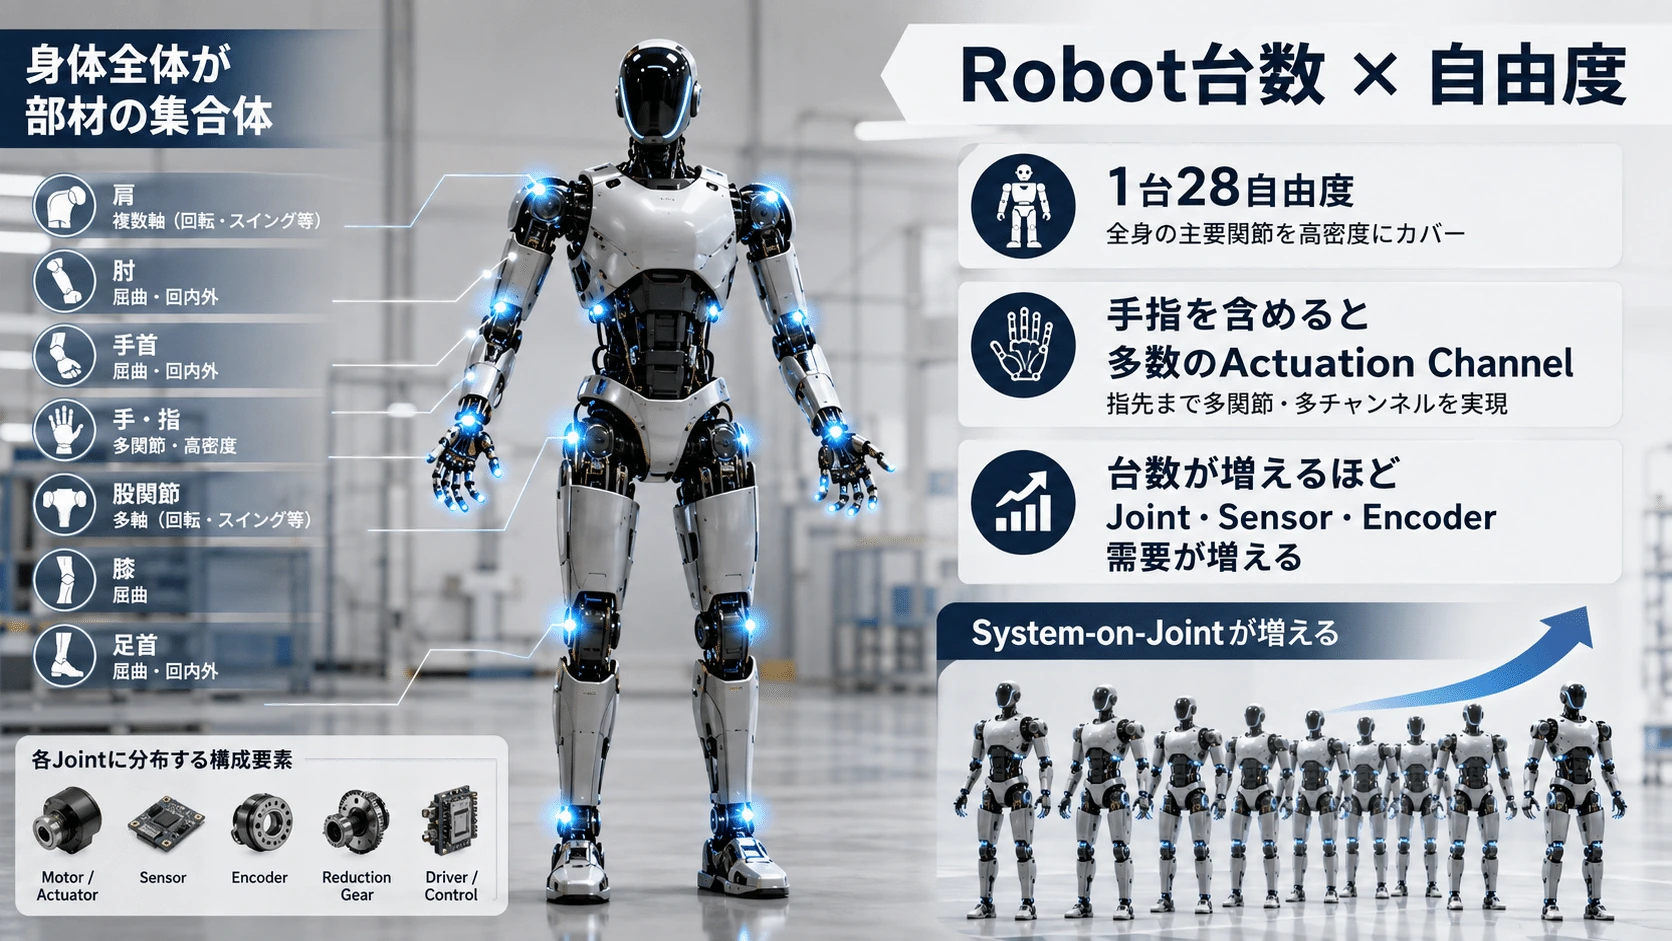
#特に重要なのは、
#Robot台数 × 自由度
#である。
#一台28自由度なら、100万台で2,800万Joint。
#手指まで含め80Actuation Channelなら、
#100万台でも8,000万Channelになる。
#だからSystem-on-JointやSensor、EncoderはAI SoCとは違う数量複利を持つ。
#ただし、ここで一つ注意したい。
#Interact Analysisの2026年予測はかなり保守的で、Humanoid商用化の本格転換点を2032年付近とし、2035年年間出荷を70万台超、売上を約150億ドルと予測している。2025年の生産は2万台超だったものの、実際のreal-world deploymentは約10%にすぎなかったとしている。(Interact Analysis)
#したがって、前回の100万台・300万台・1,000万台モデルはConsensusではなく量産シナリオとして読む必要がある。
#そして、これが今回の記事の重要な出発点になる。
#Humanoid量産を待たなくても、同じ技術を必要としている巨大市場がすでに存在する。
#
#
3.工作機械――すでに存在する「超精密Physical AI」
#世界の工作機械生産額は2025年に761億ユーロだった。
#2024年から2.8%減少したcycle低位の数字であるにもかかわらず、この規模がある。(VDW)
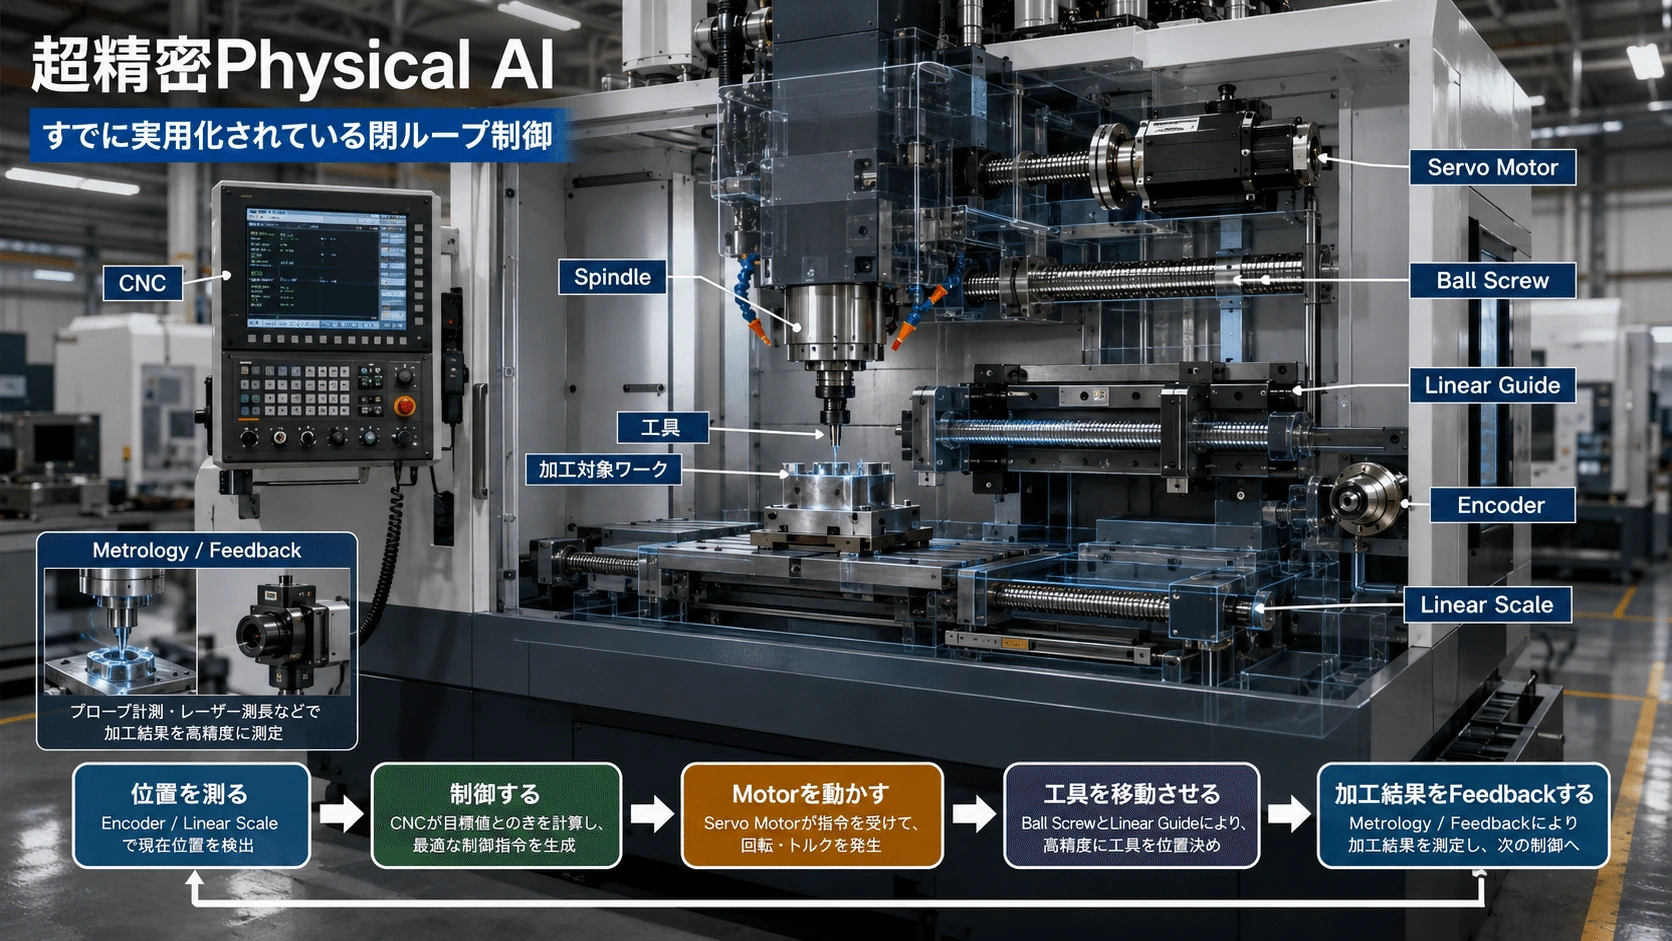
#工作機械はPhysical AI時代になって突然生まれる機械ではない。
#すでに、
#**位置を測る**
↓
**制御する**
↓
**Motorを動かす**
↓
**工具を移動させる**
↓
**加工結果をFeedbackする**というPhysical AIに近い閉ループを持っている。
#
#
4.工作機械の中身
#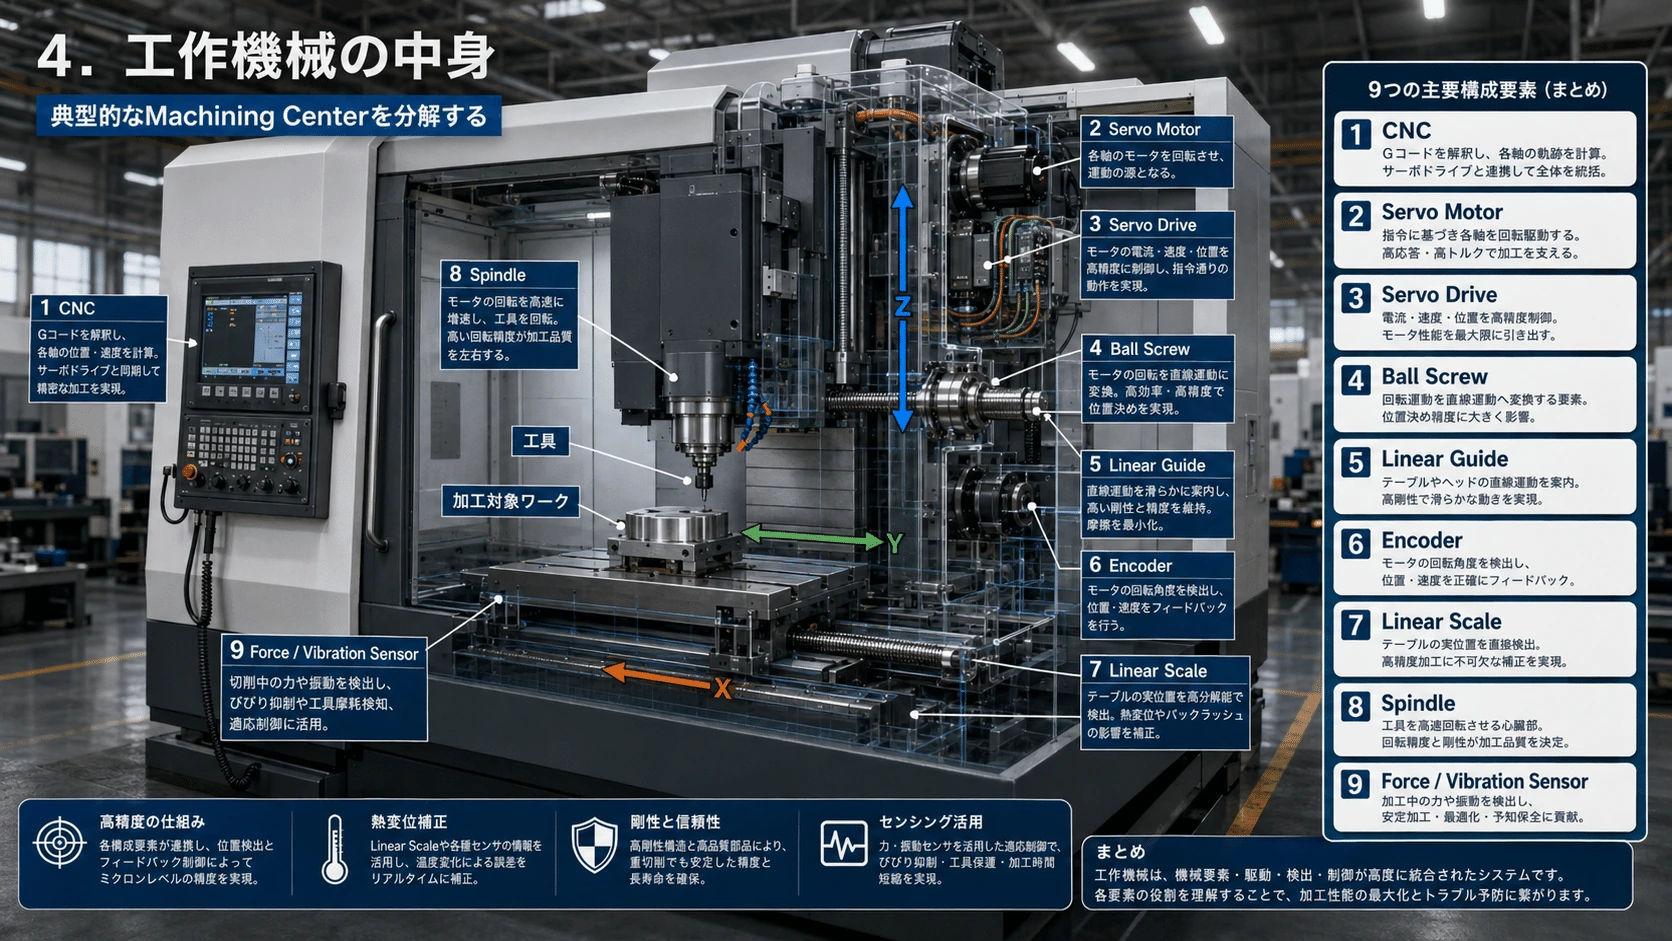
典型的なMachining Centerを分解すると、
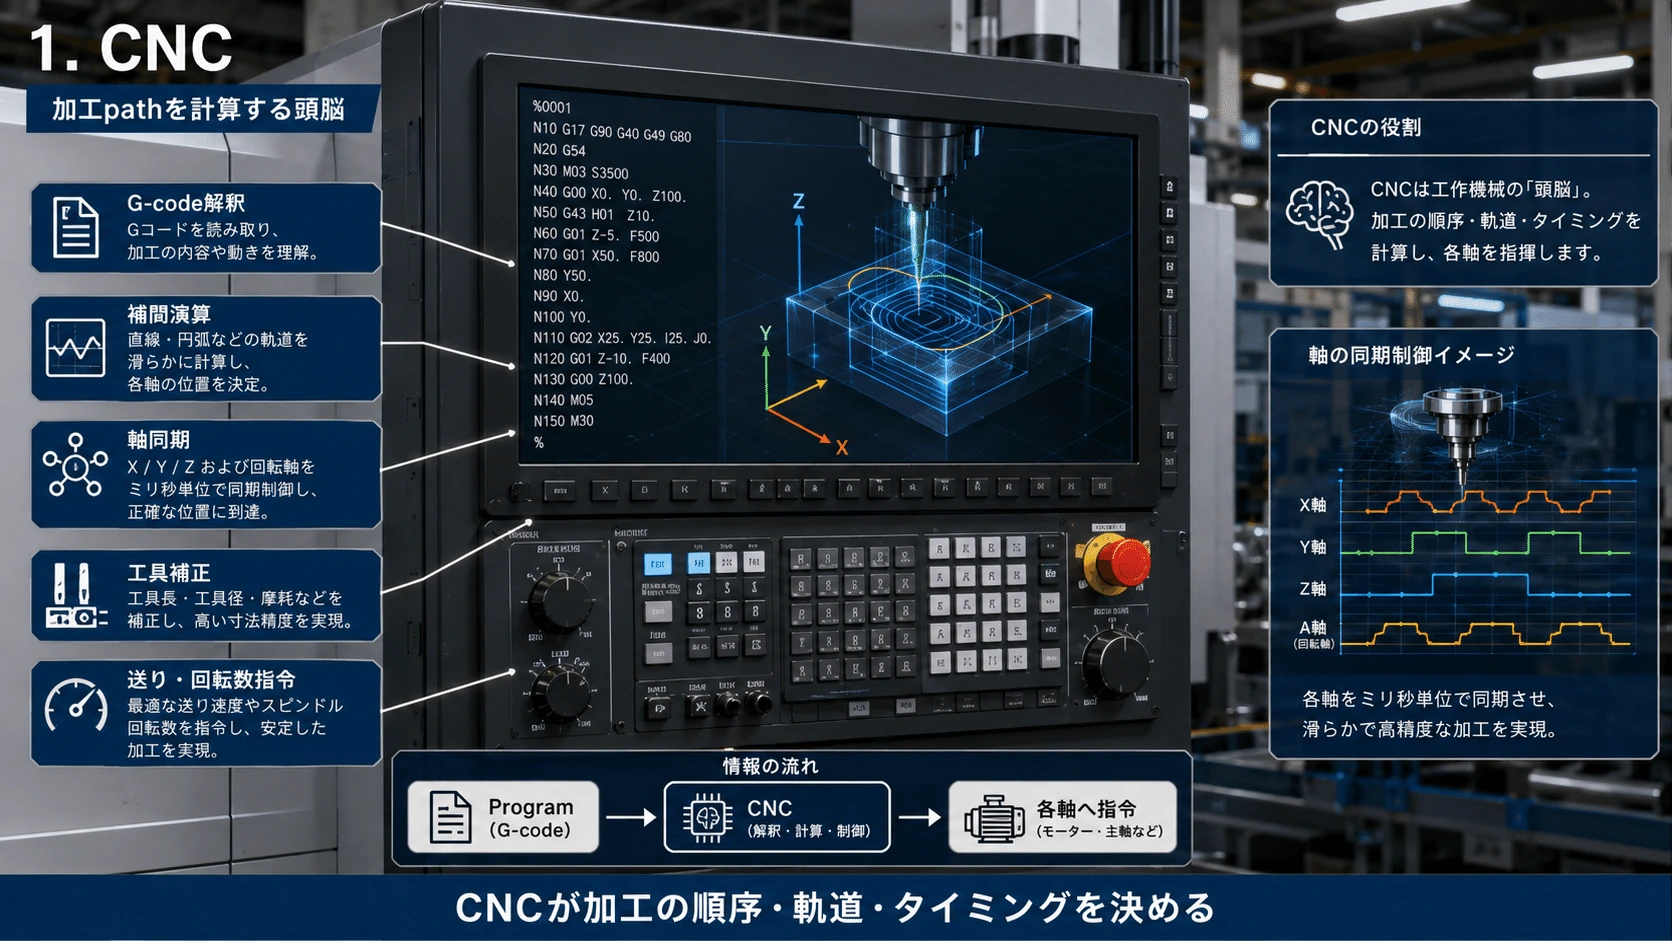
#CNC
#加工pathを計算する。
#G-codeなどを解釈し、
#X/Y/Z軸や回転軸を同期する。
#
#
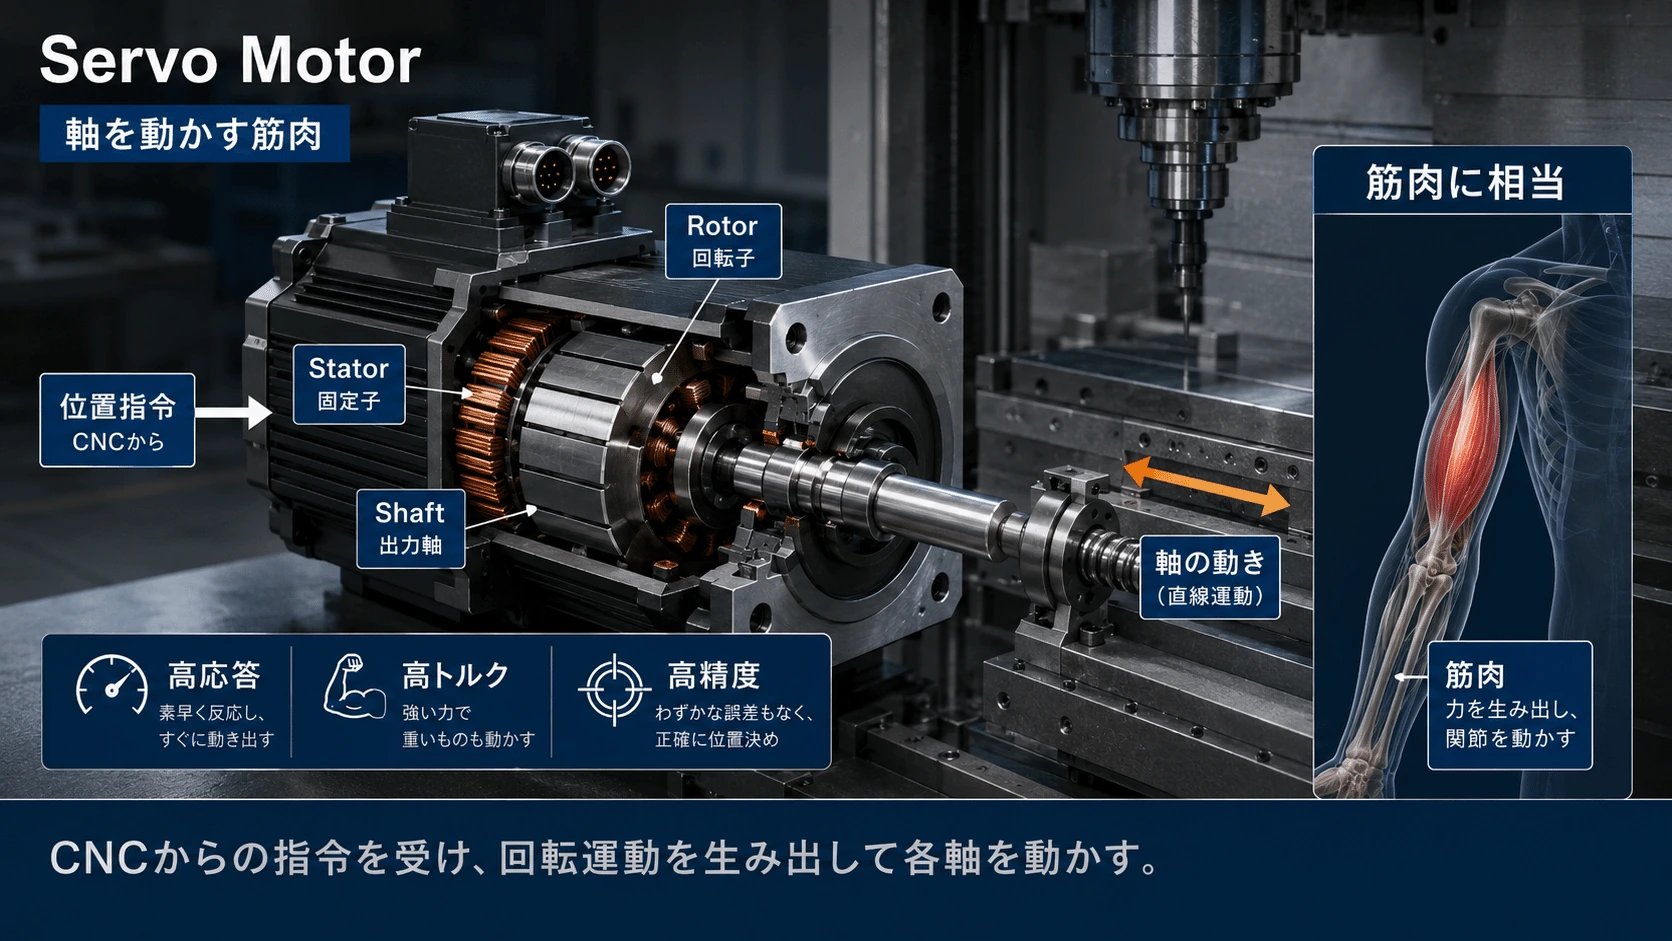
Servo Motor
#軸を動かす筋肉。
#CNCから位置指令を受け、
#Servo DriveがMotor電流を制御する。
#
#
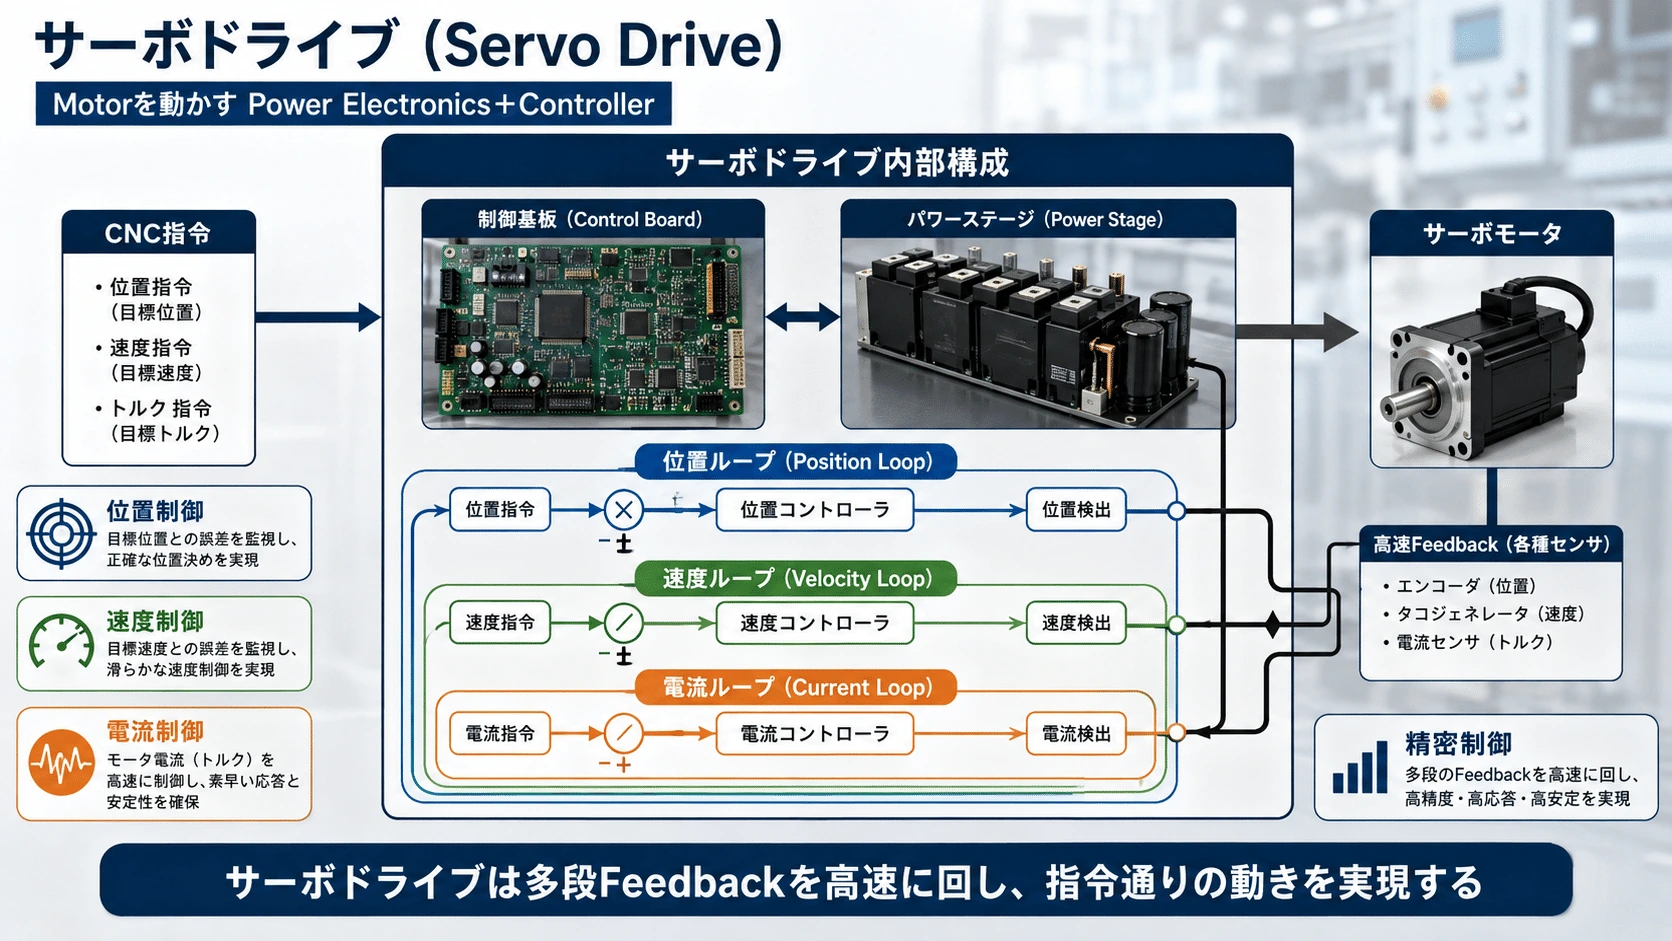
Servo Drive
#Motorを動かすPower Electronics+Controller。
#Position Loop
#Velocity Loop
#Current Loop
#という多段Feedbackを非常に高速に回す。
#
#
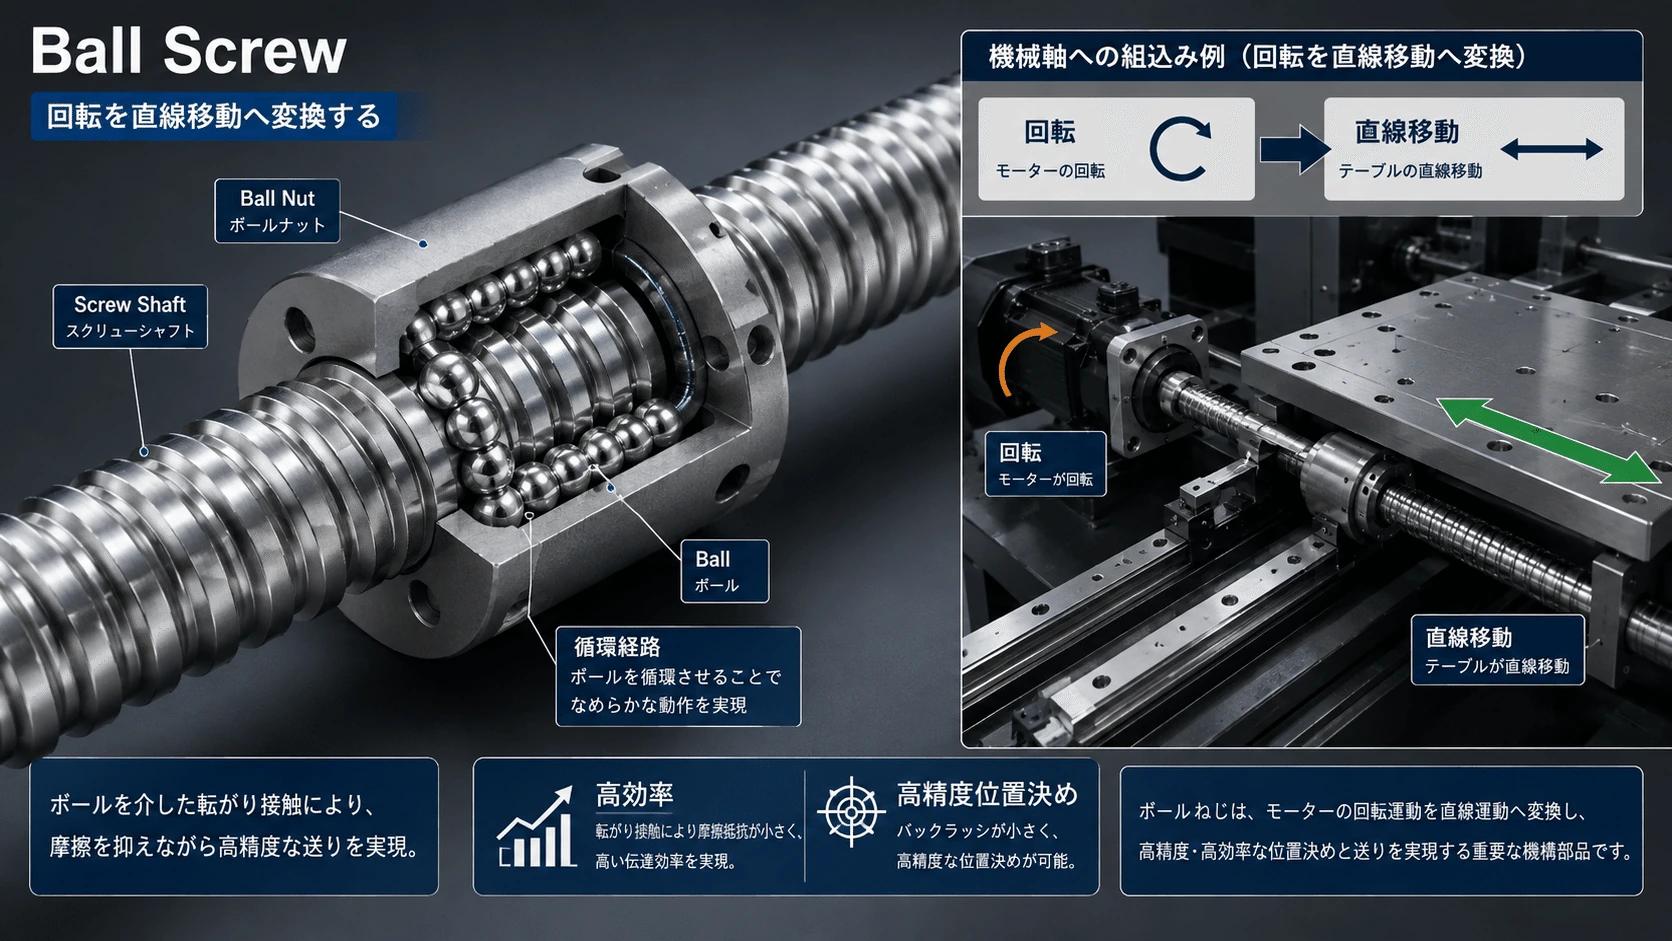
Ball Screw
#Motorの回転を直線移動へ変換する。
#Ballを介して転がり接触するため高効率・高精度。
#THK、Hiwinなどの中心領域である。
#
#
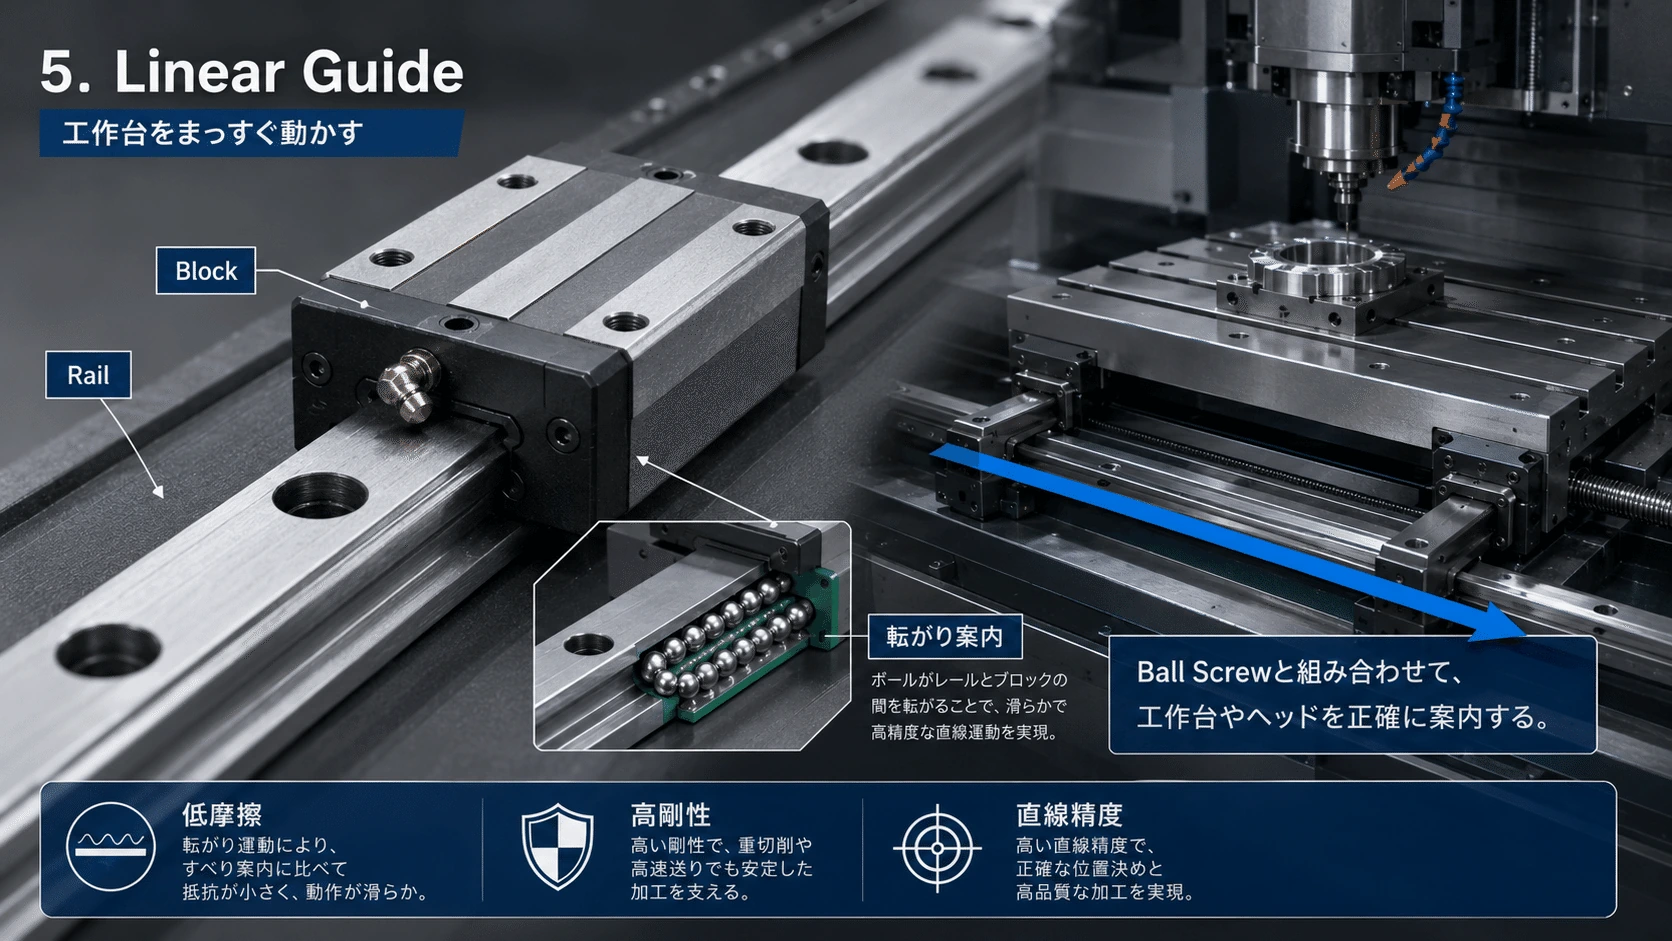
Linear Guide
#工作台を決められた方向へ真っ直ぐ移動させる。
#Ball ScrewとセットでPrecision Motionを成立させる。
#
#
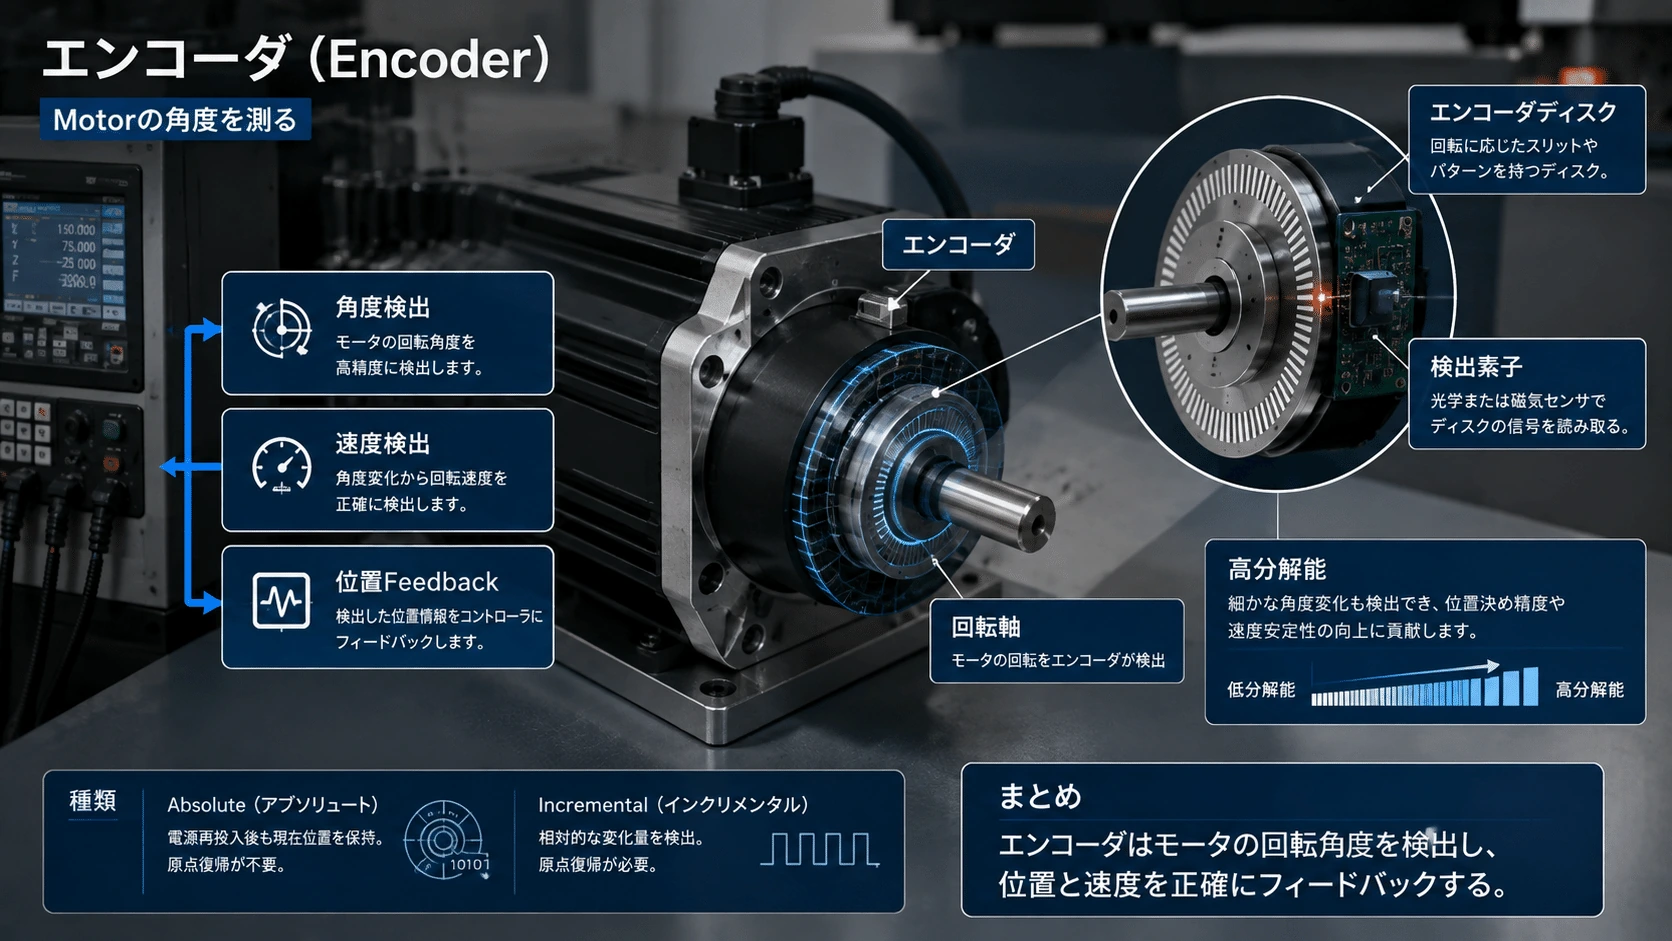
Encoder
#Motorの角度を測る。
#
#
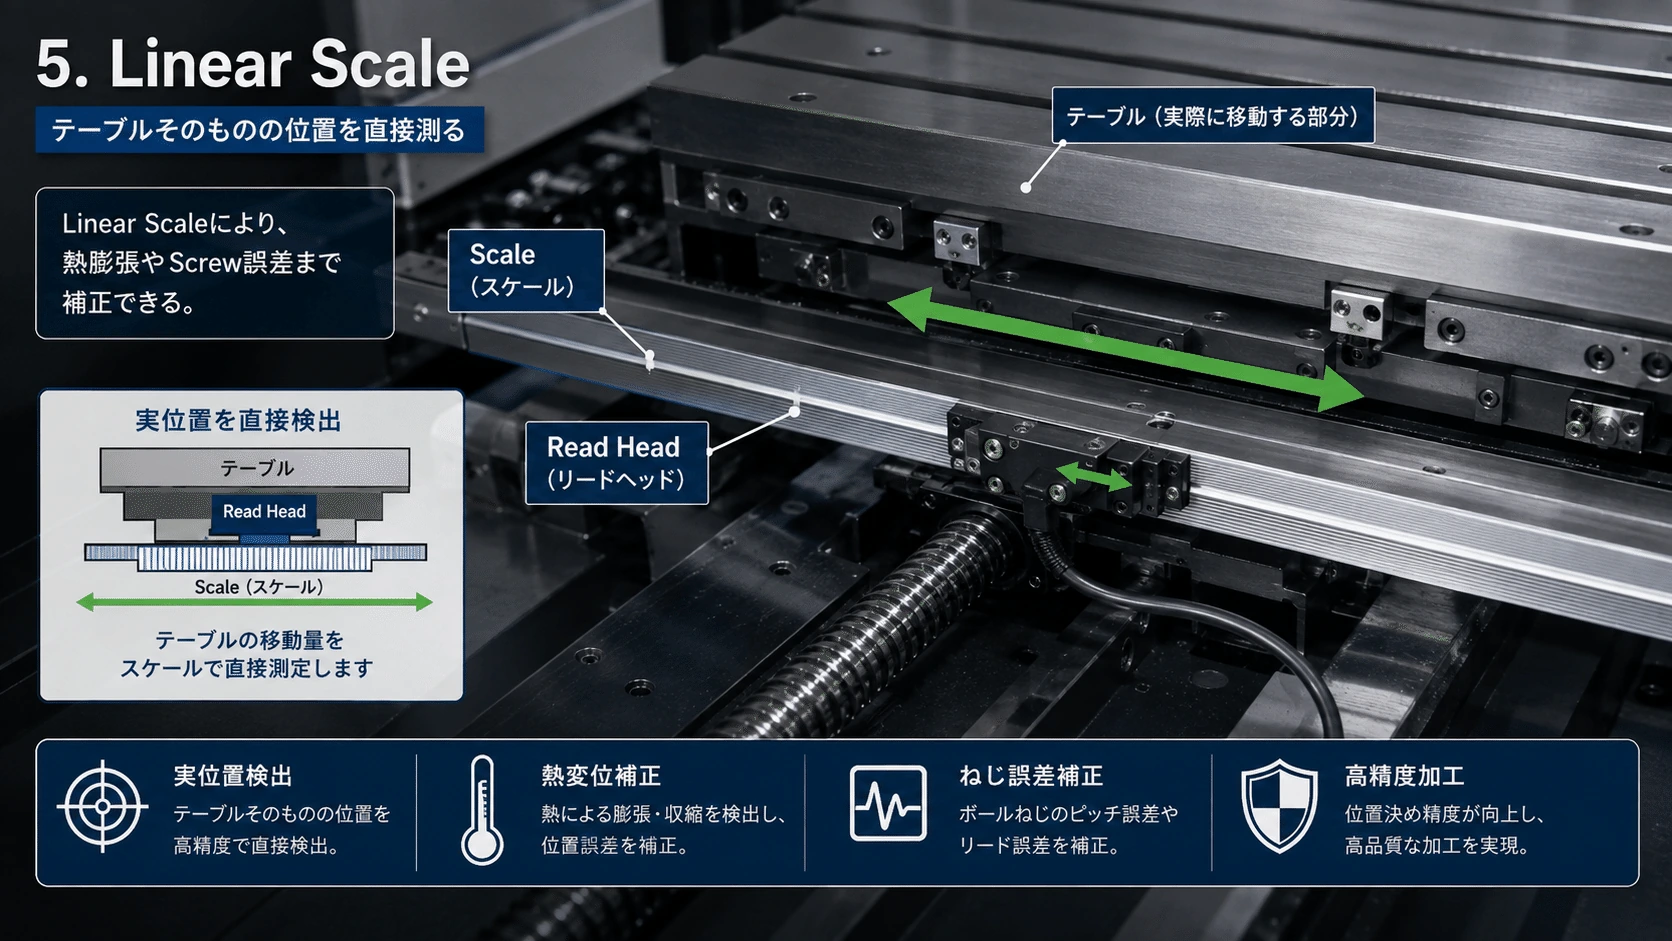
Linear Scale
#Motorではなく工作台そのものの位置を測定する。
#熱膨張やScrew誤差まで補正できる。
#
#
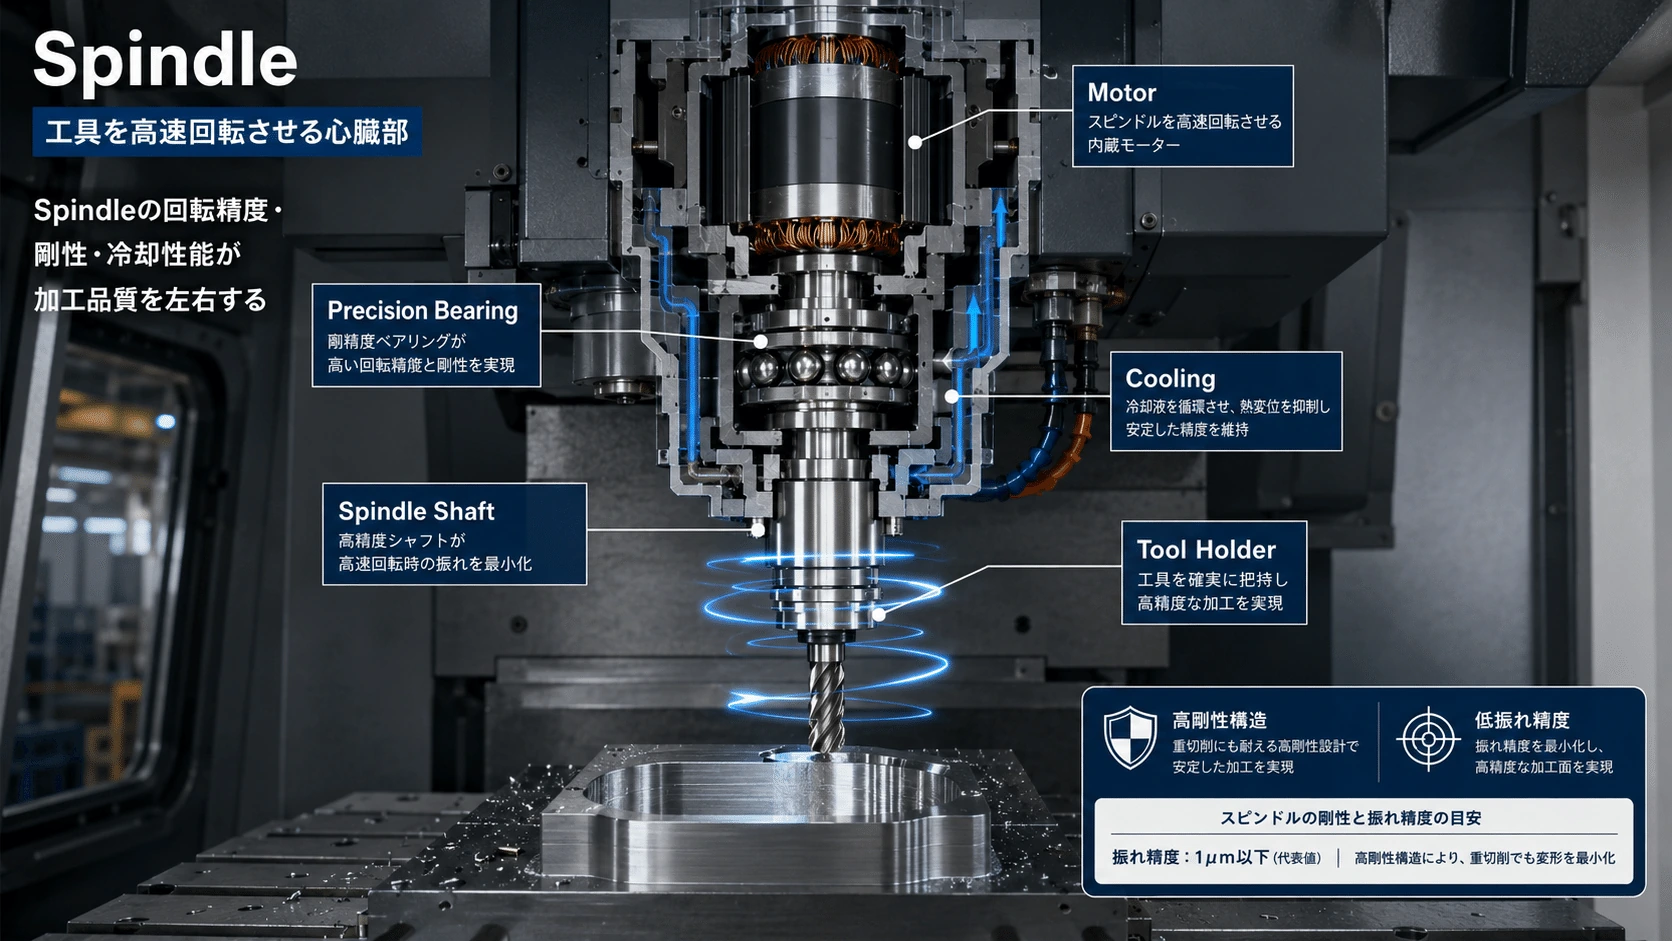
Spindle
#工具を高速回転させる部分。
#Motor
#Precision Bearing
#Cooling
#Tool holder
#などから構成される。
#
#
Force / Vibration Sensor
#切削負荷や工具摩耗、異常振動を検出する。
#Physical AI化するとここが重要になる。
#従来、
#「10,000rpm、Feed 500mm/min」
#と固定していたものが、
#Force
+
Vibration
+
Temperature
+
Motor Current
↓
AI
↓
Tool wear推定
↓
Feed変更というAdaptive Machiningへ進むからだ。
#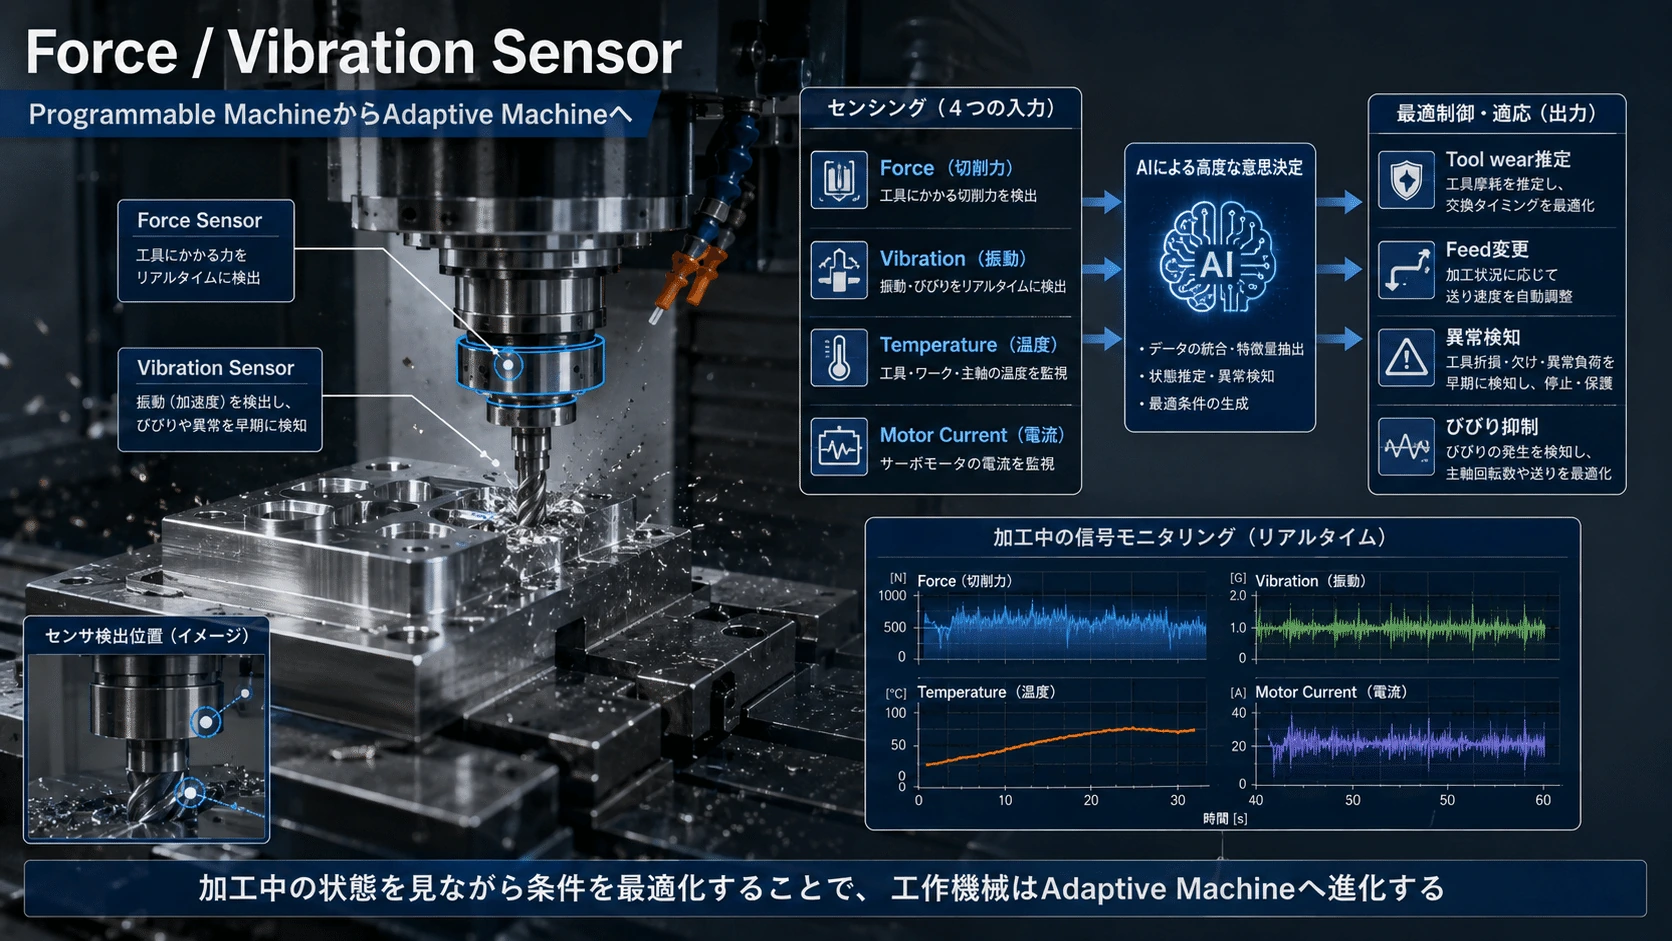
つまり工作機械は、
#Programmable Machine
#から、
#Adaptive Machine
#へ進む。
##
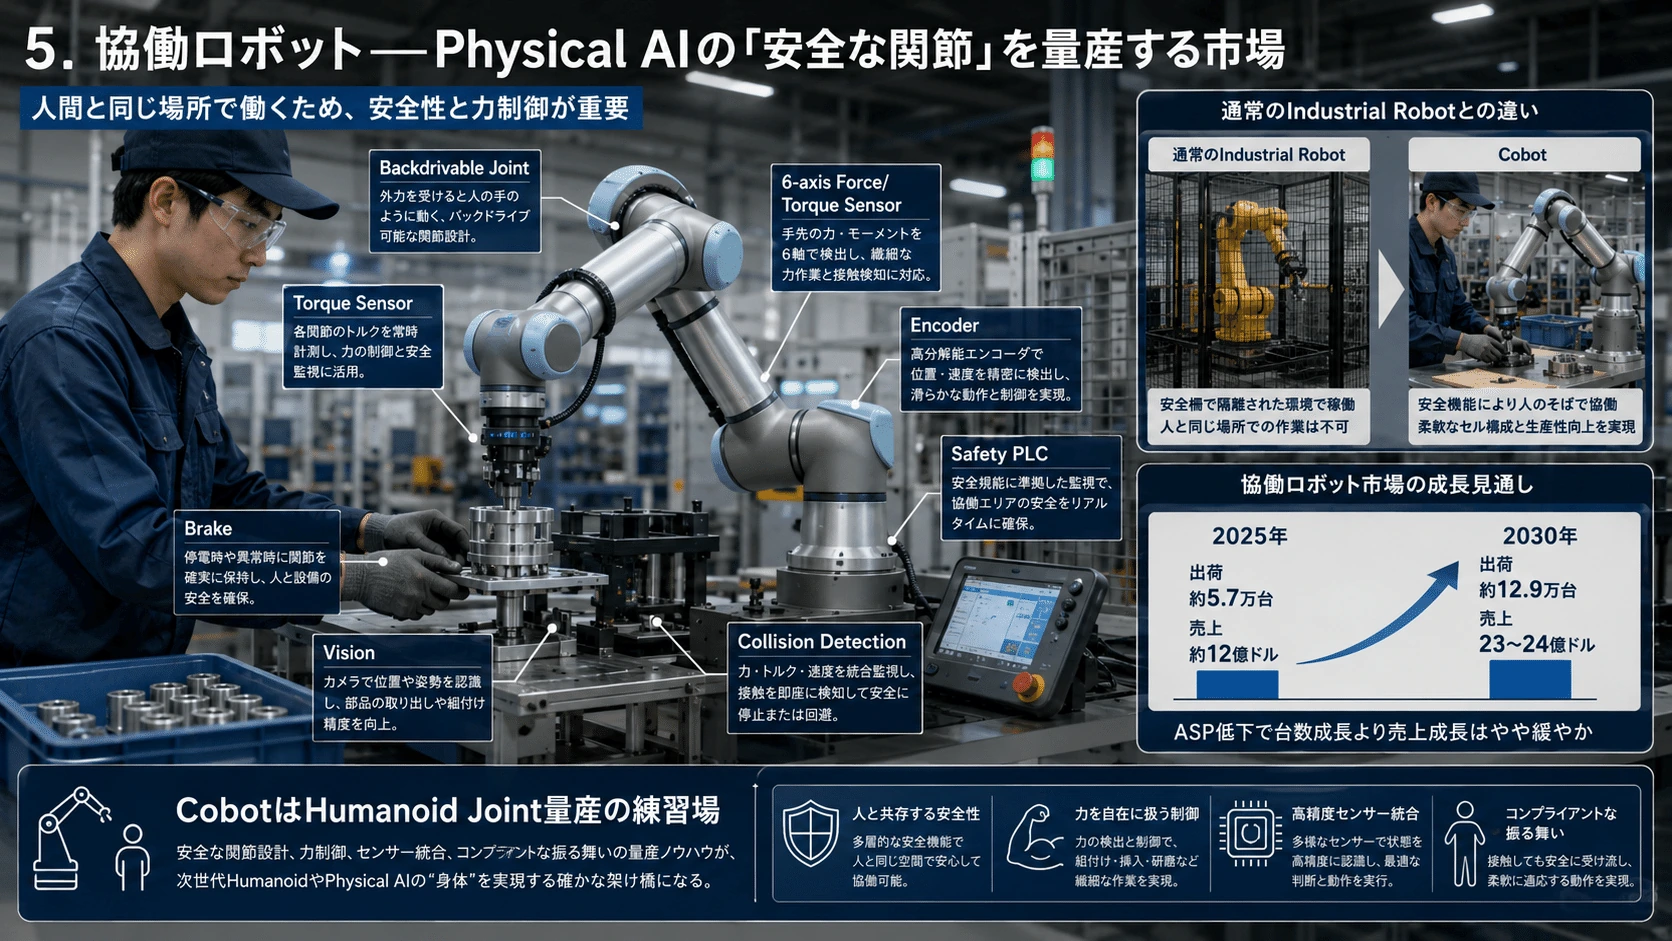
5.協働ロボット――Physical AIの「安全な関節」を量産する市場
#Cobot市場では2025年に約5.7万台が出荷され、売上は約12億ドル。
#Interact Analysisは2030年出荷を約12.9万台、売上を23~24億ドル程度まで拡大すると予測している。台数の伸びに対して売上成長がやや遅いのはASP低下が続くためである。(Interact Analysis)
#Cobotが通常のIndustrial Robotと違うのは、
#人間と同じ場所で働く
#ことだ。
#したがって重要になるのは、
#- Backdrivable Joint
- Torque Sensor
- 6-axis Force/Torque Sensor
- Encoder
- Safety PLC
- Brake
- Vision
- Collision Detection
である。
#
#
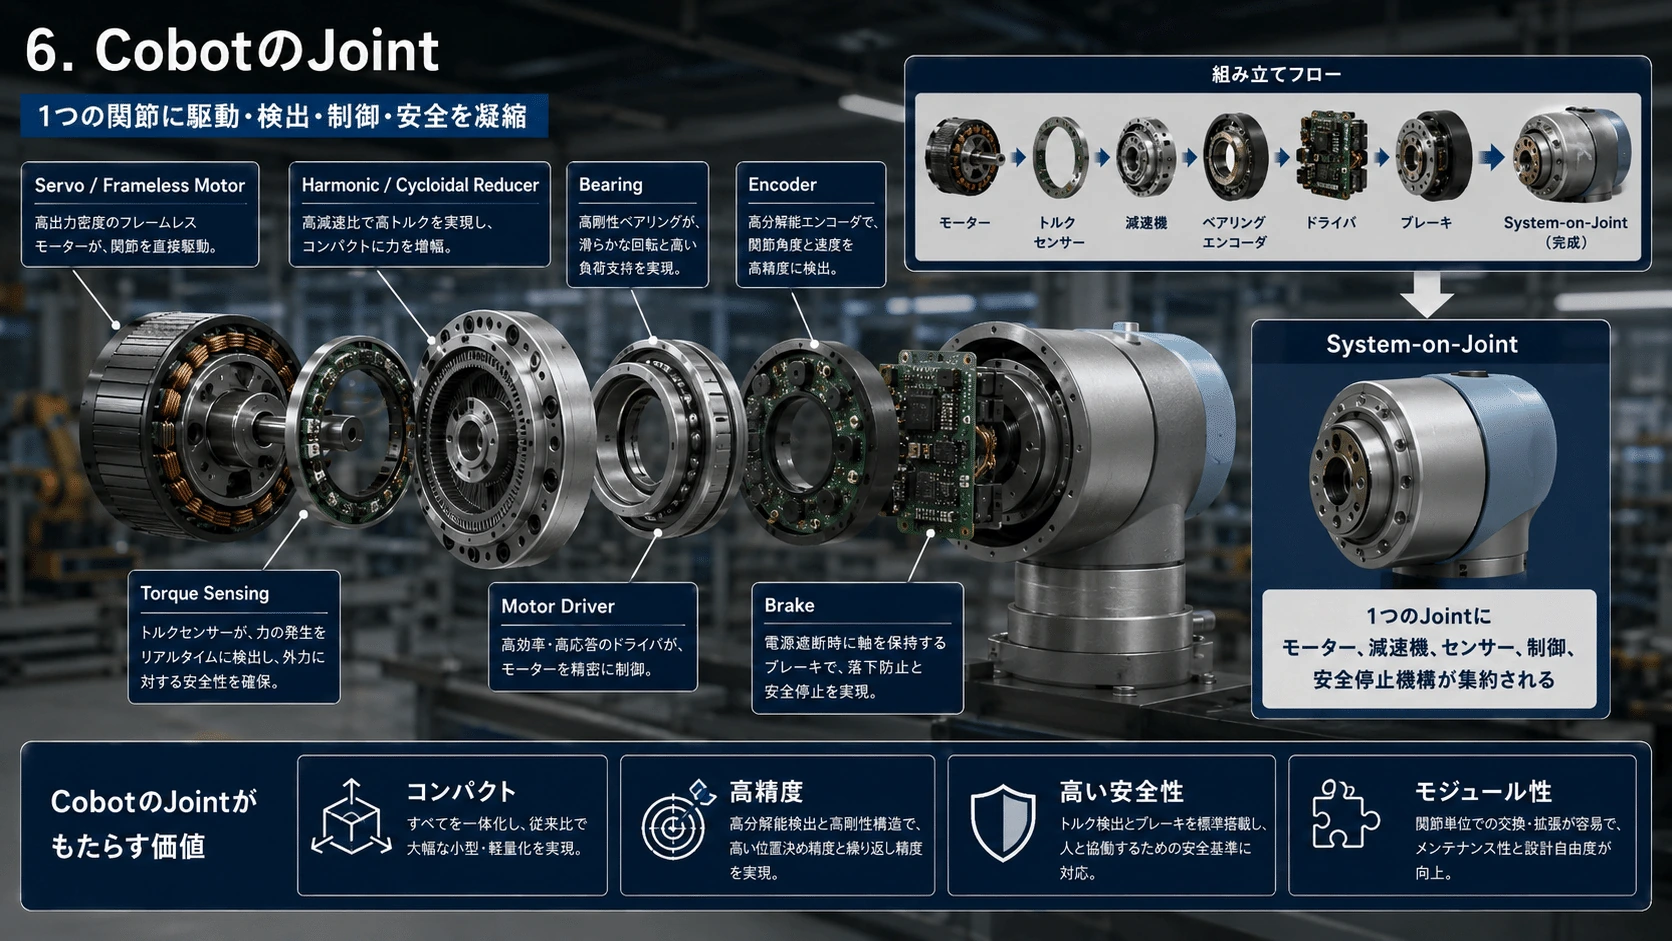
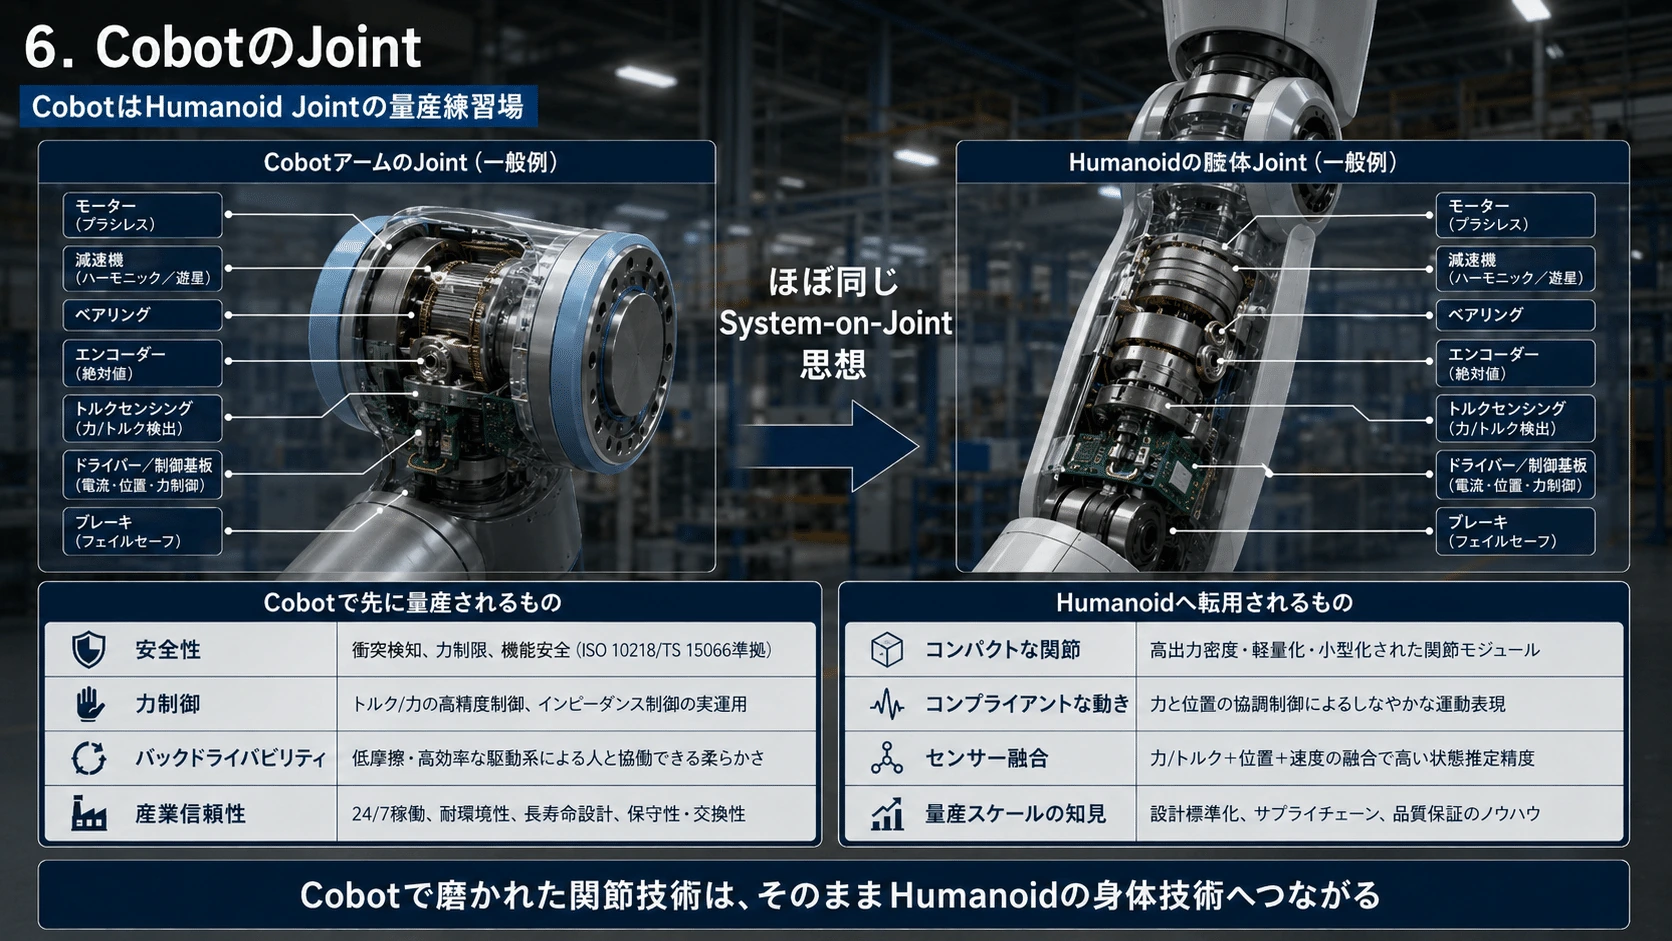
6.CobotのJoint
#一つのJointは、
#Servo/Frameless Motor
#+
#Harmonic/Cycloidal Reducer
#+
#Bearing
#+
#Encoder
#+
#Torque sensing
#+
#Motor Driver
#+
#Brake
#で構成される。
#これはほぼHumanoidのSystem-on-Jointそのもの。
#つまり、
#CobotはHumanoid Jointの量産練習場
#とも考えられる。
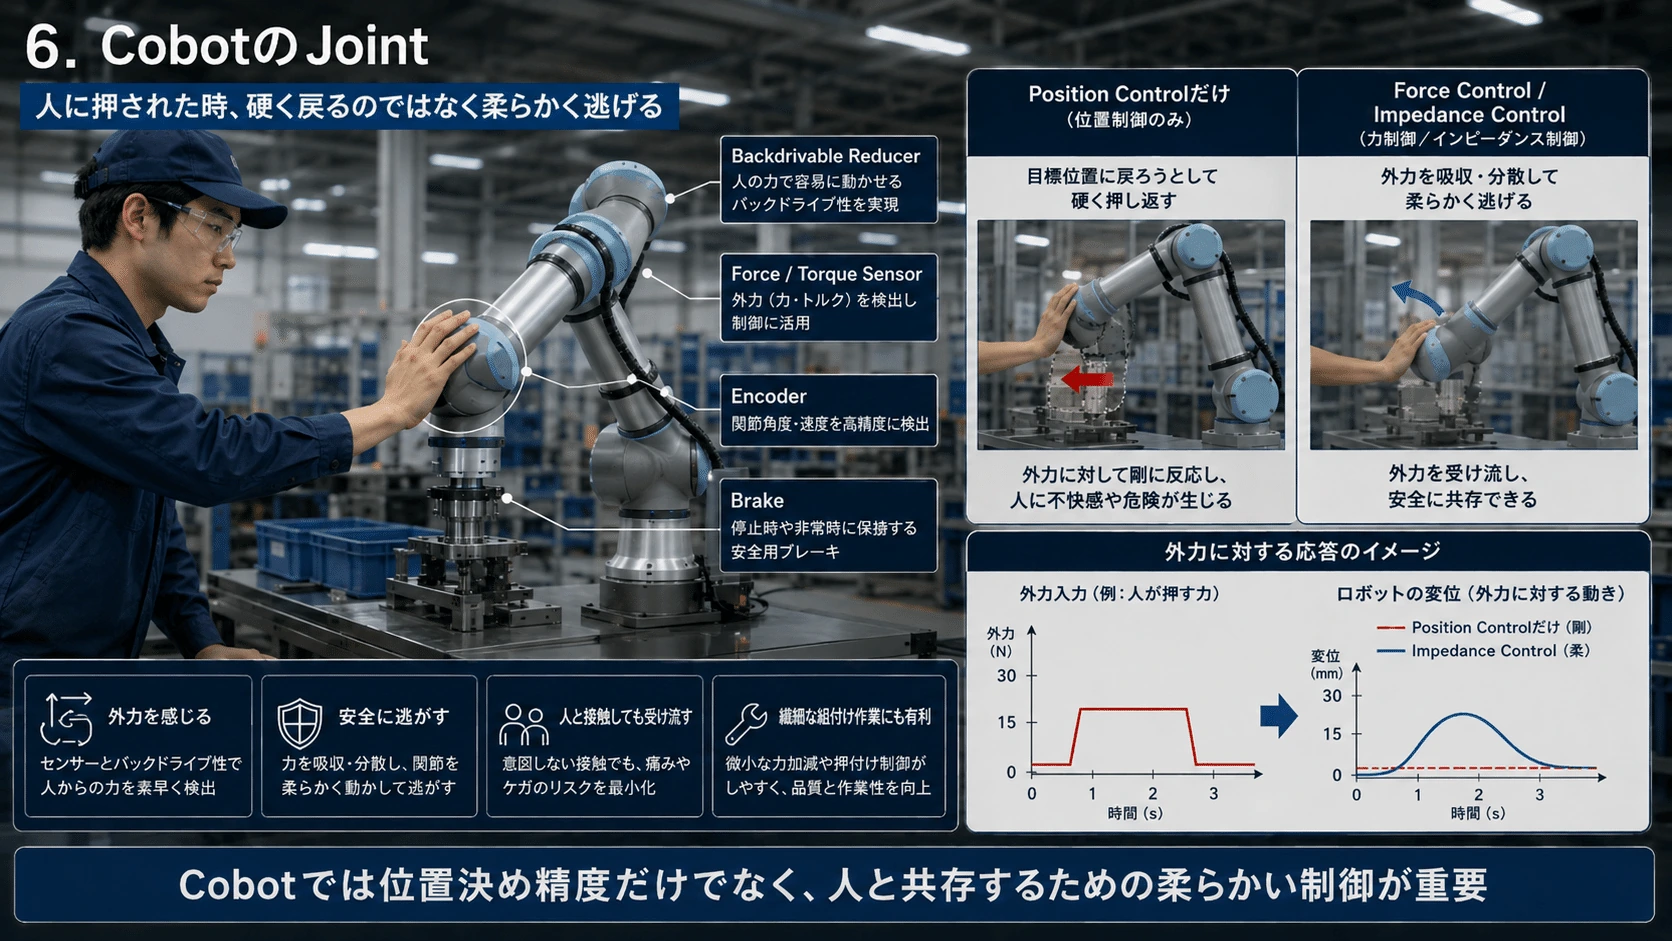
#さらにCobotでは、
#Position Control
#より、
#Force Control
#Impedance Control
#が重要になる。
#人に押された時、
#「指定位置へ絶対に戻る」
#のではなく、
#外力へ柔らかく逃げる必要がある。
#このためForce/Torque Sensorやbackdrivable reducerが重要になる。
#
#
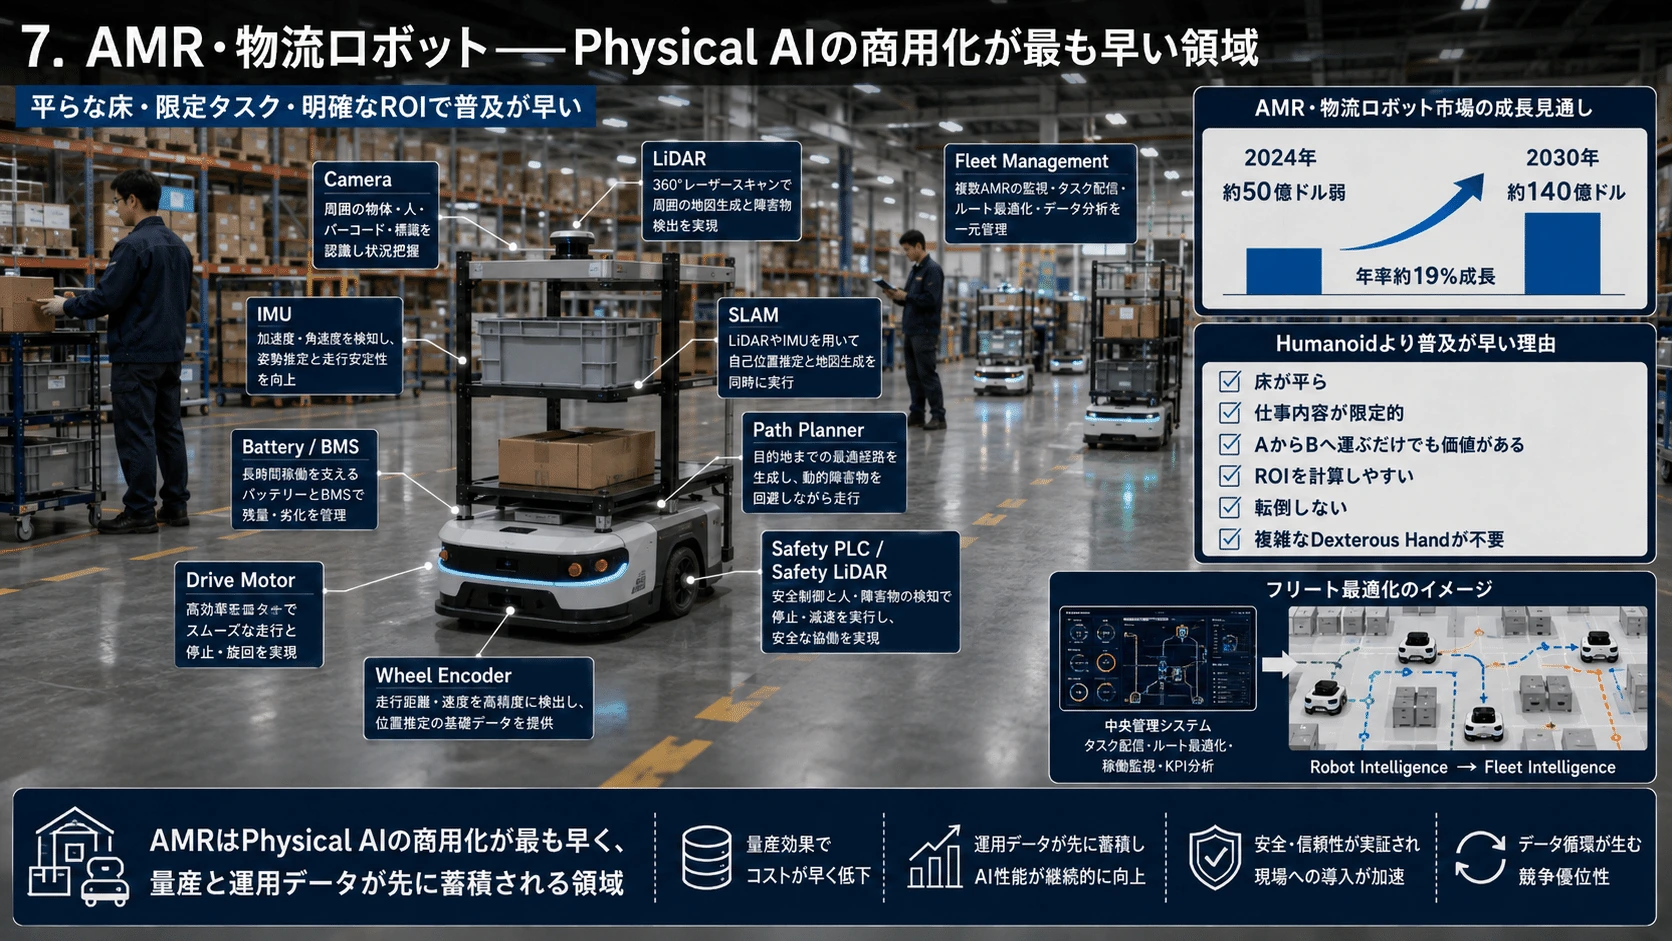
7.AMR・物流ロボット――Physical AIの商用化が最も早い領域
#Mobile Robot市場は2024年約50億ドル弱。
#Interact Analysisは2030年に約140億ドルへ拡大すると予測している。
#年率約19%である。(Interact Analysis)
#Humanoidより普及が早い理由は単純だ。
#床が平ら。
#仕事内容が限定的。
#荷物をAからBへ運ぶだけでも価値がある。
#ROIを計算しやすい。
#転倒しない。
#複雑なDexterous Handもいらない。
#
#
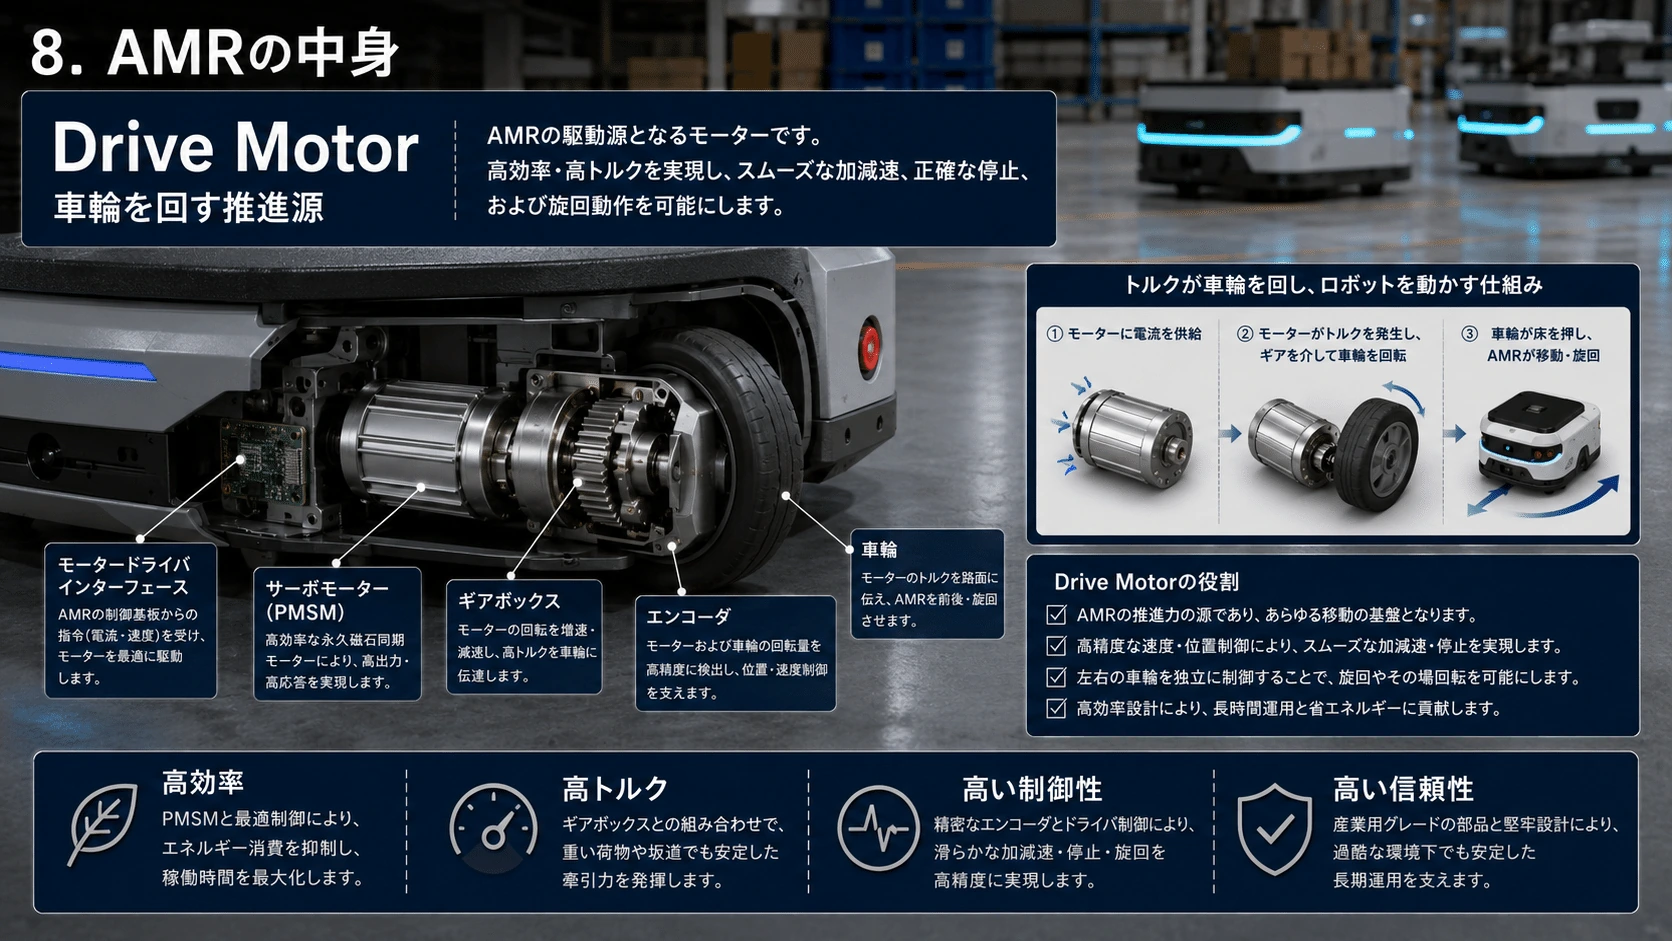
8.AMRの中身
#Drive Motor
#車輪を回す。
#Servo/PMSM、Gearbox、Encoderなど。
#
#
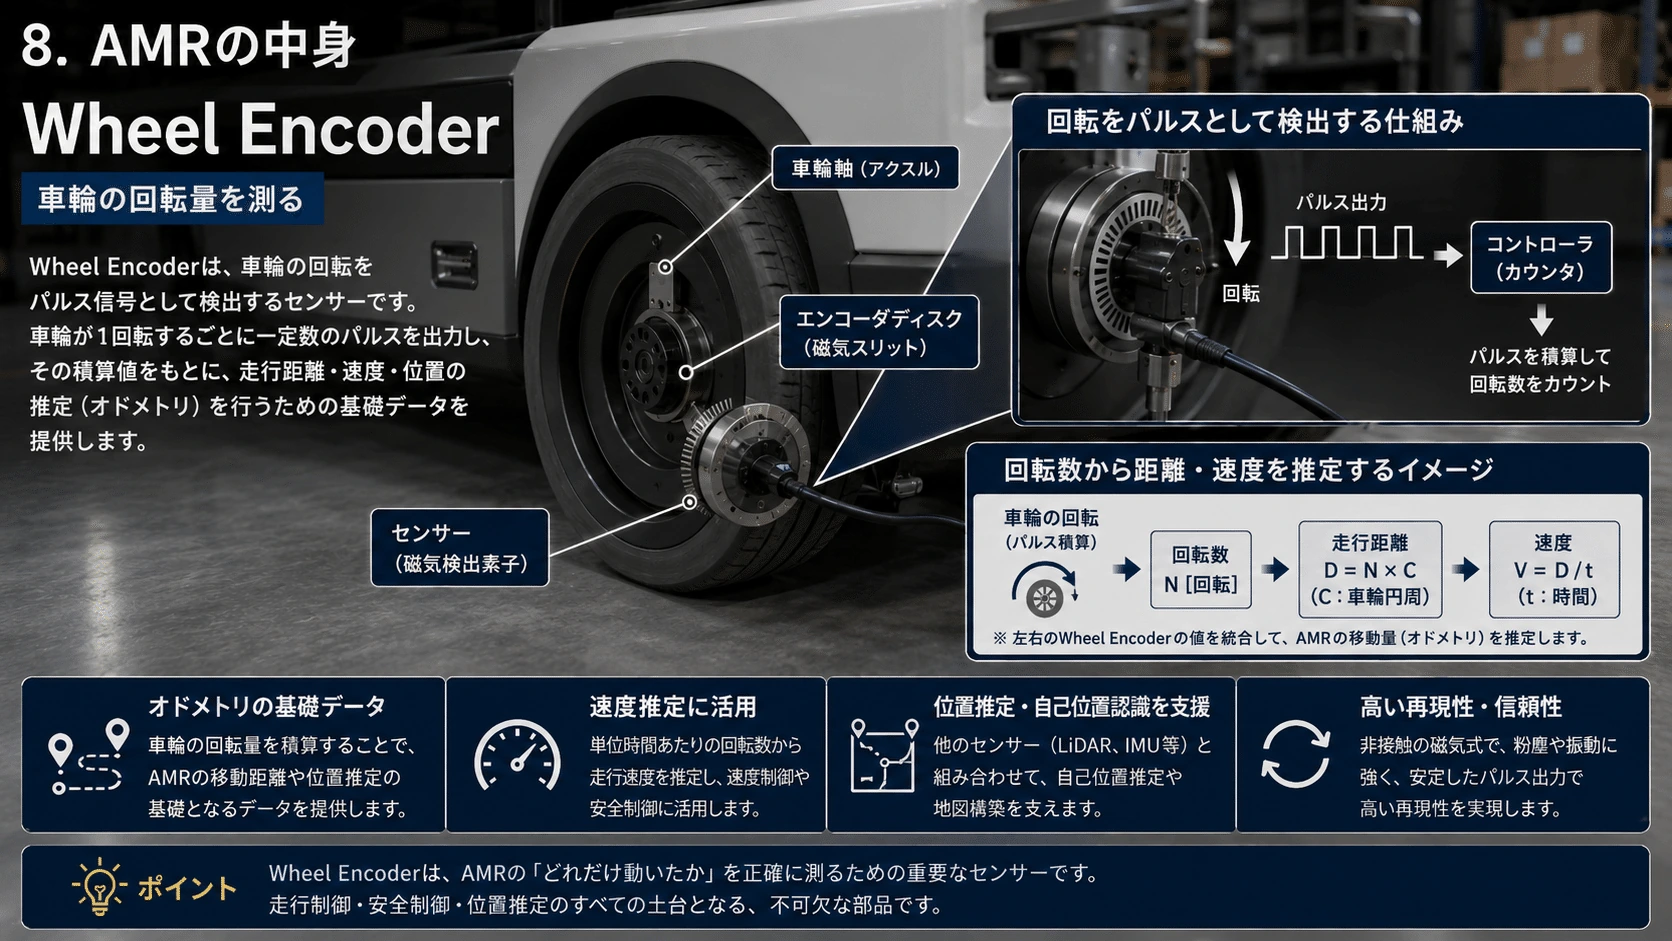
Wheel Encoder
#車輪が何回転したかを測定。
#
#
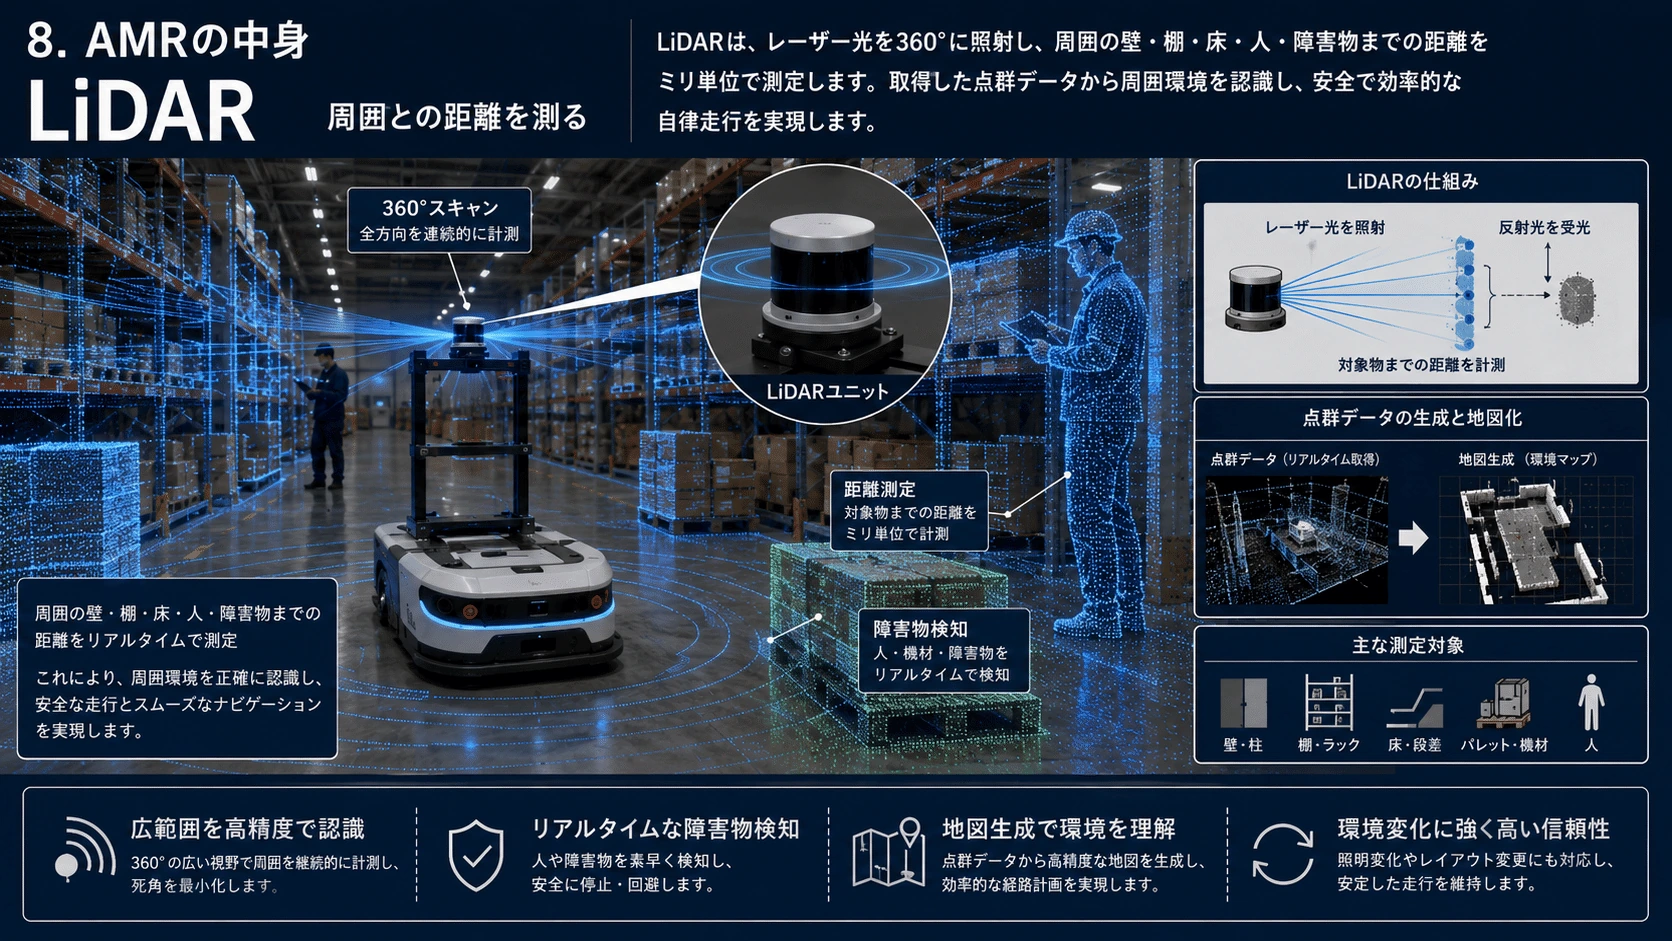
LiDAR
#周辺の壁・棚・人との距離を測る。
#
#
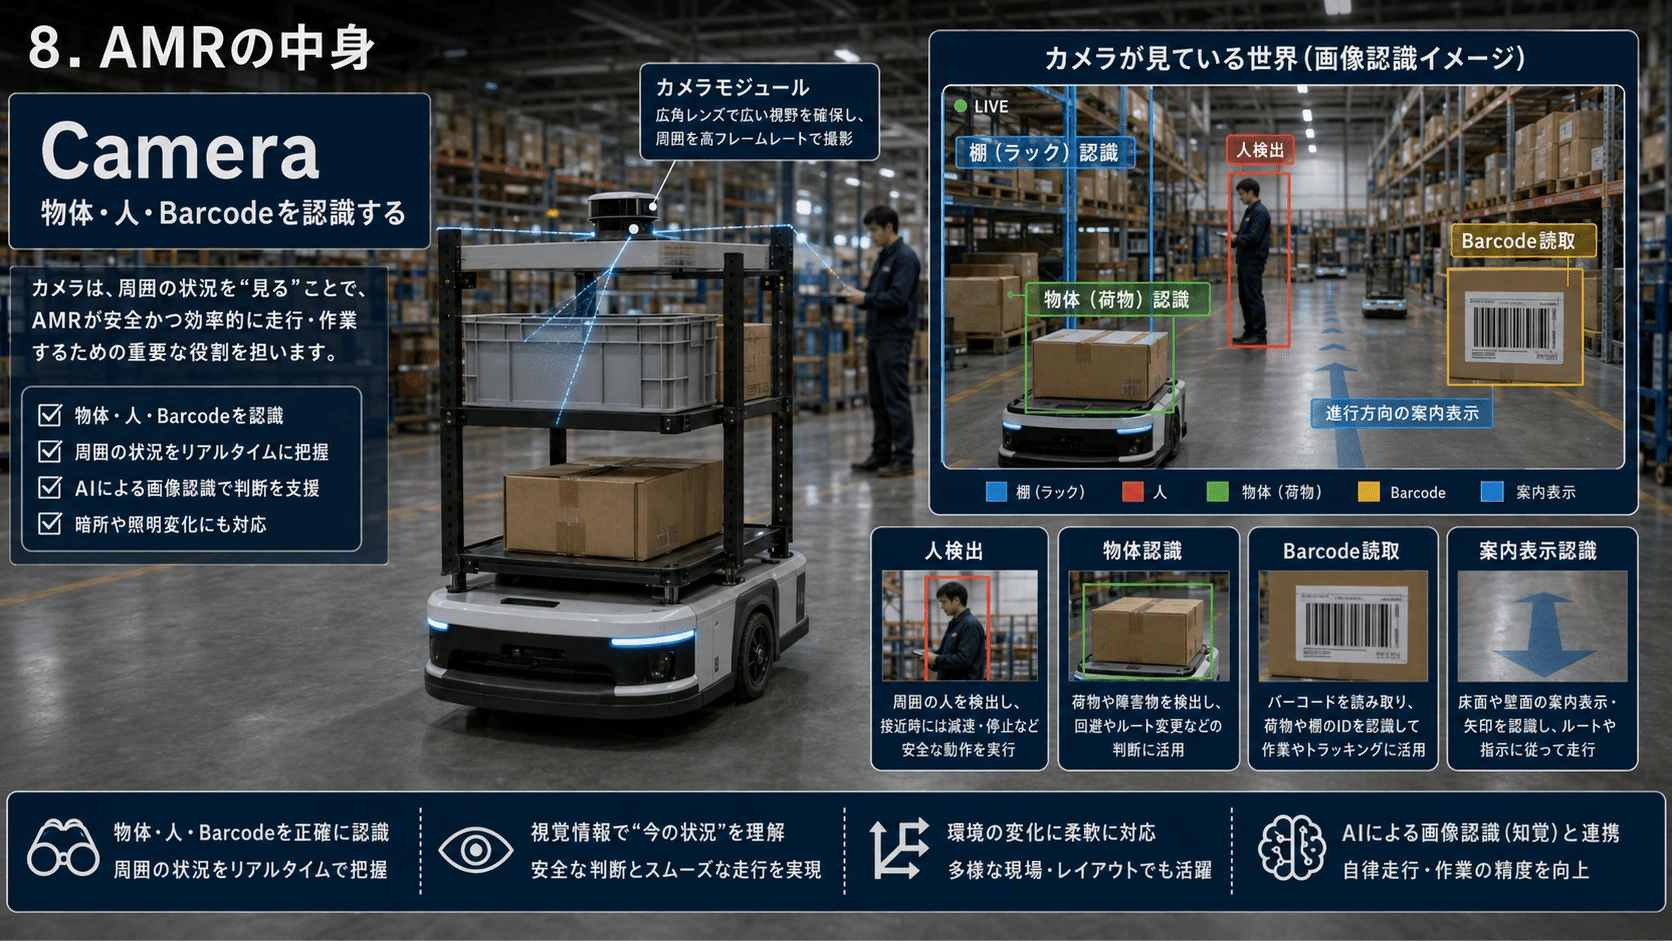
Camera
#物体・人・Barcodeなどを認識。
#
#
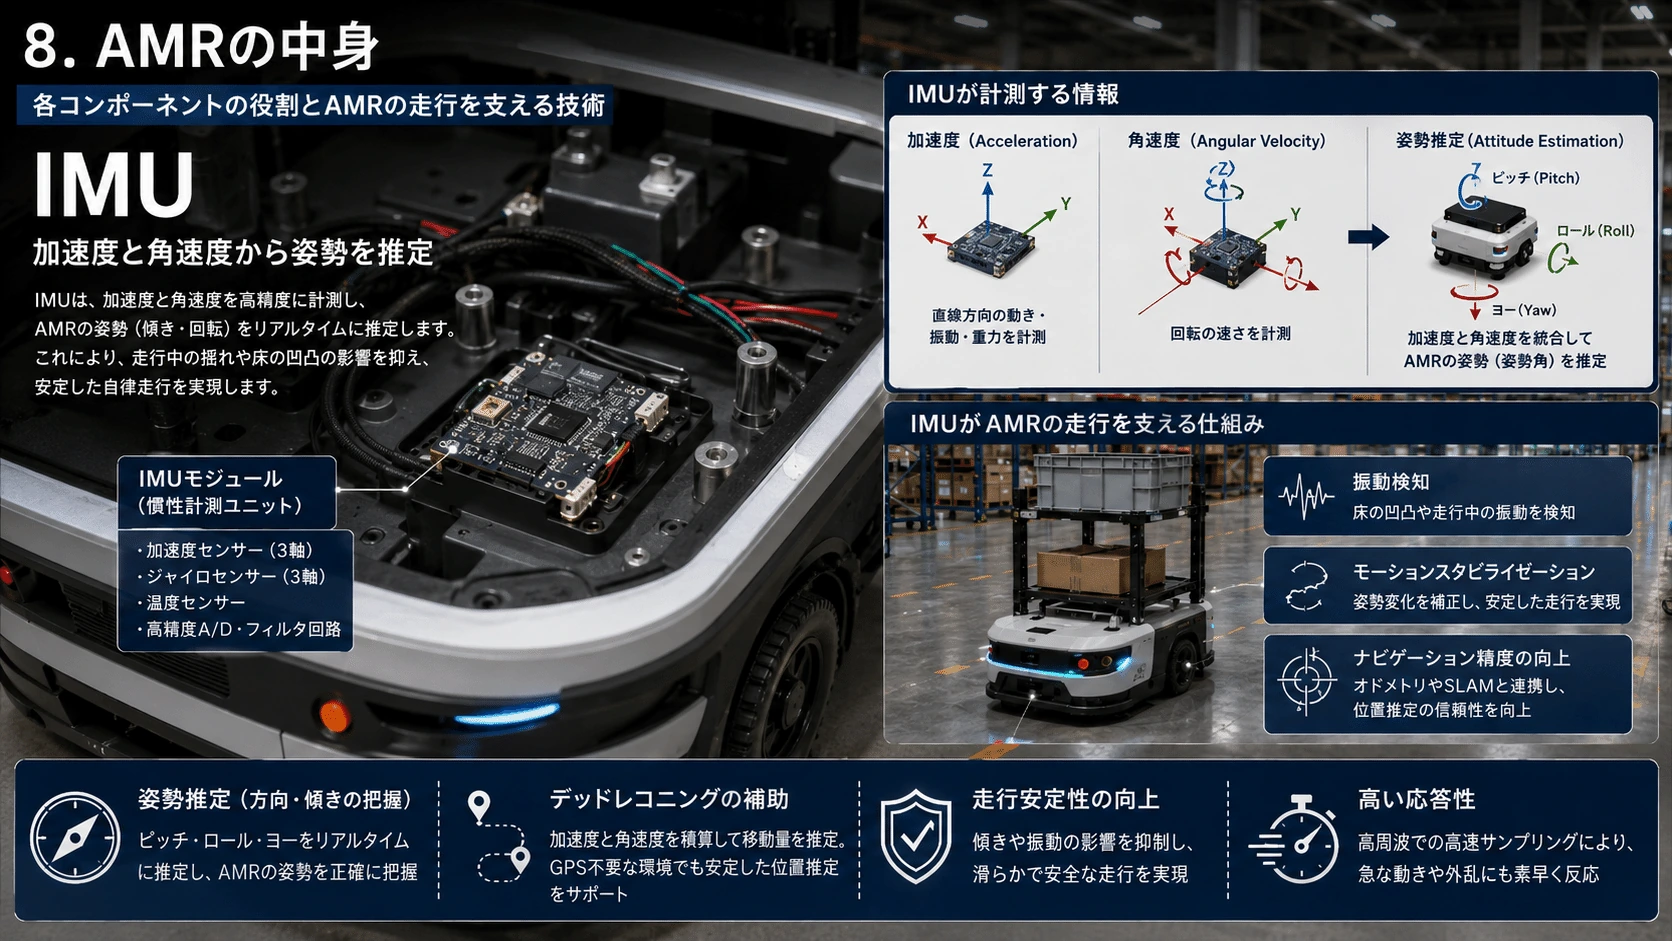
IMU
#加速度と角速度から姿勢を推定。
#
#
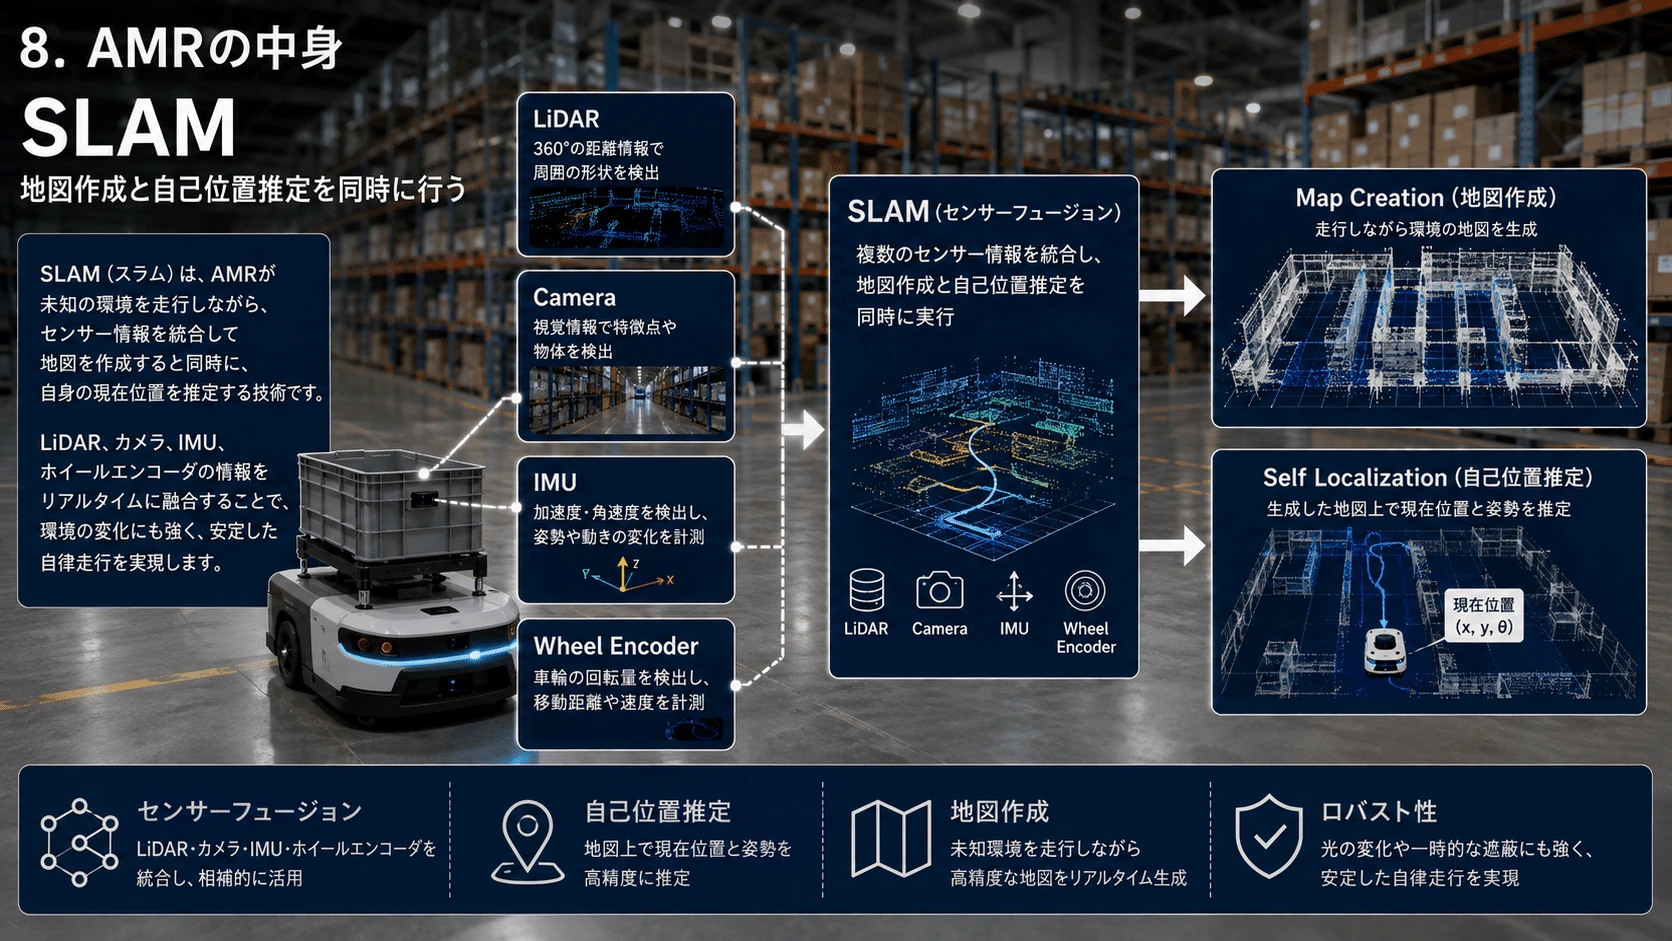
SLAM
#LiDAR、Camera、IMU、Wheel Encoderを融合して、
#地図作成 と 自己位置推定
#を同時に行う。
#
#
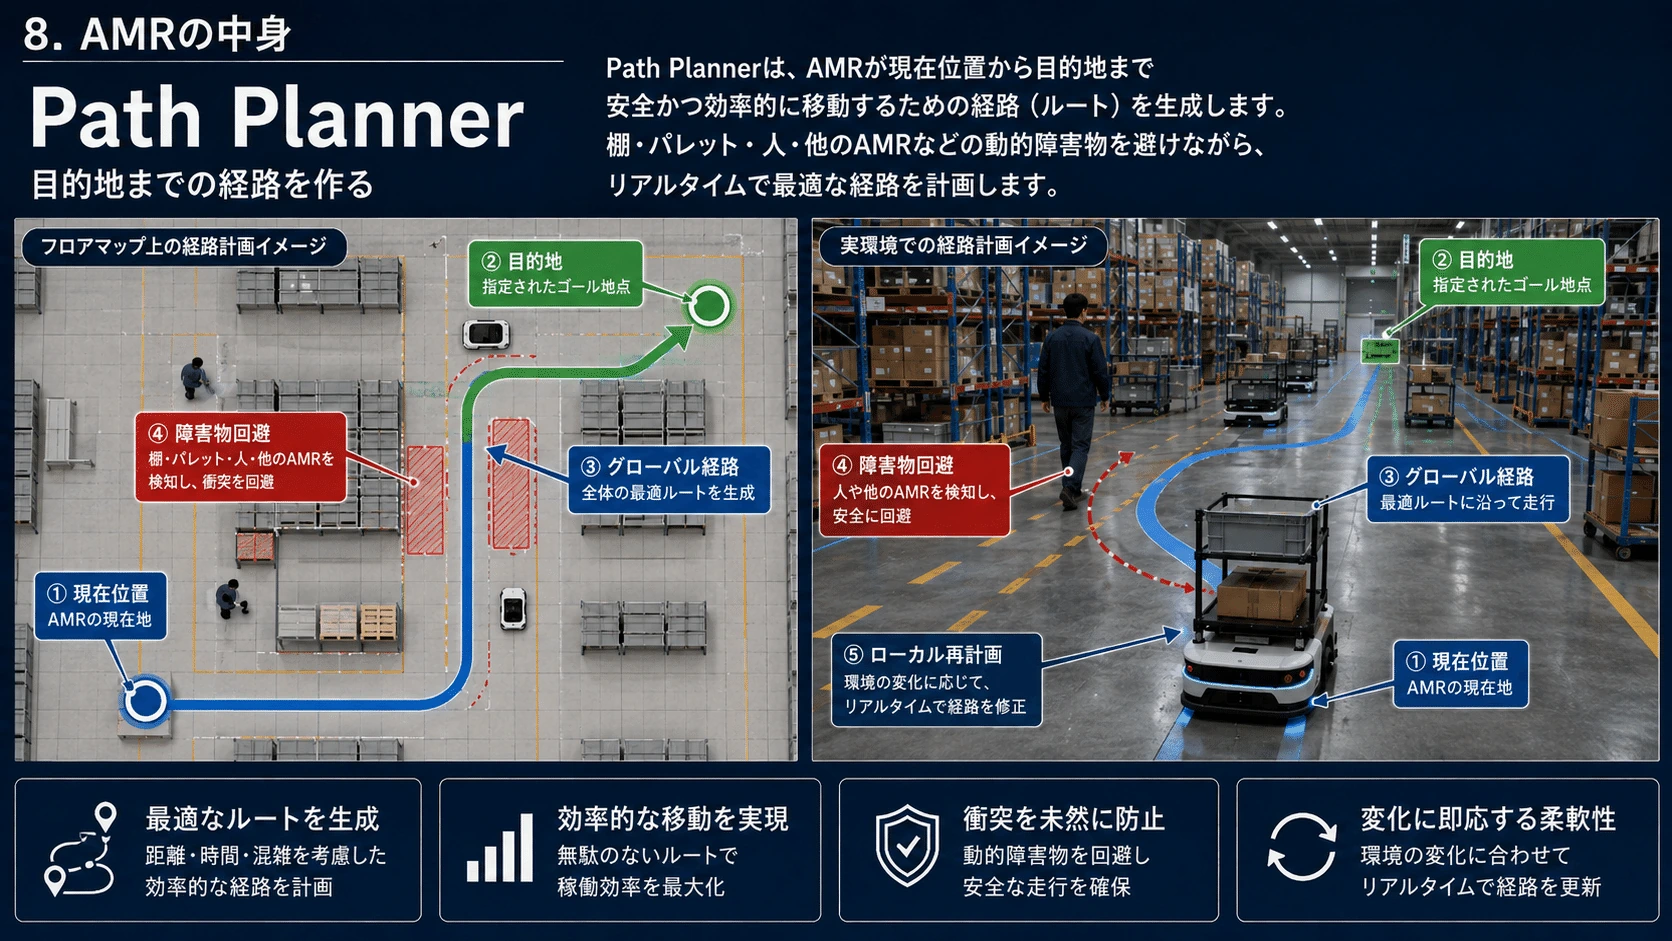
Path Planner
#現在位置から目的地までの経路を作る。
#
#
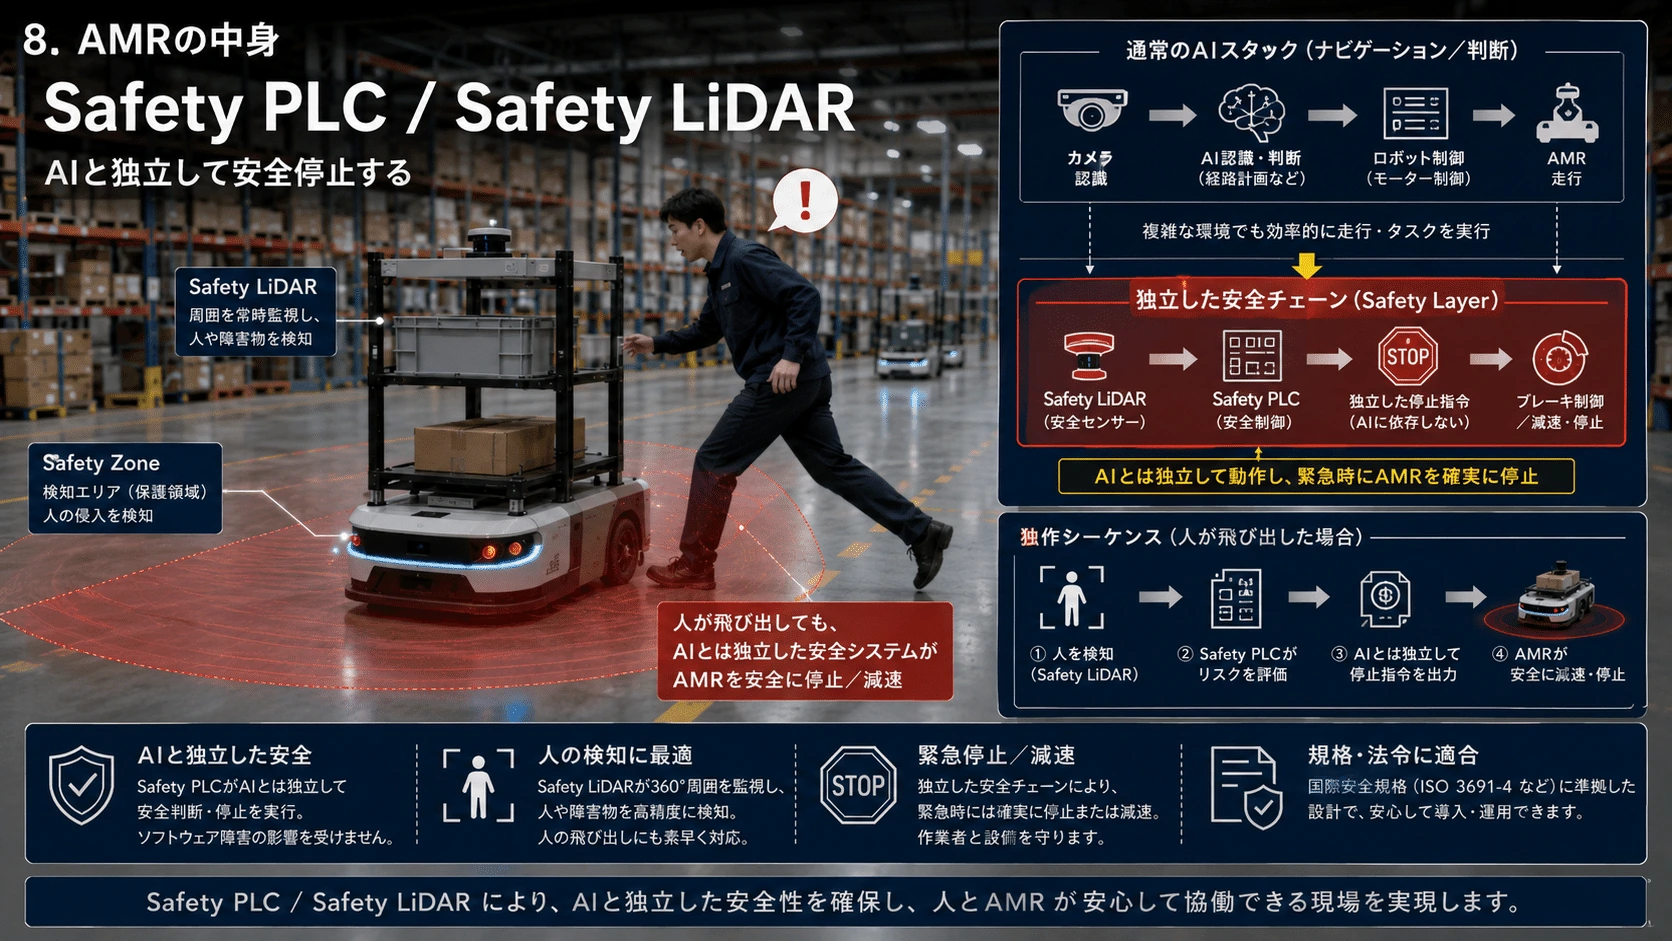
Safety PLC / Safety LiDAR
#人が飛び出した場合などにAIとは独立して停止できるようにする。
#
#
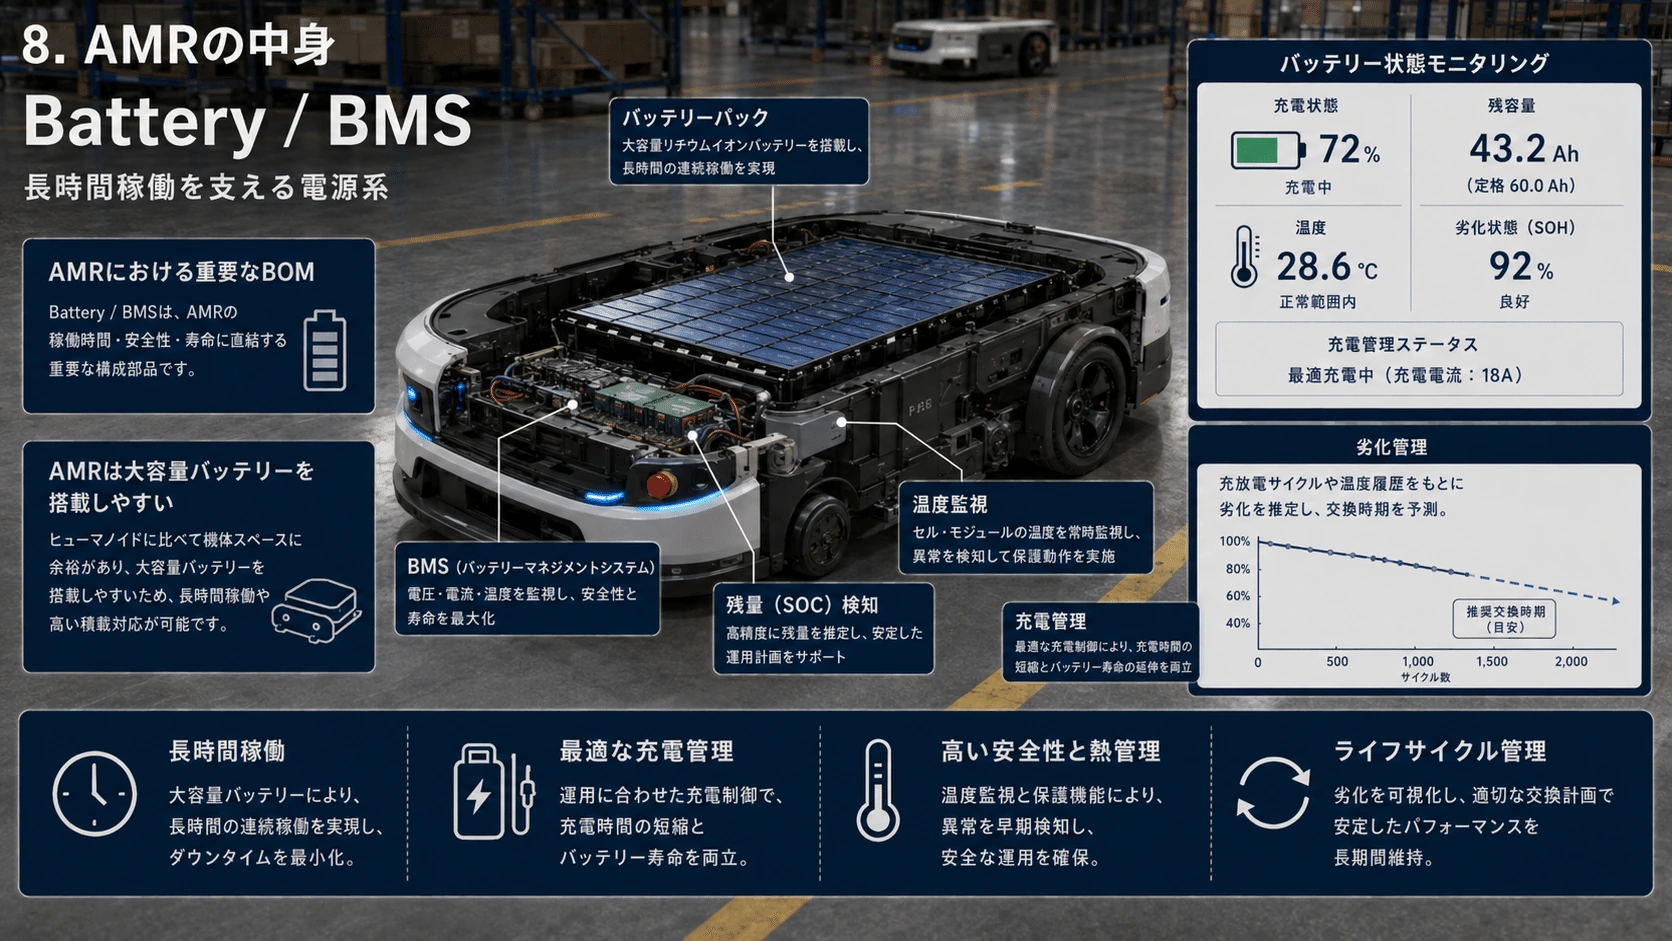
Battery / BMS
#AMRでは重要なBOM。
#ヒューマノイドより大型Batteryを載せやすい。
#
#
Fleet Management
#一台ではなく100台・1,000台を最適化する。
#Robot A → 荷物1
#Robot B → Charging
#Robot C → Station 14
#という仕事配分を中央で行う。
#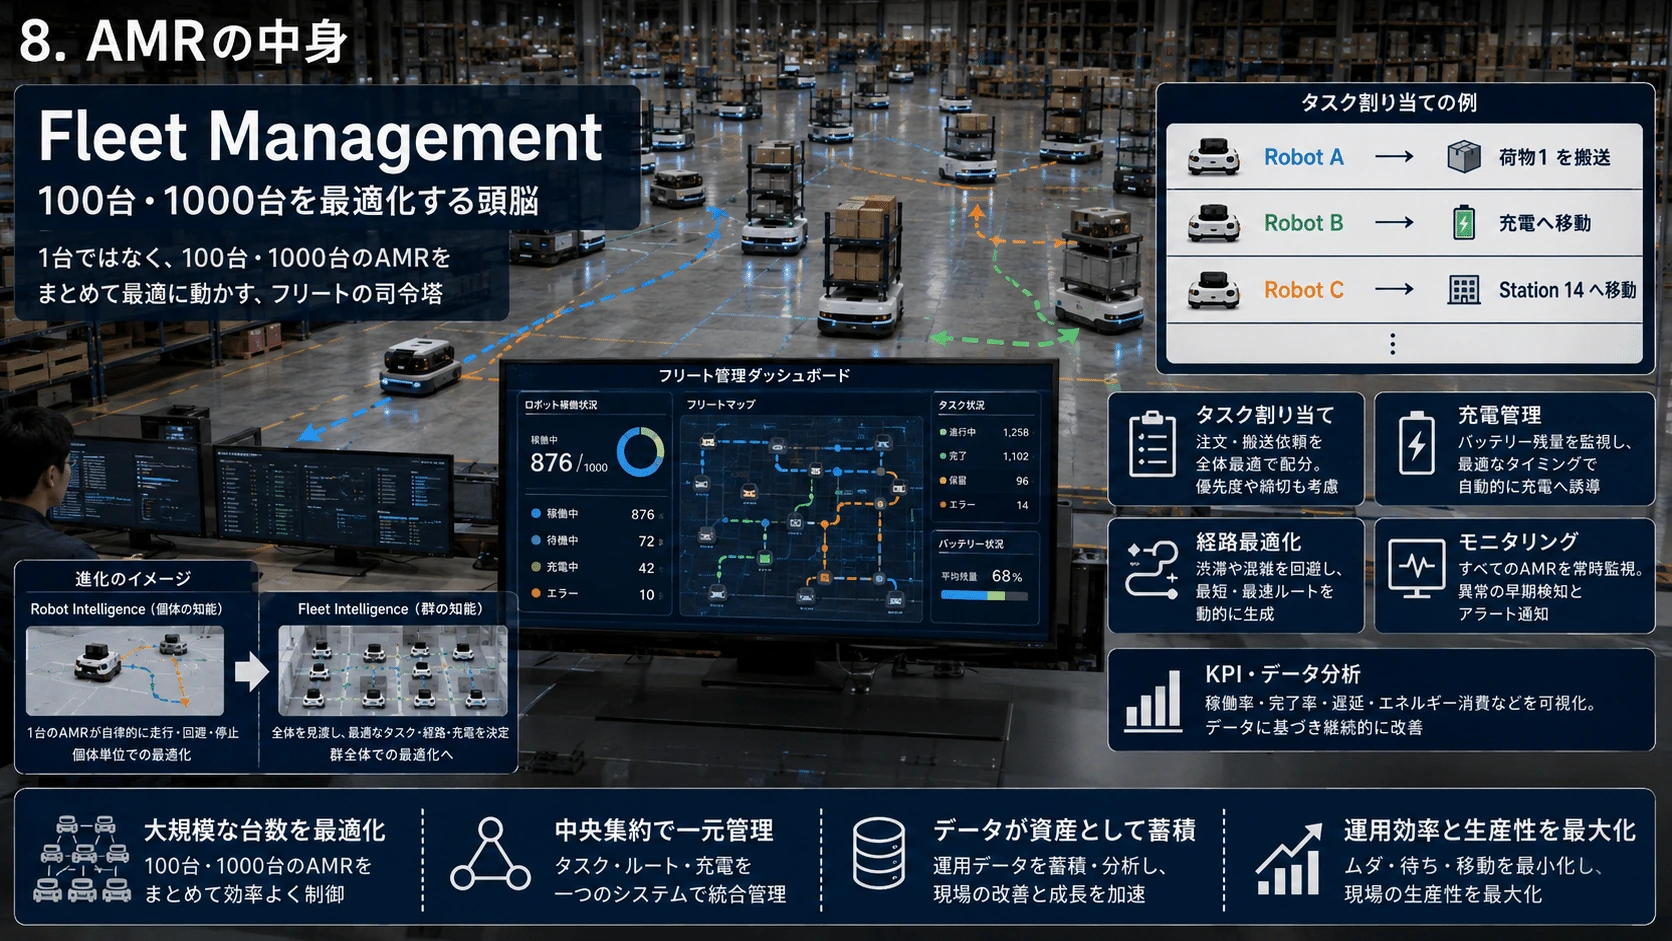
ここから、
#Robot Intelligence
#が、
#Fleet Intelligence
#へ広がる。
##
9.半導体製造装置――Physical AIで最も巨大な既存市場の一つ
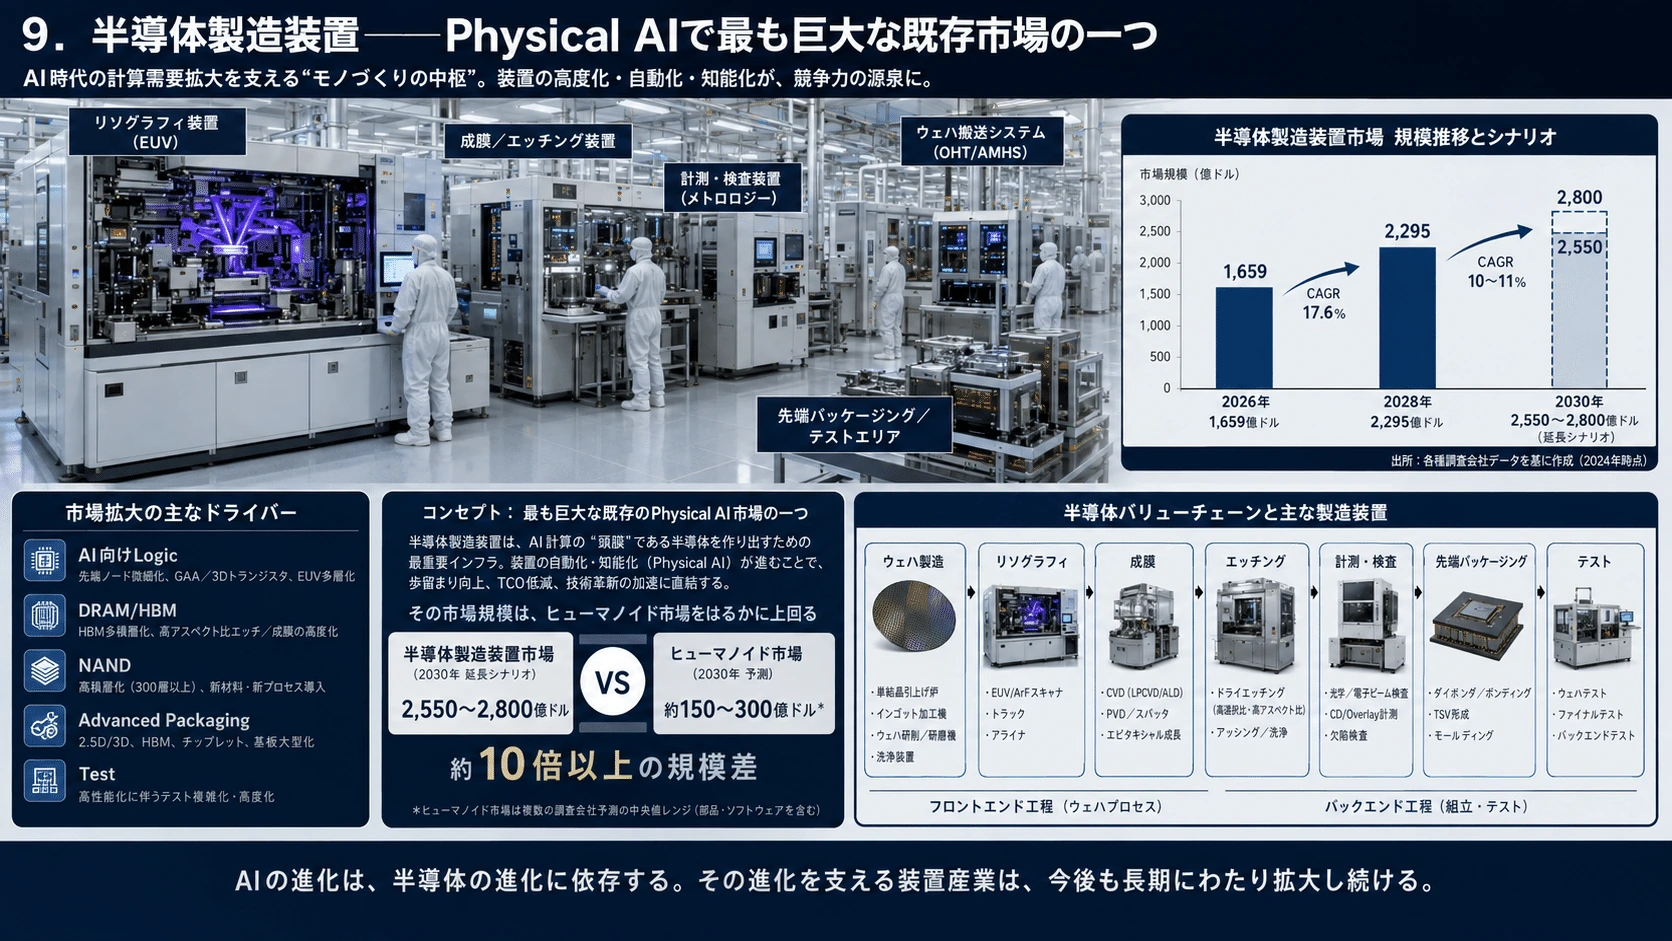
#ここは今回最も重要な市場である。
#SEMIの2026年7月予測では世界半導体製造装置売上は、
#2026年:
#1,659億ドル
#2028年:
#2,295億ドル
#へ増加する見通し。
#AI向けLogic、DRAM/HBM、NAND、Advanced Packaging、Testが主要ドライバーである。(Reuters)
#2030年を2,550~2,800億ドル程度とする今回の延長シナリオでも、
#Humanoid市場とは桁が違う。
#
#
10.半導体装置のPhysical Motion
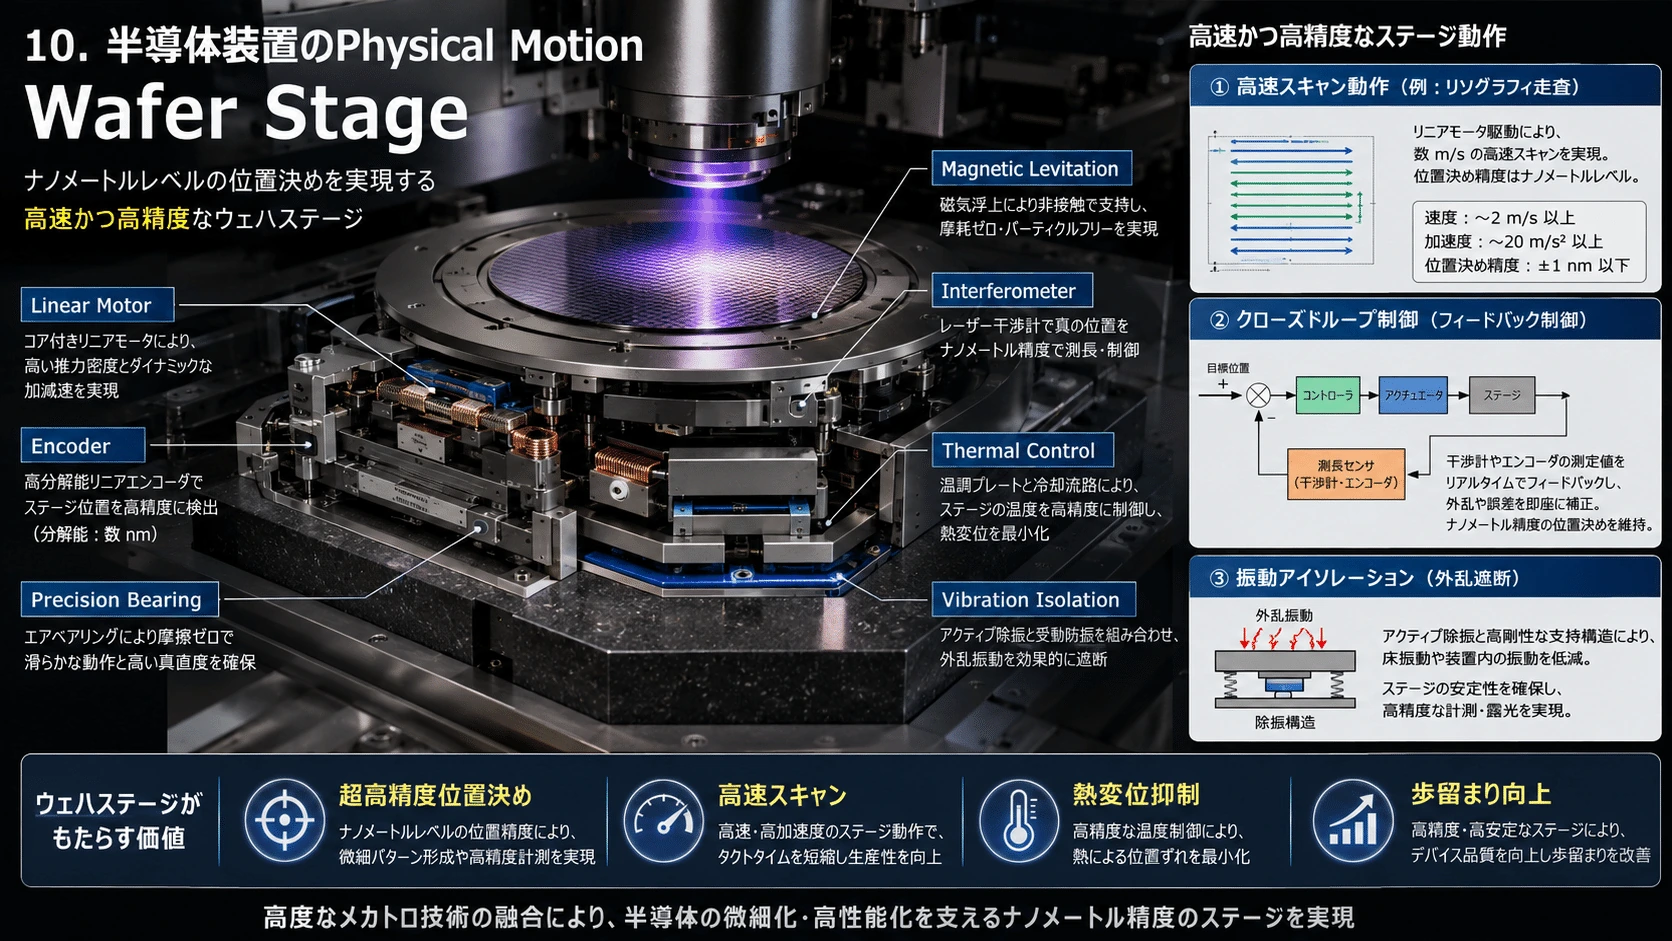
#半導体装置には非常に高精度なMotionが必要になる。
#Wafer Stage
#Waferを高速かつ高精度に移動する。
#Linear Motor
#Magnetic Levitation
#Encoder
#Interferometer
#Precision Bearing
#Vibration Isolation
#Thermal Control
#など。
#
#
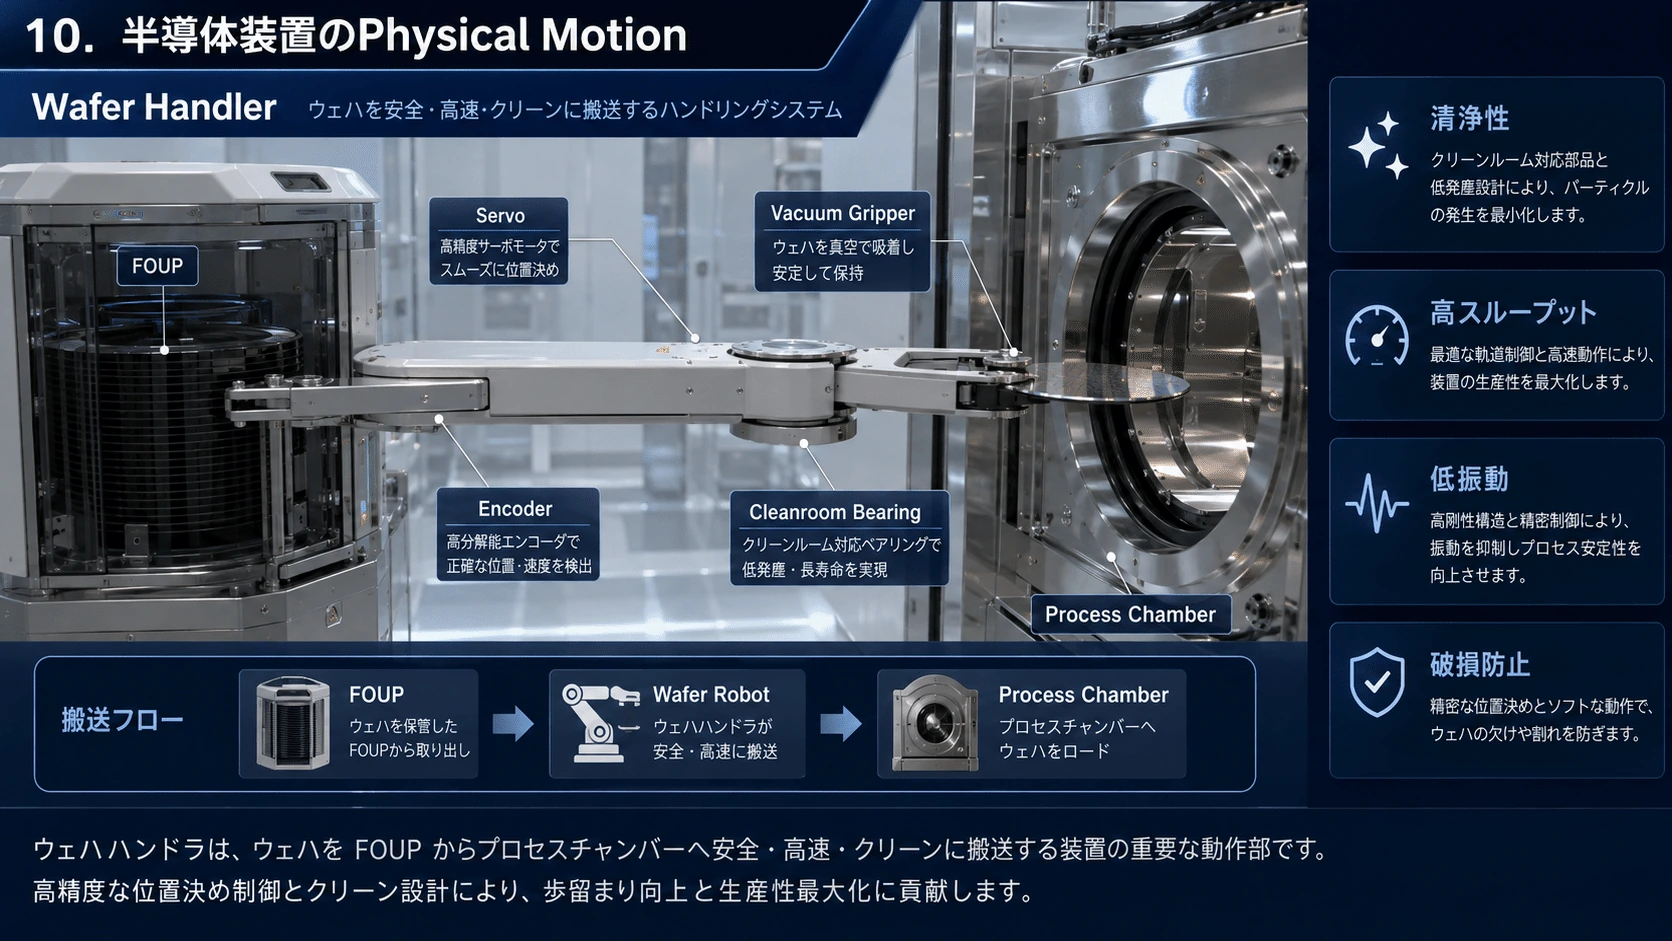
Wafer Handler
#WaferをFOUPからProcess Chamberへ搬送するRobot。
#Servo
#Vacuum Gripper
#Encoder
#Cleanroom Bearing
#など。
#
#
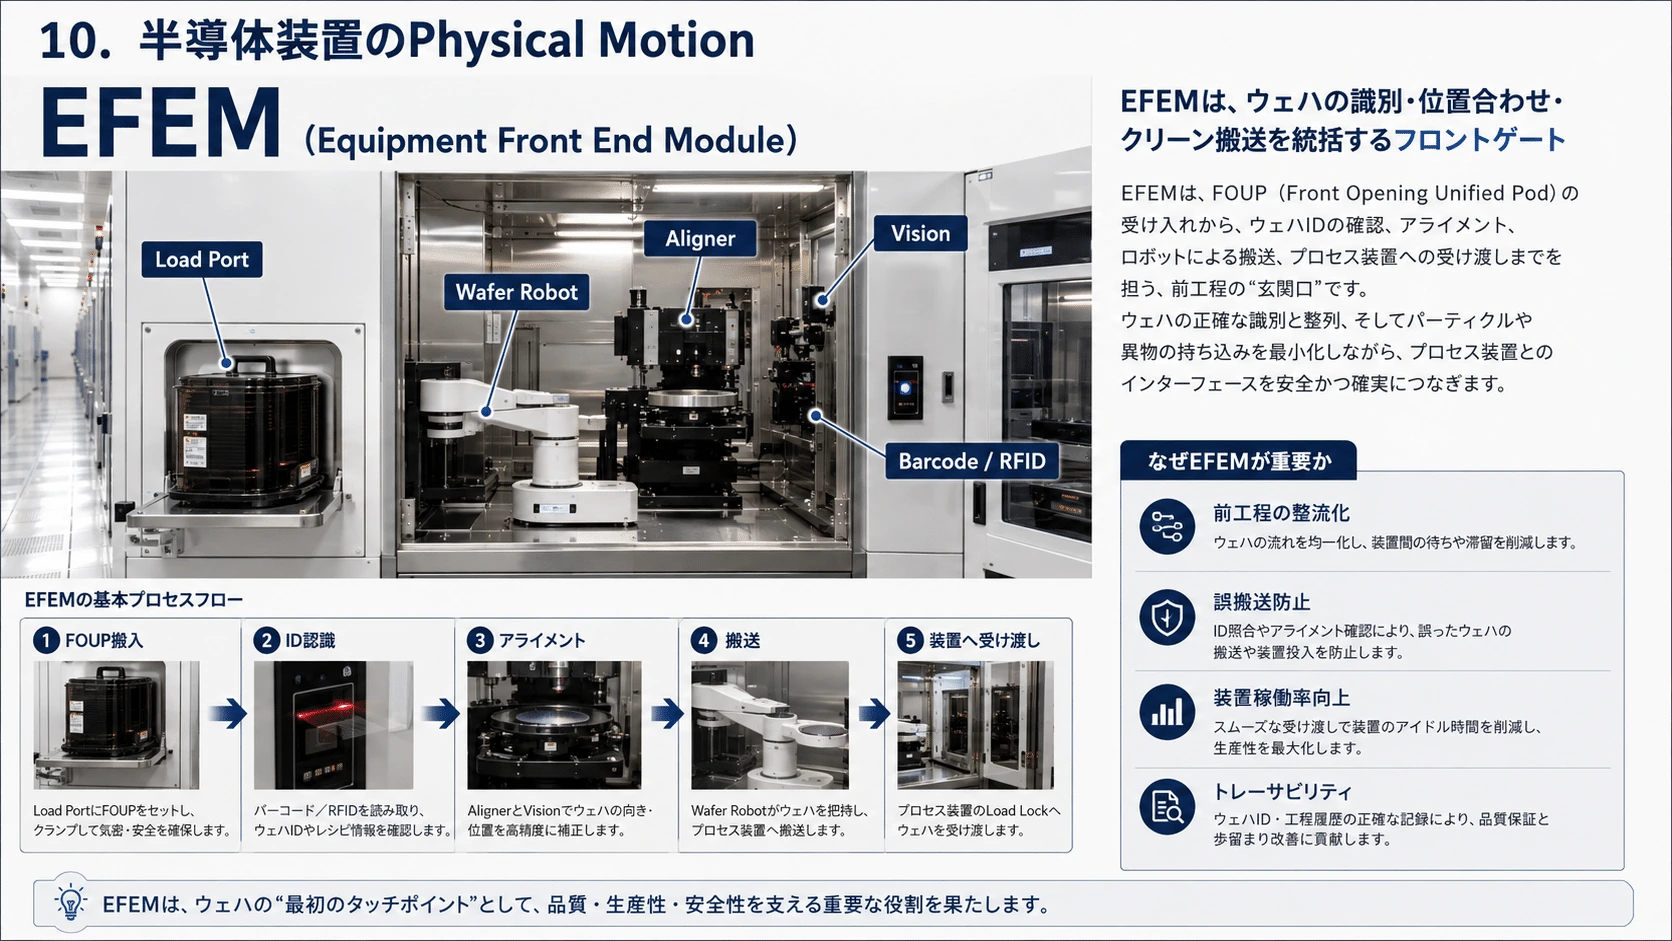
EFEM
#Equipment Front End Module。
#Load Port
#Wafer Robot
#Aligner
#Vision
#Barcode/RFID
#などから構成。
#
#
11.半導体装置のPhysical Sensing
#この領域では、
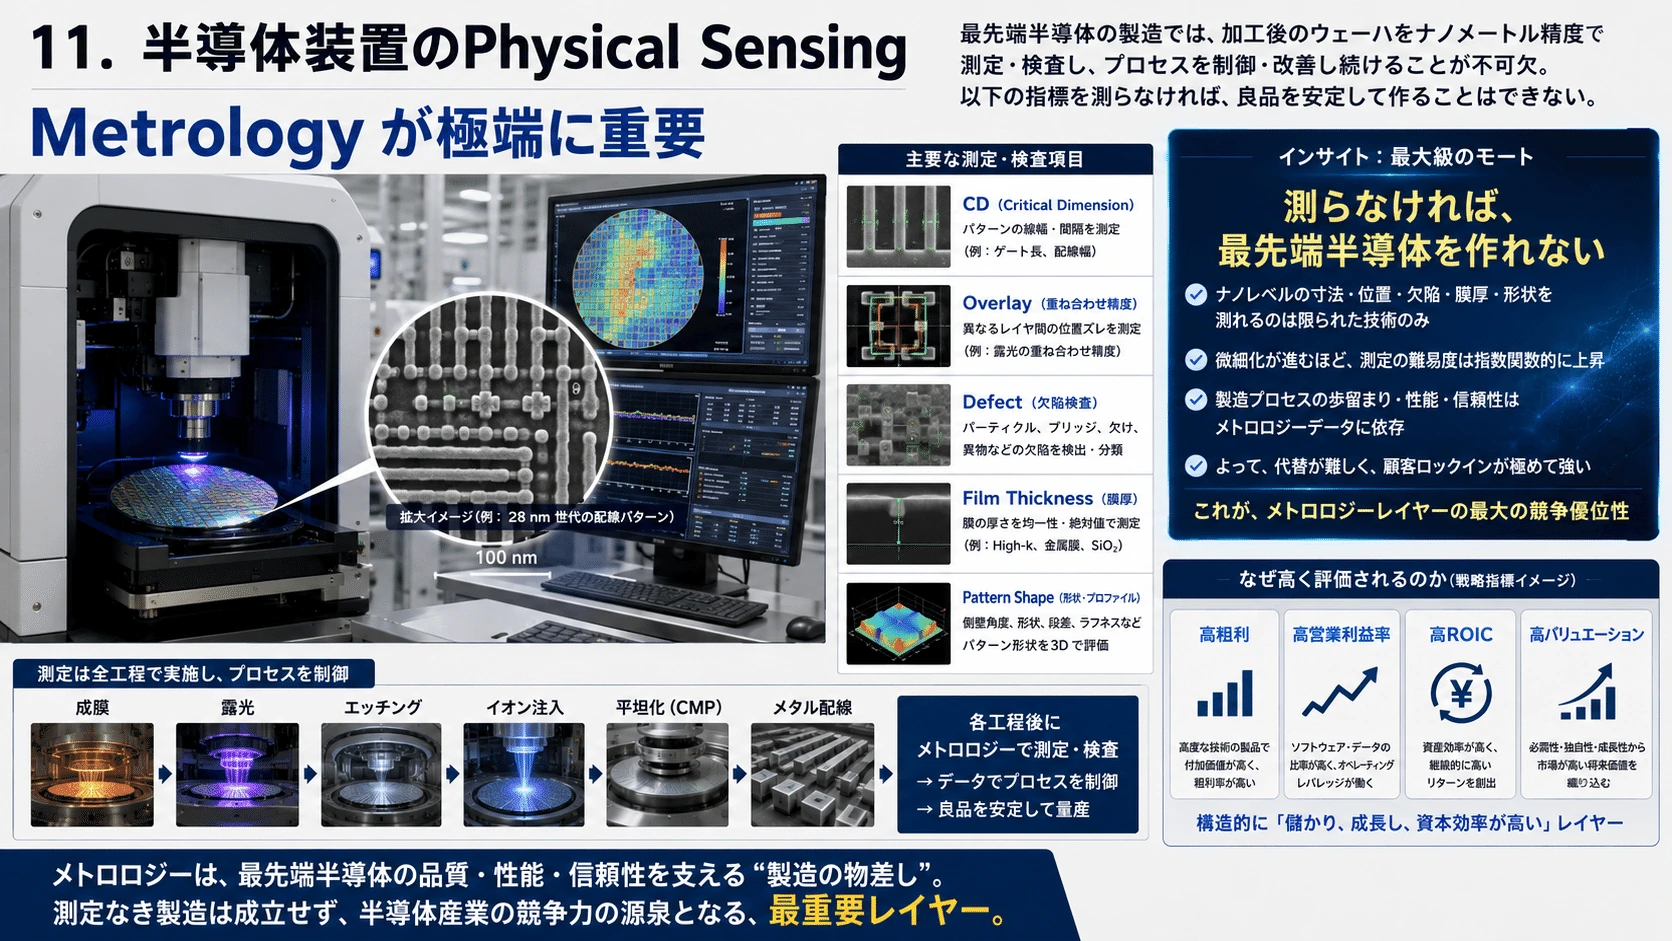
#Metrology
#が極端に重要になる。
#Waferを加工した後、
#CD
#Overlay
#Defect
#Film Thickness
#Pattern shape
#を測定する。
#KLAが極端に高粗利なのは、この「測らなければ最先端半導体を作れない」という位置にいるからである。
#KLAの現在粗利率は61.3%、Operating Marginは41.7%、ROICは約68%。
#その代わりForward PER約35倍、P/S約18.6倍まで評価されている。(StockAnalysis.com)
#つまり、
#最大級の堀を持つが、最大級に認知されている。
#
#
12.半導体装置はMotionだけではない
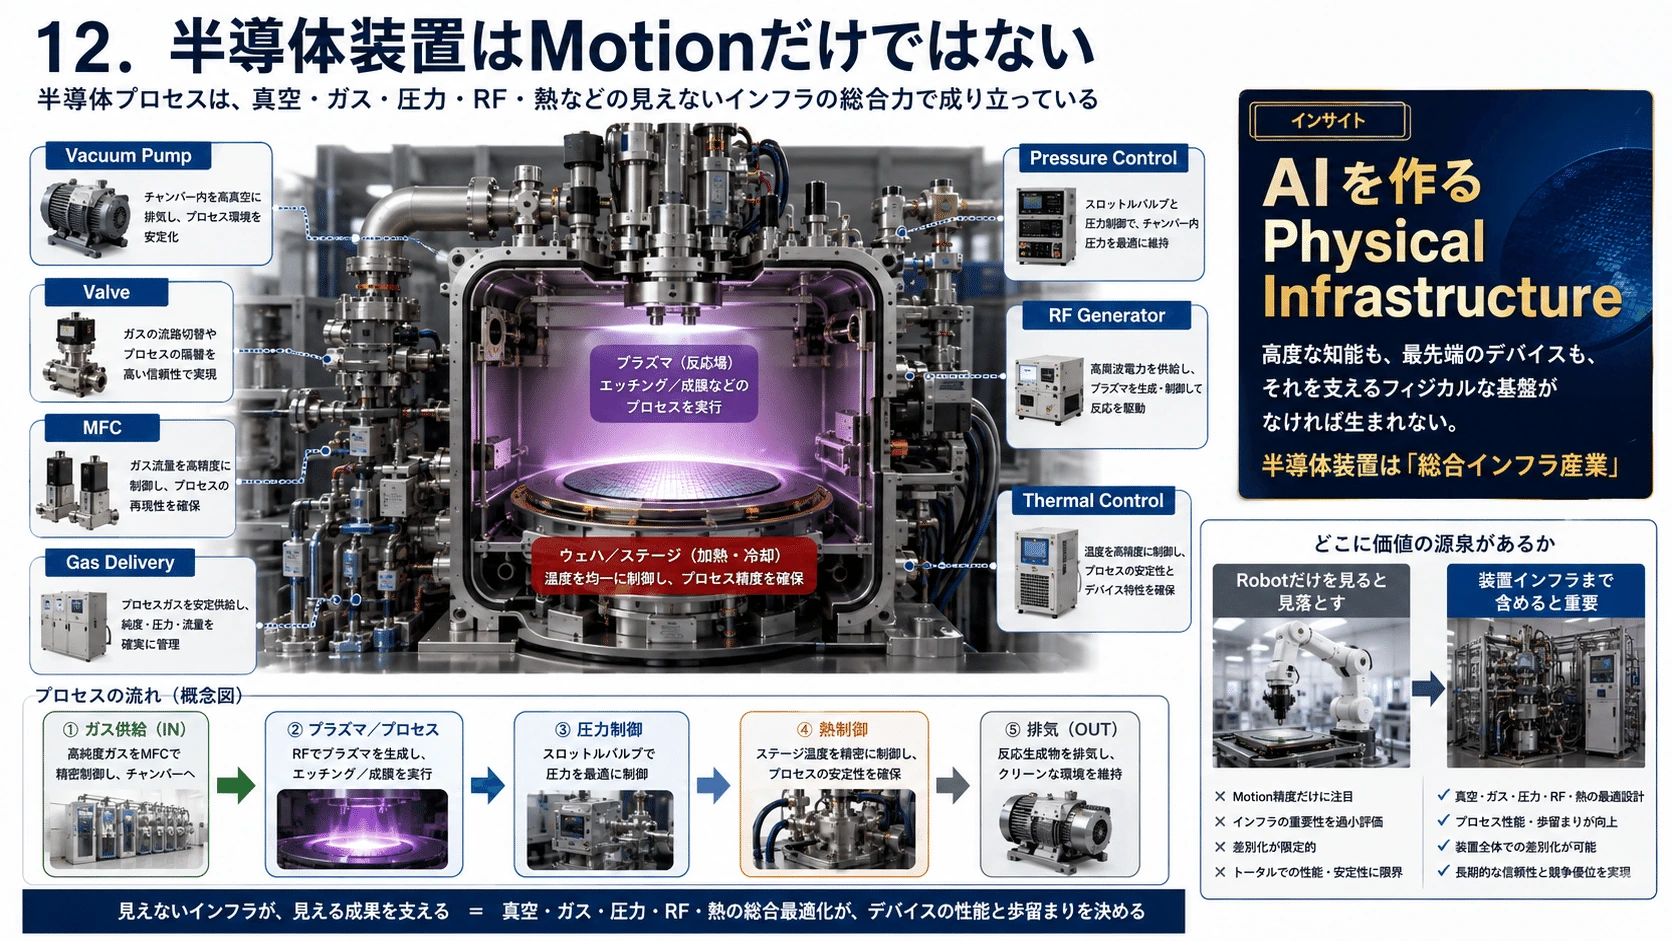
#Process Chamberには、
#Vacuum Pump
#Valve
#MFC
#Gas Delivery
#Pressure Control
#RF Generator
#Thermal Control
#が必要になる。
#ここでMKS Instrumentsが非常に面白くなる。
#MKSは、
#Vacuum
#Pressure
#Gas
#RF
#Photonics
#Materials
#へ跨る。
#2026年8月20日時点で、
#Forward PER 約18倍
#P/S 約4.4倍
#Gross Margin 約47%
#TTM売上 約43.5億ドル。
#一方、株価は過去一年で大きく上昇しているものの、KLAなどよりvaluationはかなり低い。(StockAnalysis.com)
#Physical AIを「Robotだけ」と定義するとMKSは出てこない。
#しかし、
#AIを作るPhysical Infrastructure
#まで含めると極めて重要になる。
#
#
13.医療・手術ロボット――最も精度と信頼性を高く売れる市場
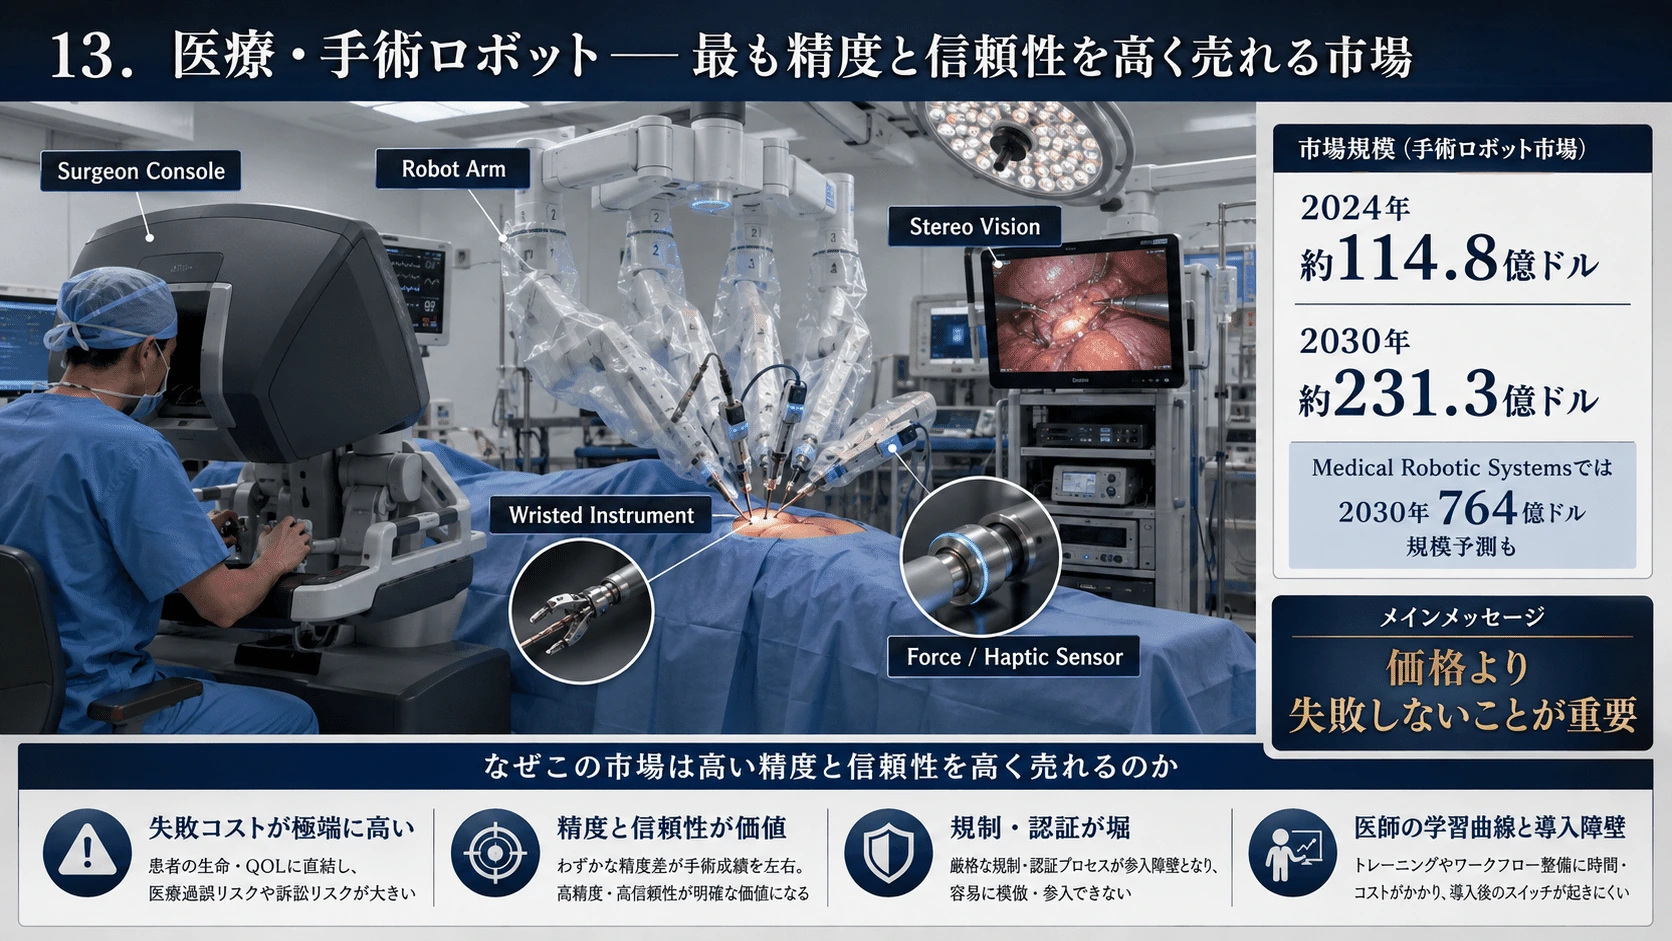
#Surgical Robot Systems市場は2024年約114.8億ドル。
#2030年には約231.3億ドルへ成長する予測である。(Grand View Research)
#より広いMedical Robotic Systemsでは2030年764億ドル規模との市場予測もある。(Grand View Research)
#医療RobotがIndustrial Robotと違うのは、
#価格より失敗しないこと
#が重要になる点だ。
#
#
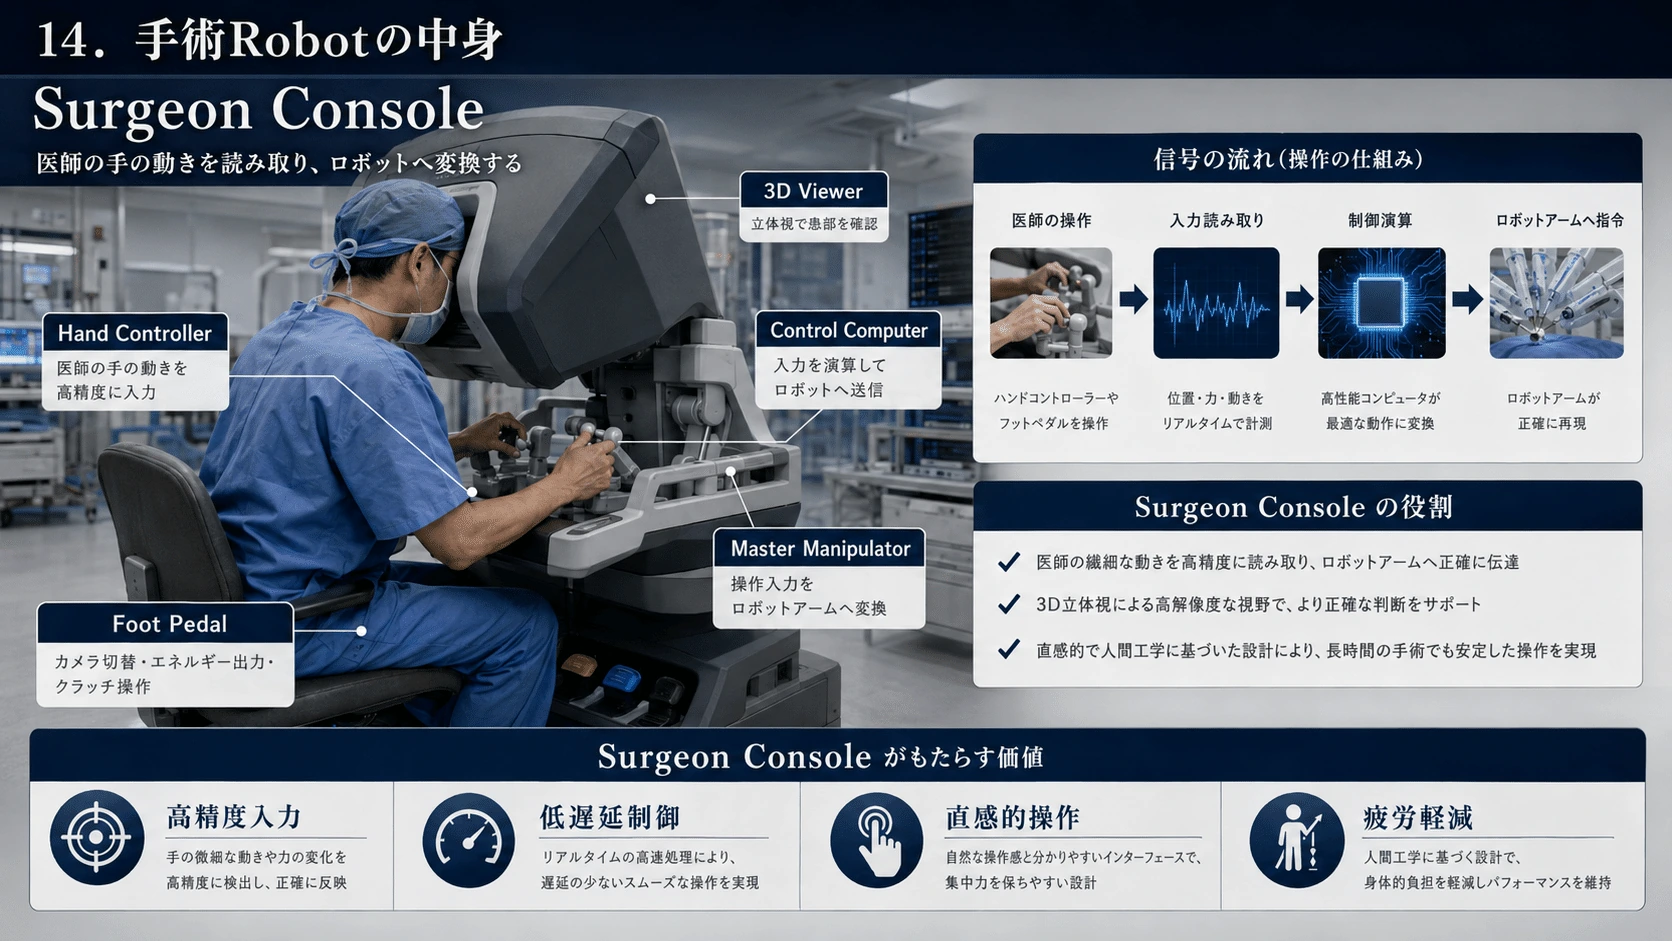
14.手術Robotの中身
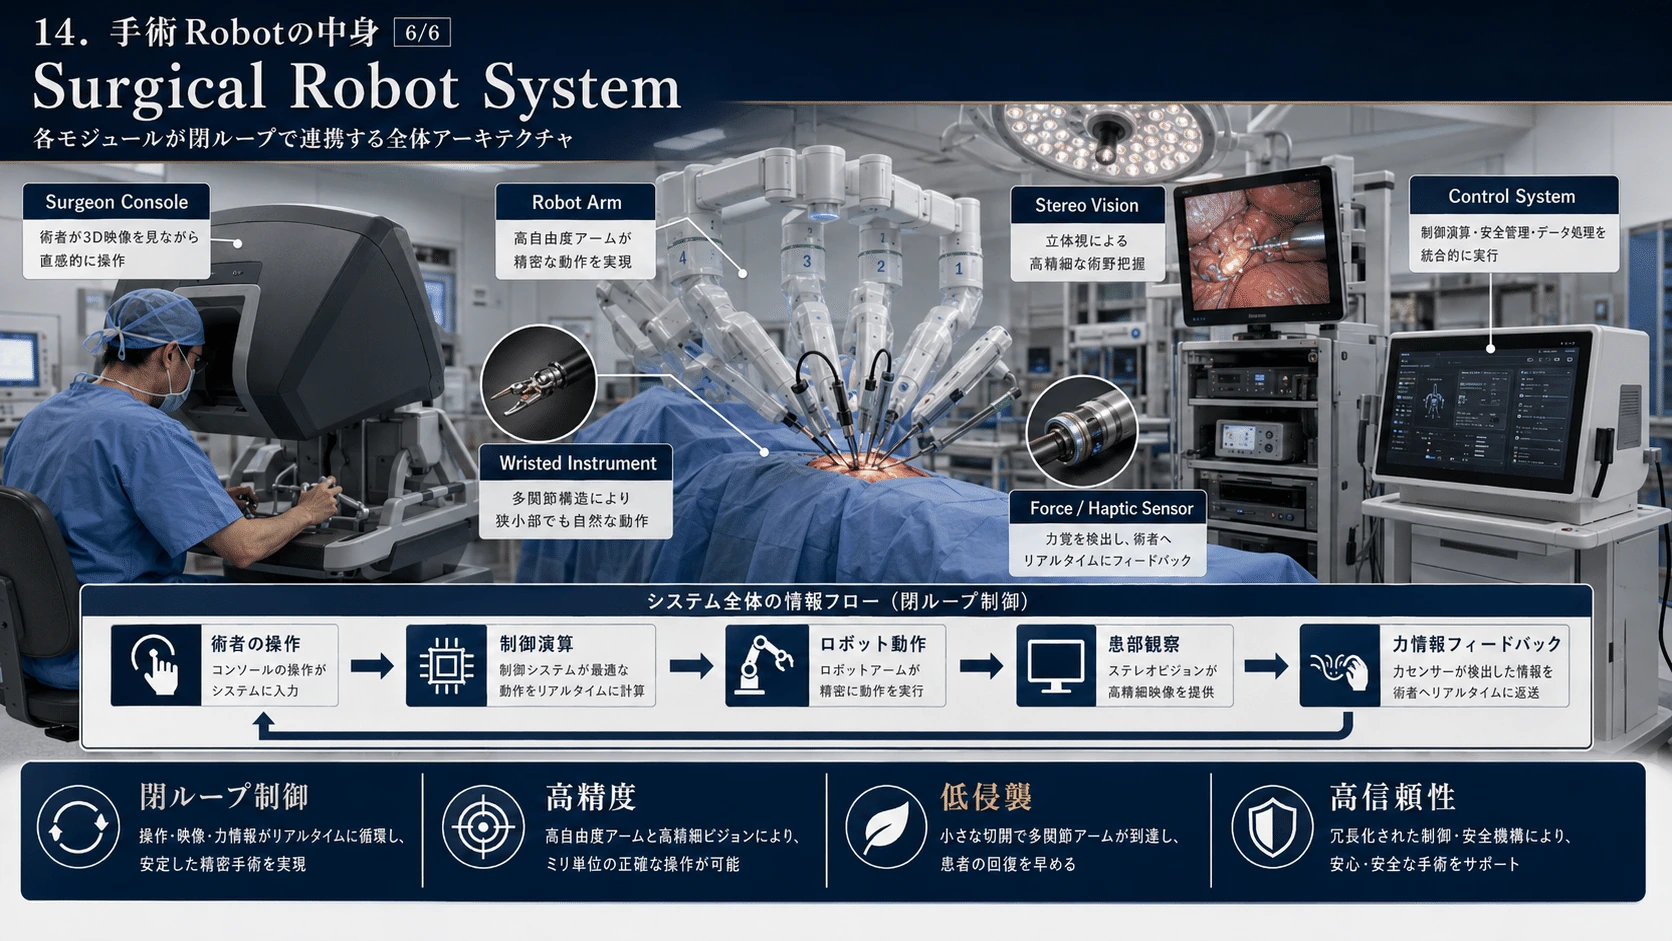
#Surgeon Console
#医師のHand Controllerを読み取る。
#
#
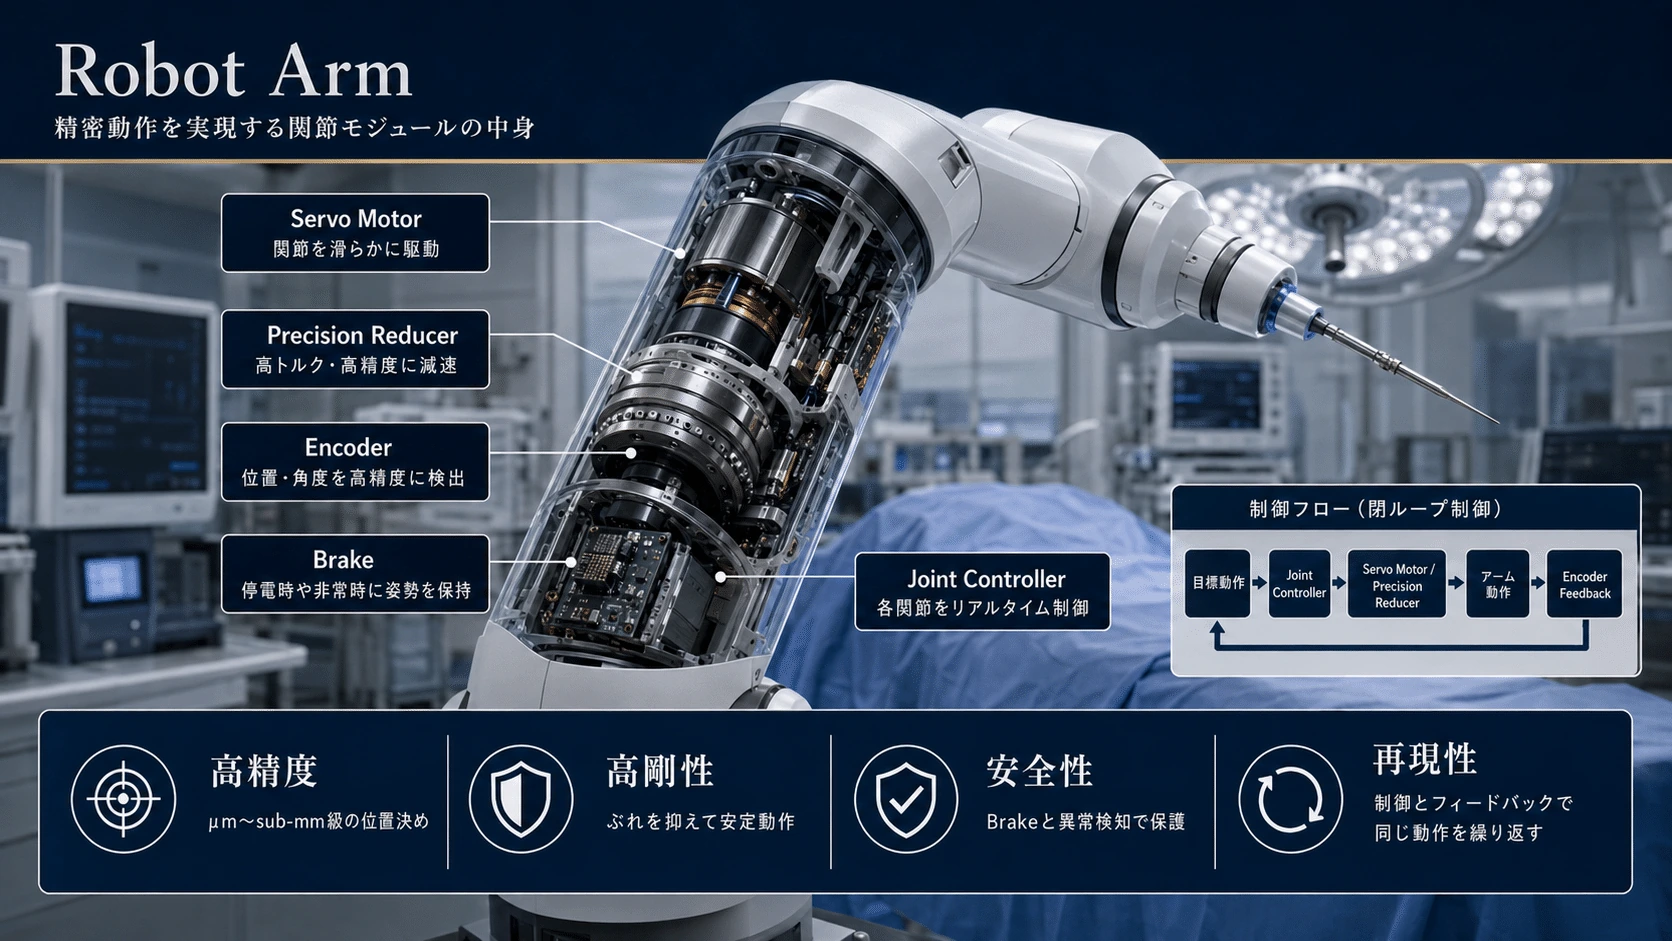
Robot Arm
#Servo Motor
#Precision Reducer
#Encoder
#Brake
#Joint Controller
#など。
#
#
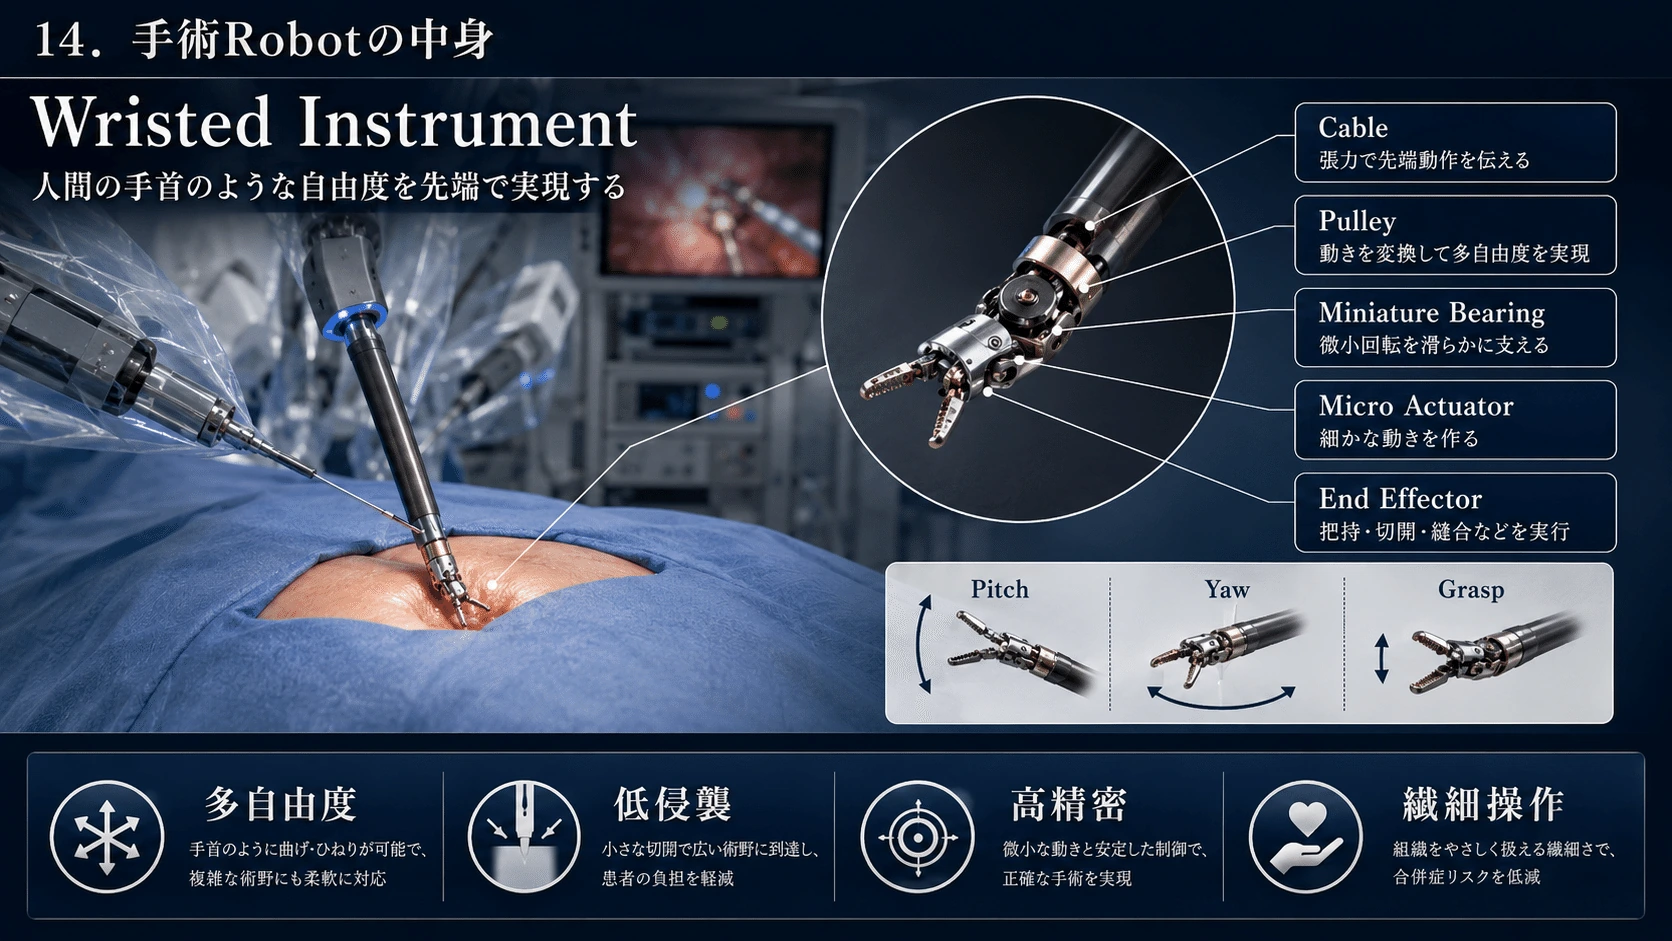
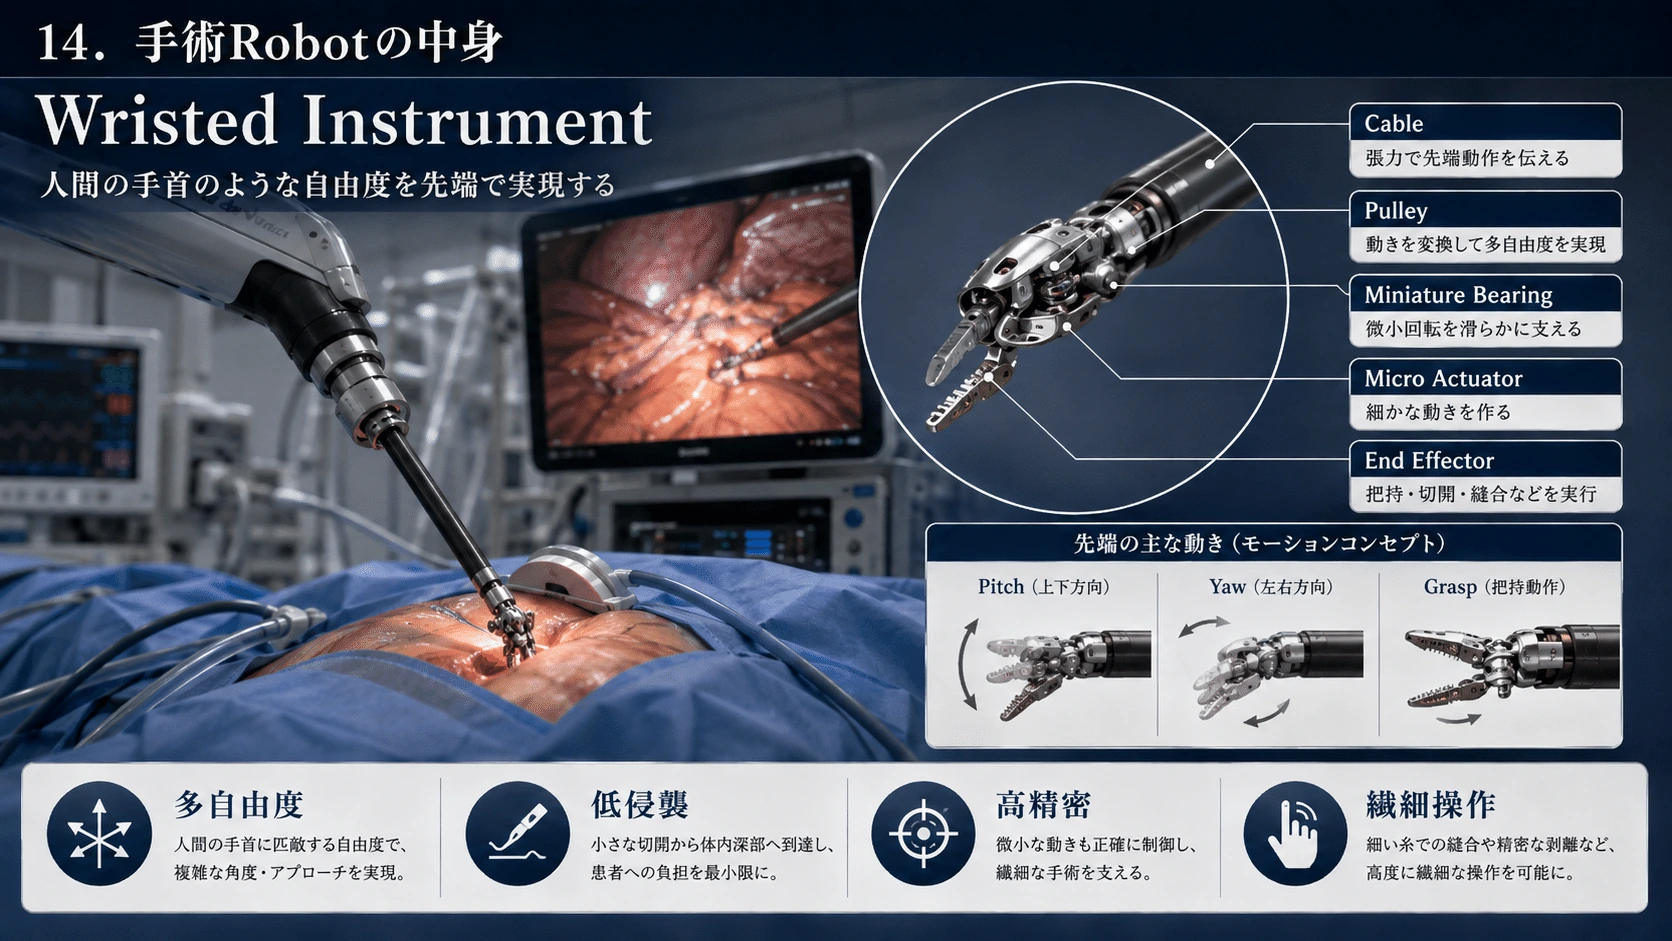
Wristed Instrument
#細いInstrument先端に人間の手首のような自由度を作る。
#Cable
#Pulley
#Miniature Bearing
#Micro Actuator
#が重要。
#
#
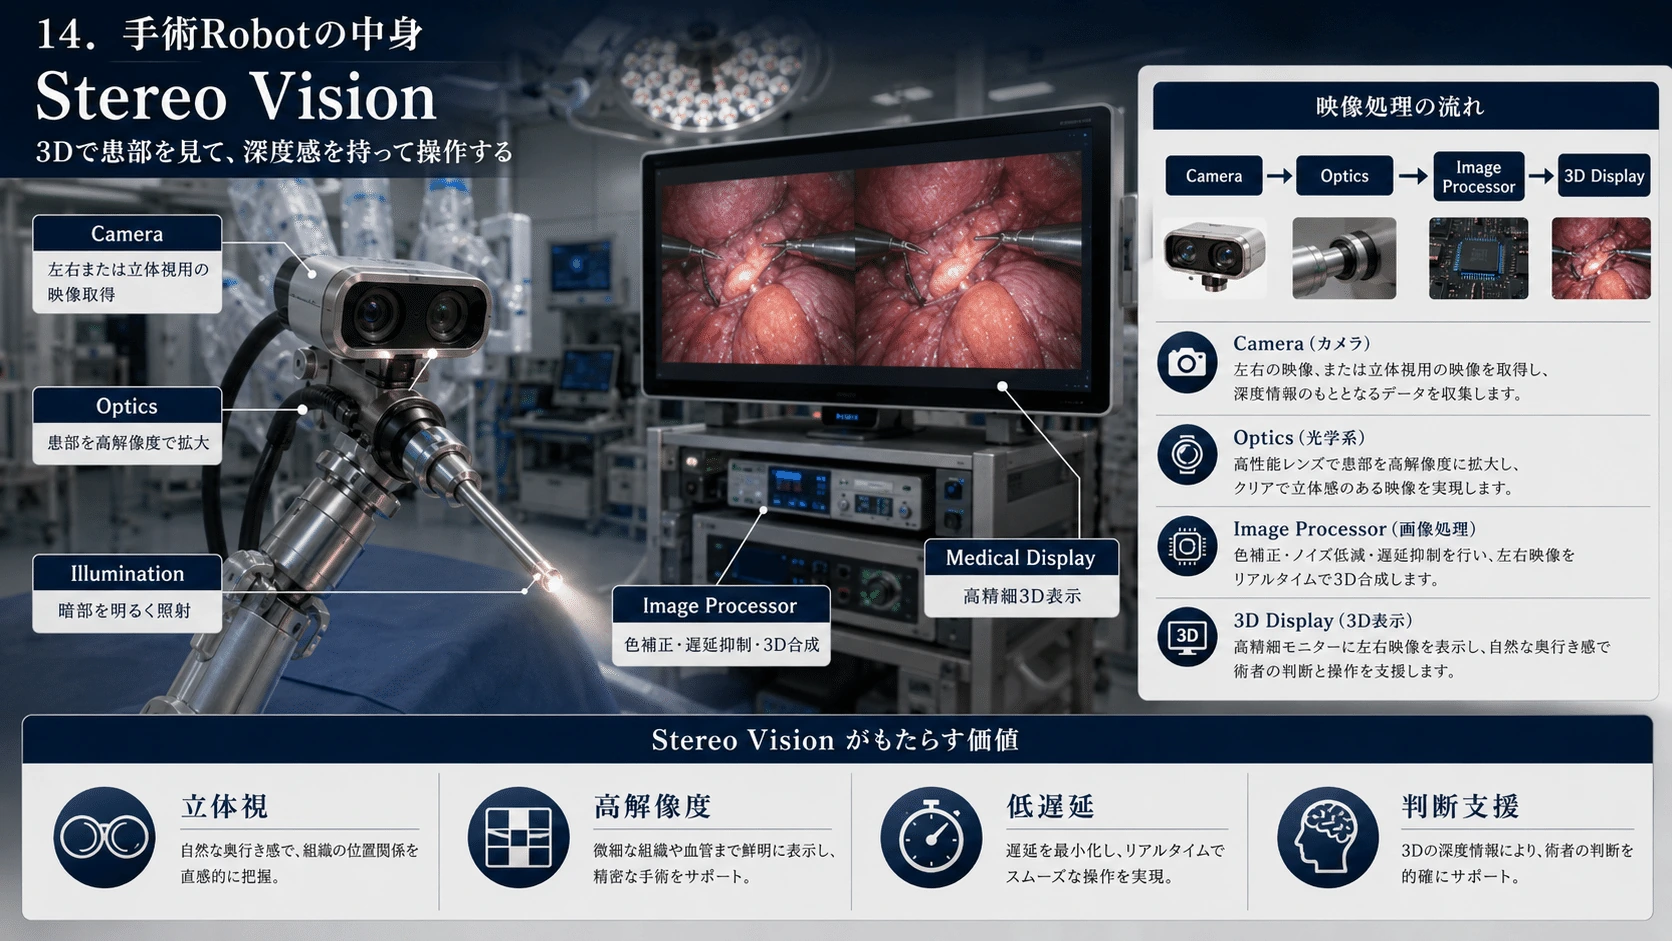
Stereo Vision
#3Dで患部を見る。
#Camera
#Optics
#Image Processor
#が必要。
#
#
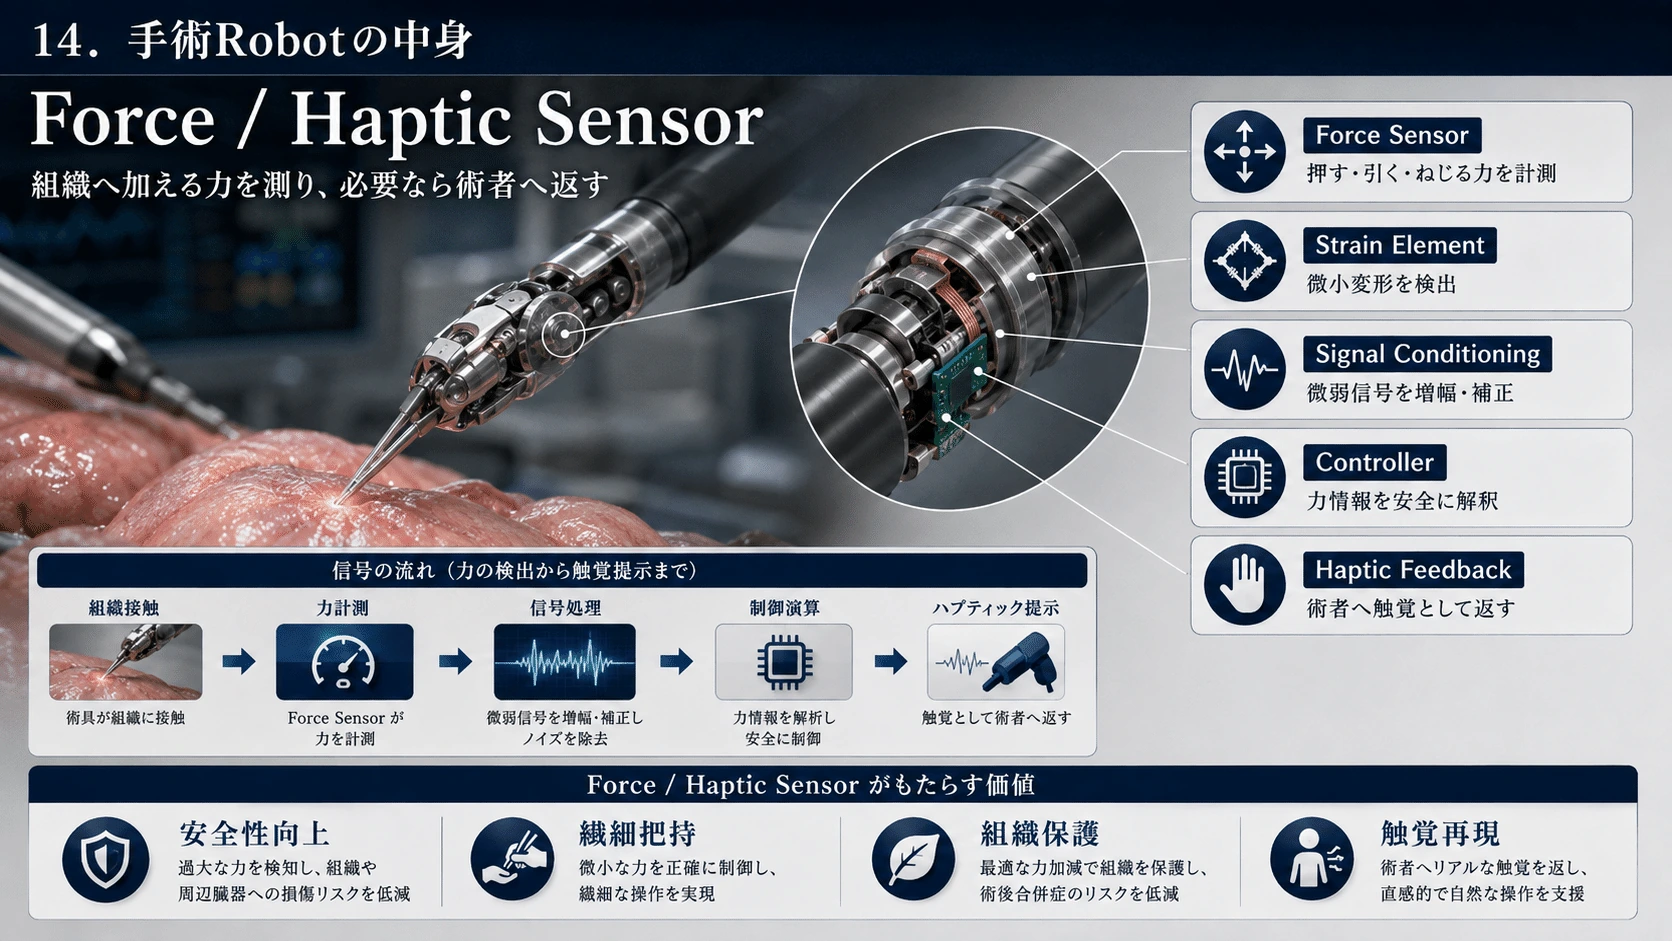
Force / Haptic Sensor
#組織へどれくらい力を加えているか測定する。
#これをOperatorへ返せば、
#Haptic Feedback
#になる。
#
#
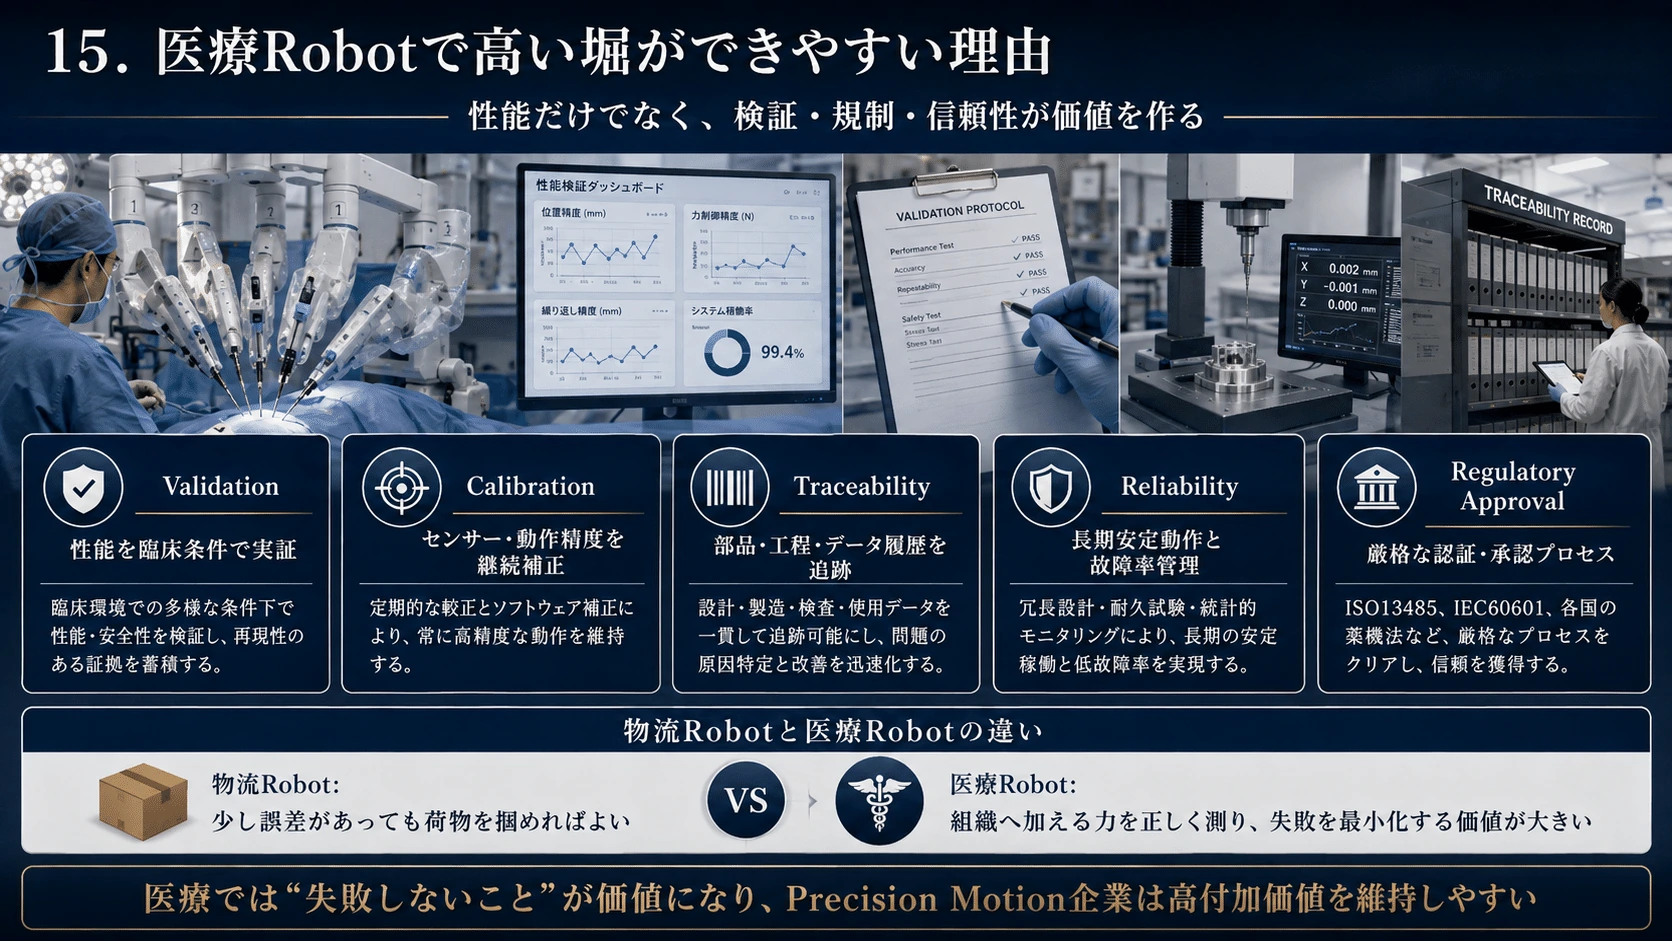
15.医療Robotで高い堀ができやすい理由
#性能だけでなく、
#Validation
#Calibration
#Traceability
#Reliability
#Regulatory approval
#が必要だからだ。
#同じForce Sensorでも、
#「少し誤差があっても荷物を掴めればいい」
#物流Robotと、
#「組織へ加える力を正しく測る」
#医療では価値が違う。
#だからNovanta、AllientなどPrecision Motion企業が高付加価値を維持しやすい。
#
#
16.自動倉庫――AMRよりさらに大きなシステム市場
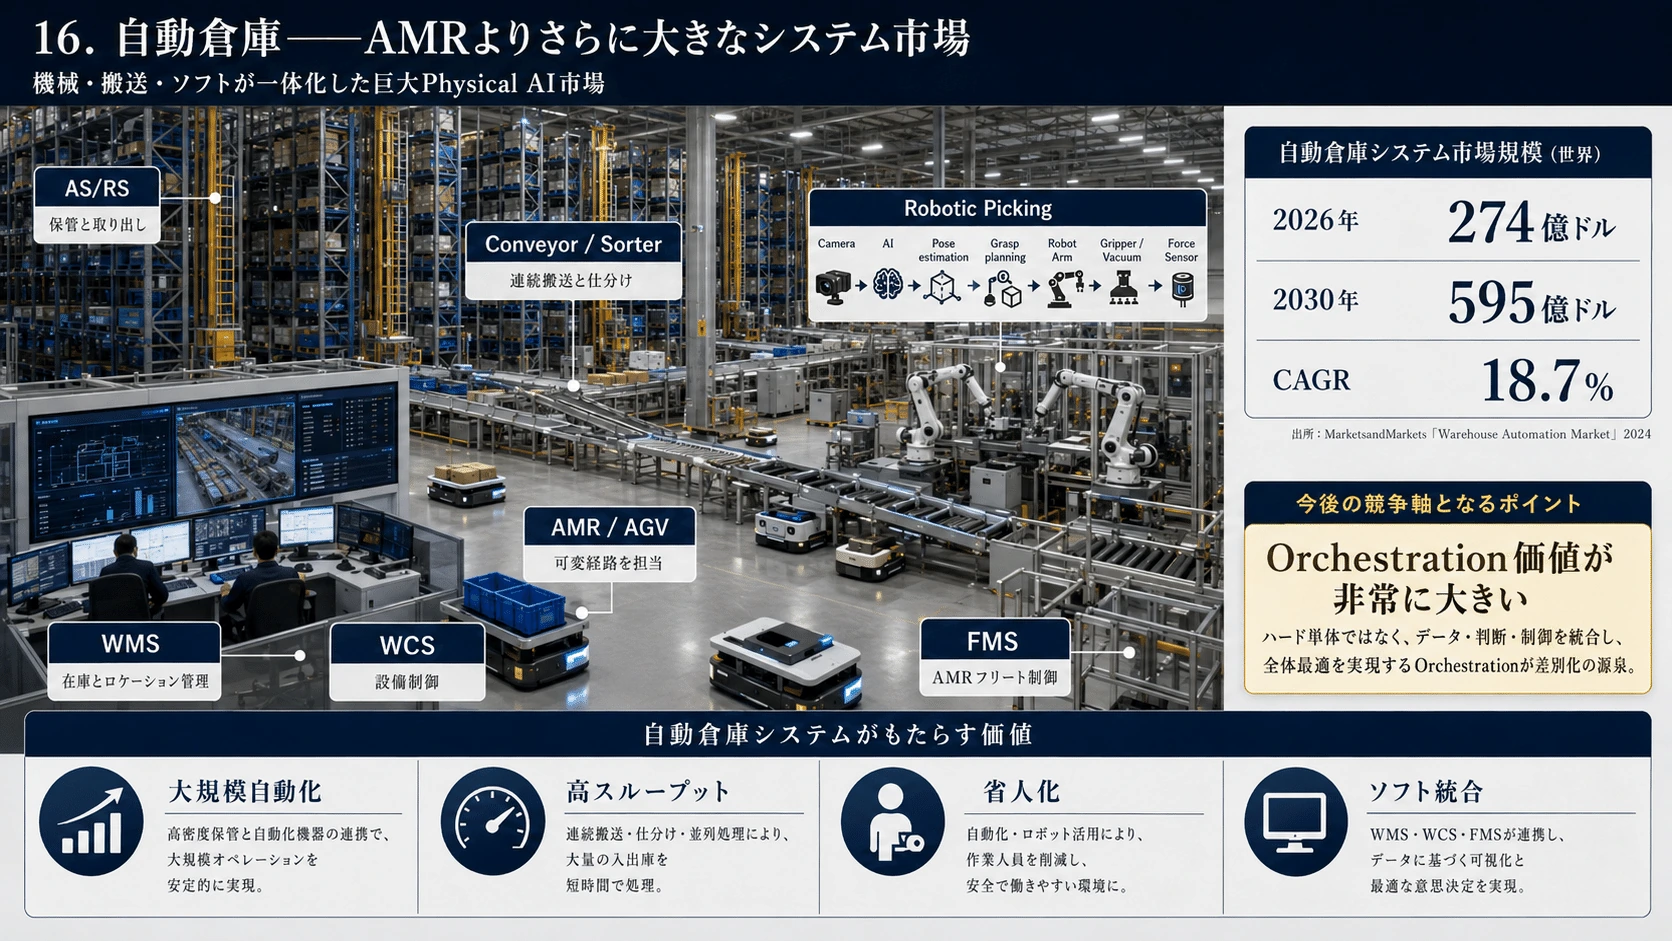
#Warehouse Automation市場は、
#2026年:
#274億ドル
#2030年:
#595億ドル
#へ成長する予測。
#CAGRは18.7%と非常に高い。(Grand View Research)
#物流企業のAutomation投資も加速しており、2026年前半の北米Robot受注も金額ベースで前年を上回っている。(The Wall Street Journal)
#
#
17.自動倉庫の中身
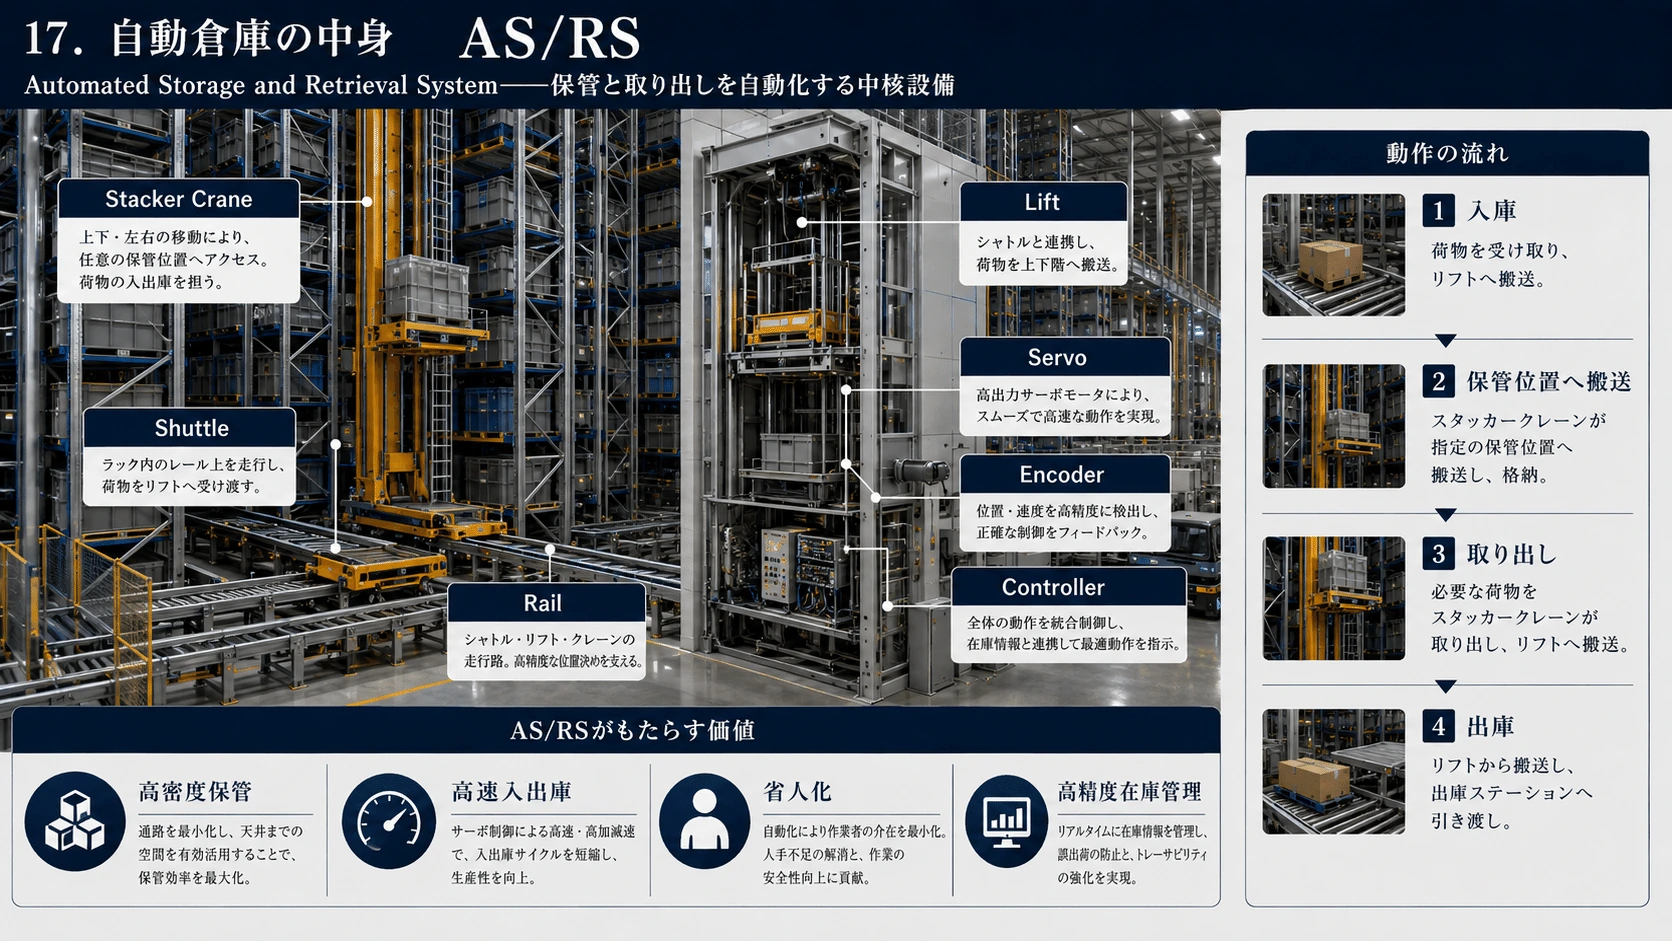
#AS/RS
#Automated Storage and Retrieval System。
#Stacker Crane
#Shuttle
#Lift
#Rail
#Servo
#Encoder
#Controller
#など。
#
#
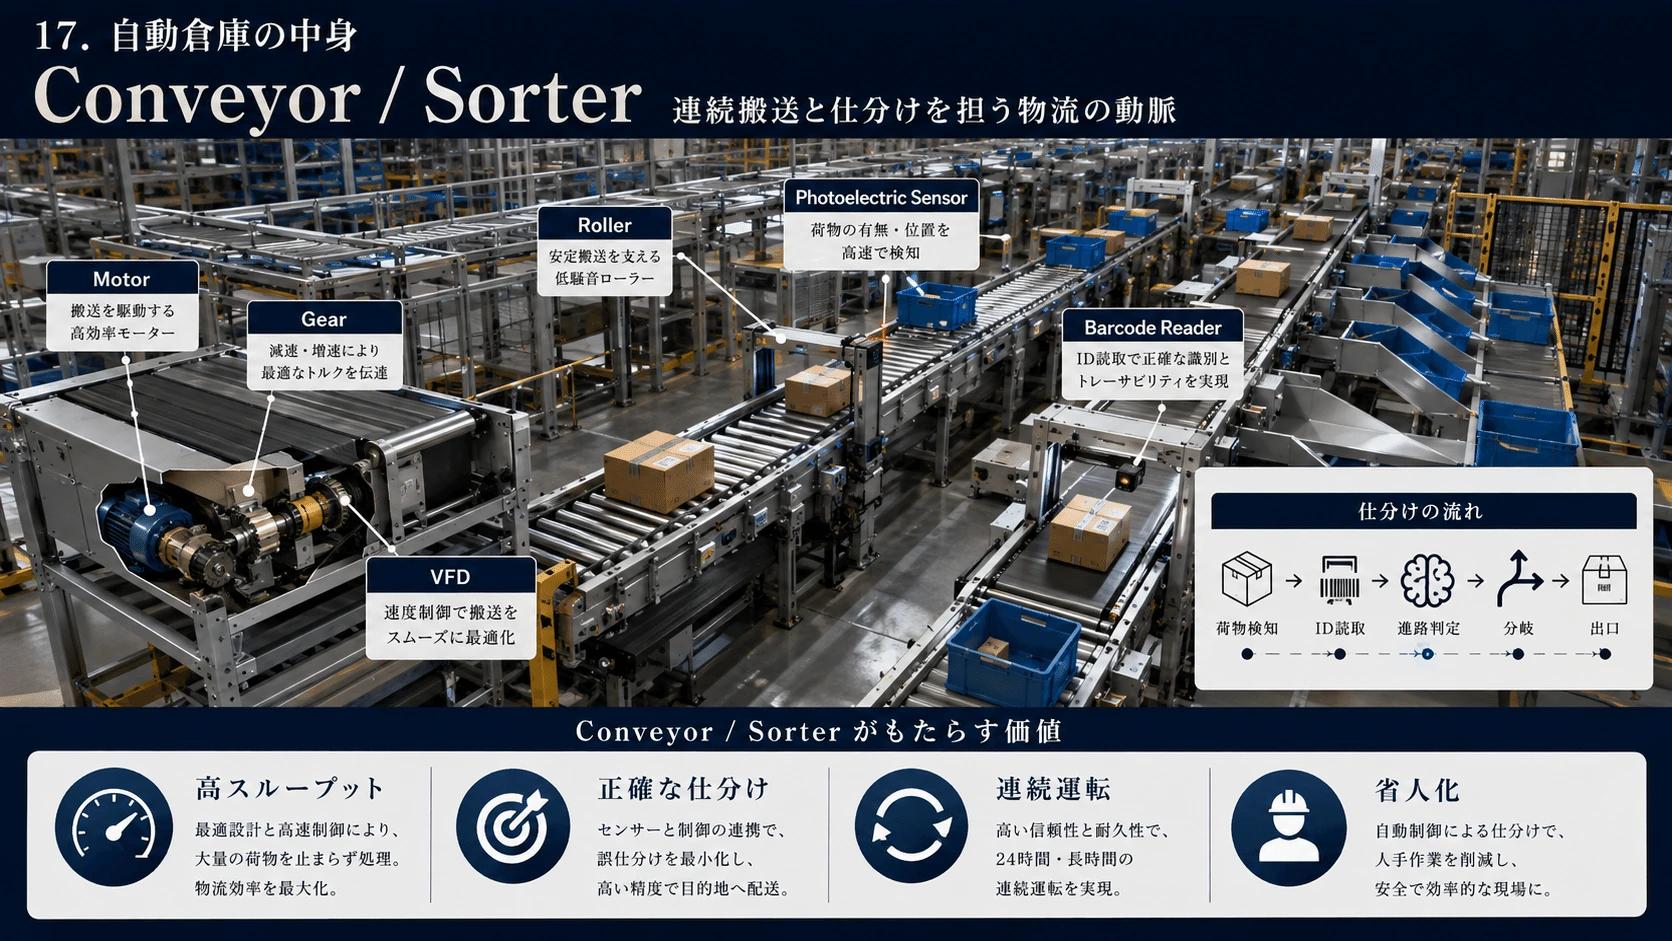
Conveyor / Sorter
#Motor
#Gear
#VFD
#Roller
#Photoelectric Sensor
#Barcode Reader
#など。
#
#
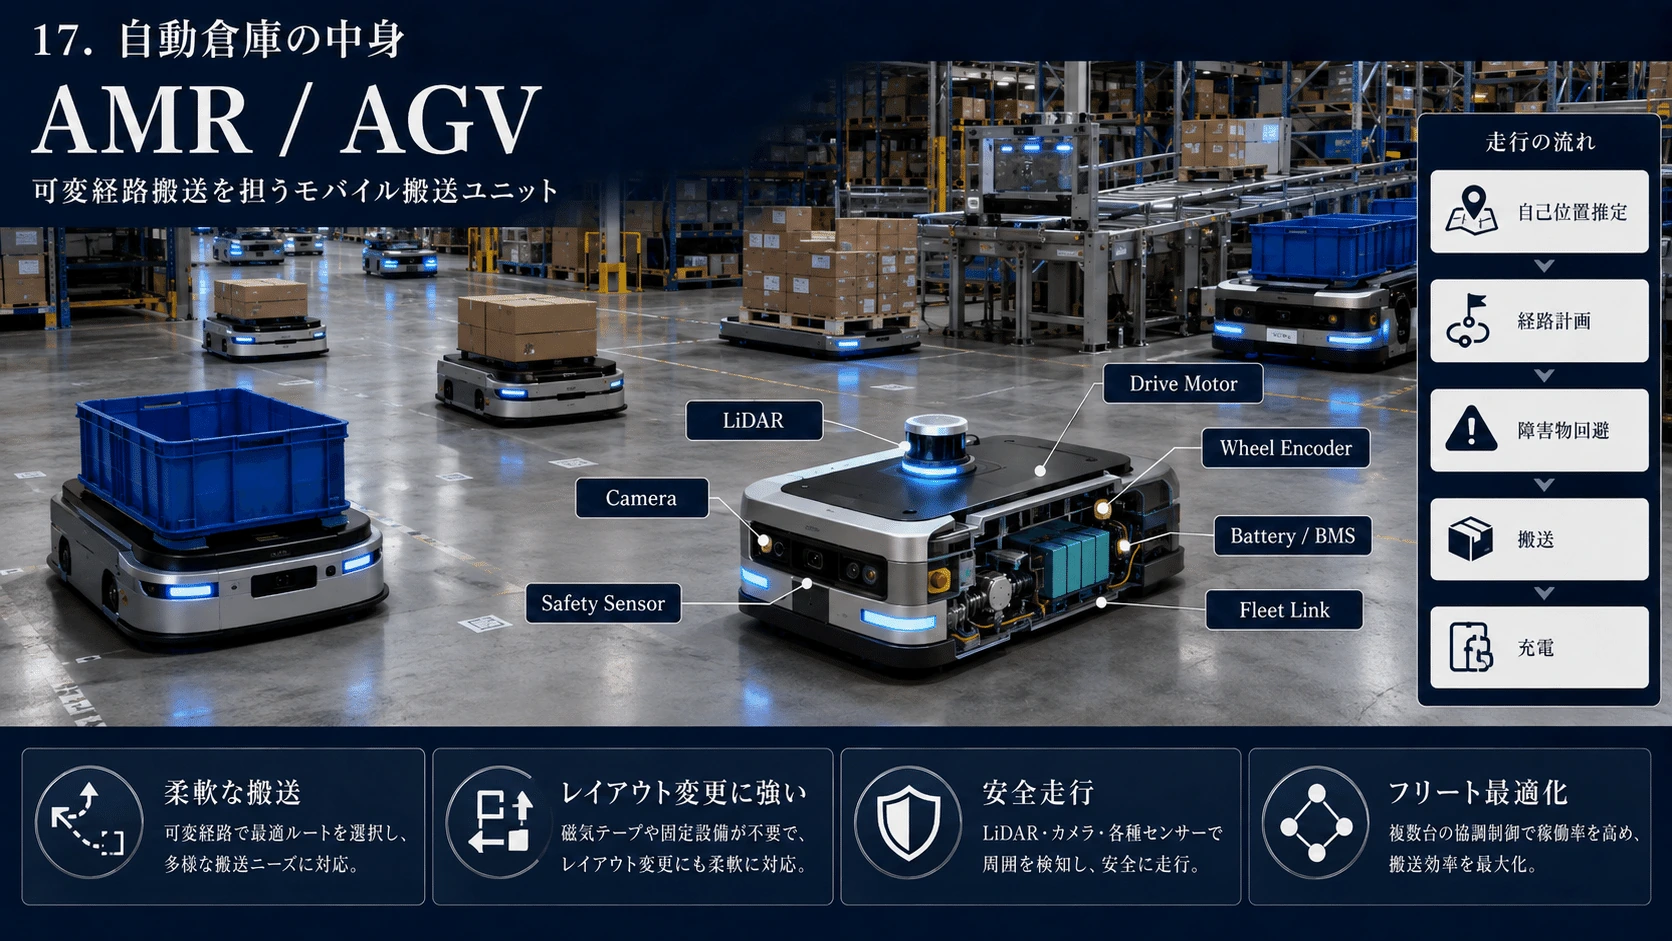
AMR / AGV
#可変経路を担当。
#
#
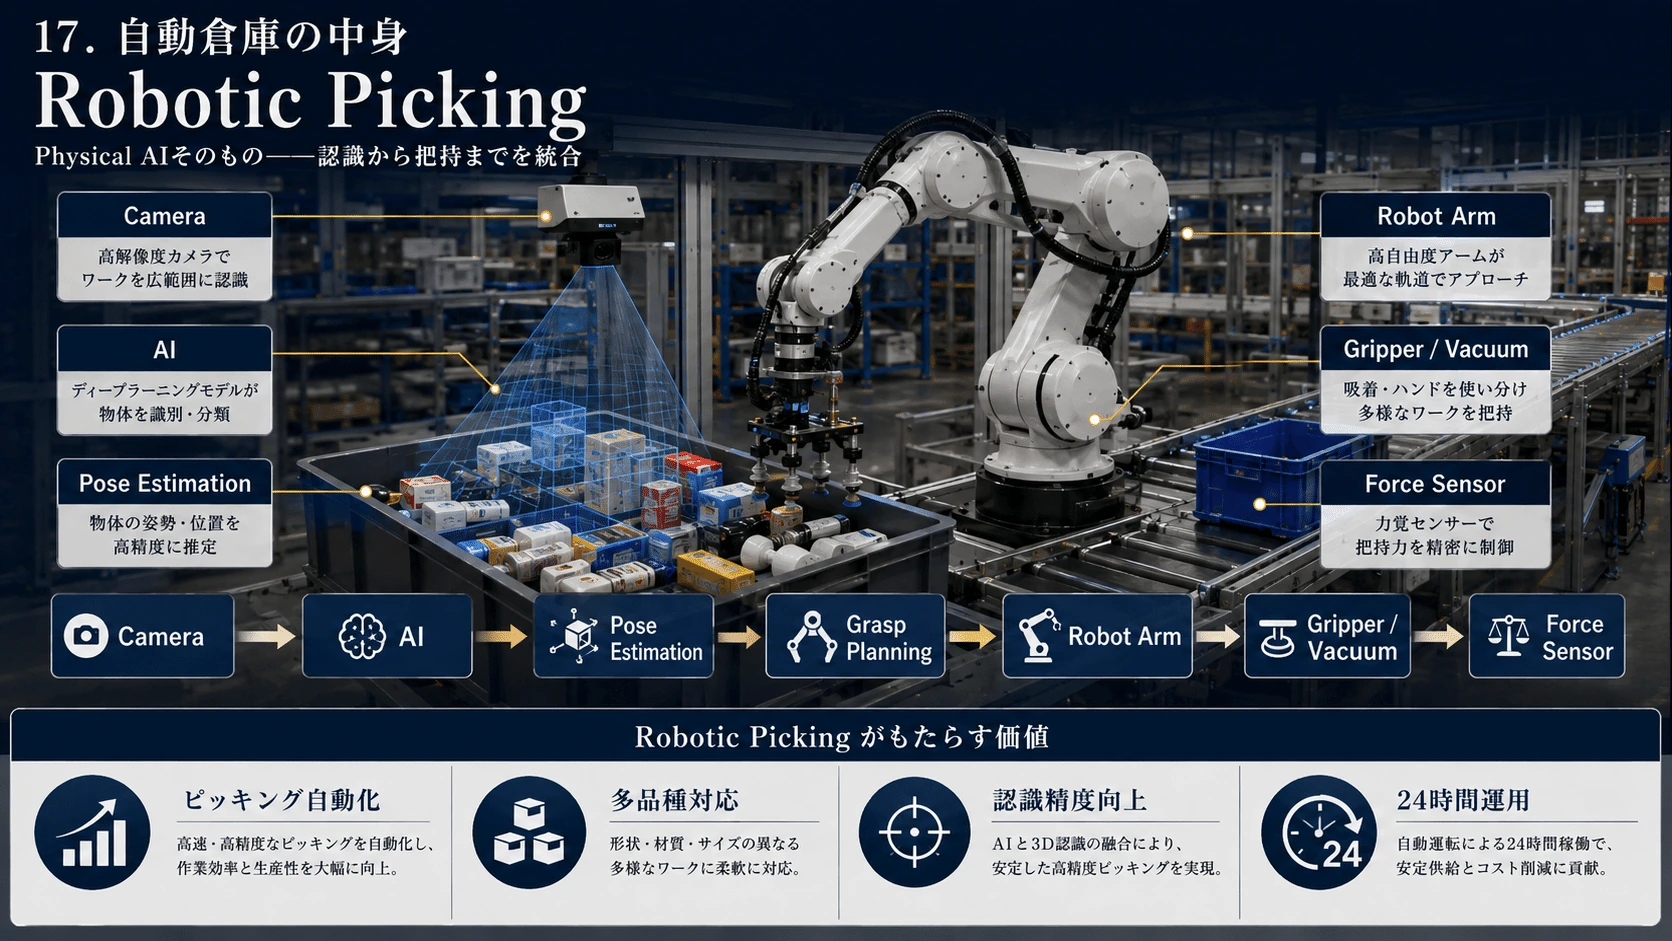
Robotic Picking
#Camera
↓
AI
↓
Pose estimation
↓
Grasp planning
↓
Robot Arm
↓
Gripper / Vacuum
↓
Force SensorというPhysical AIそのもの。
#
#
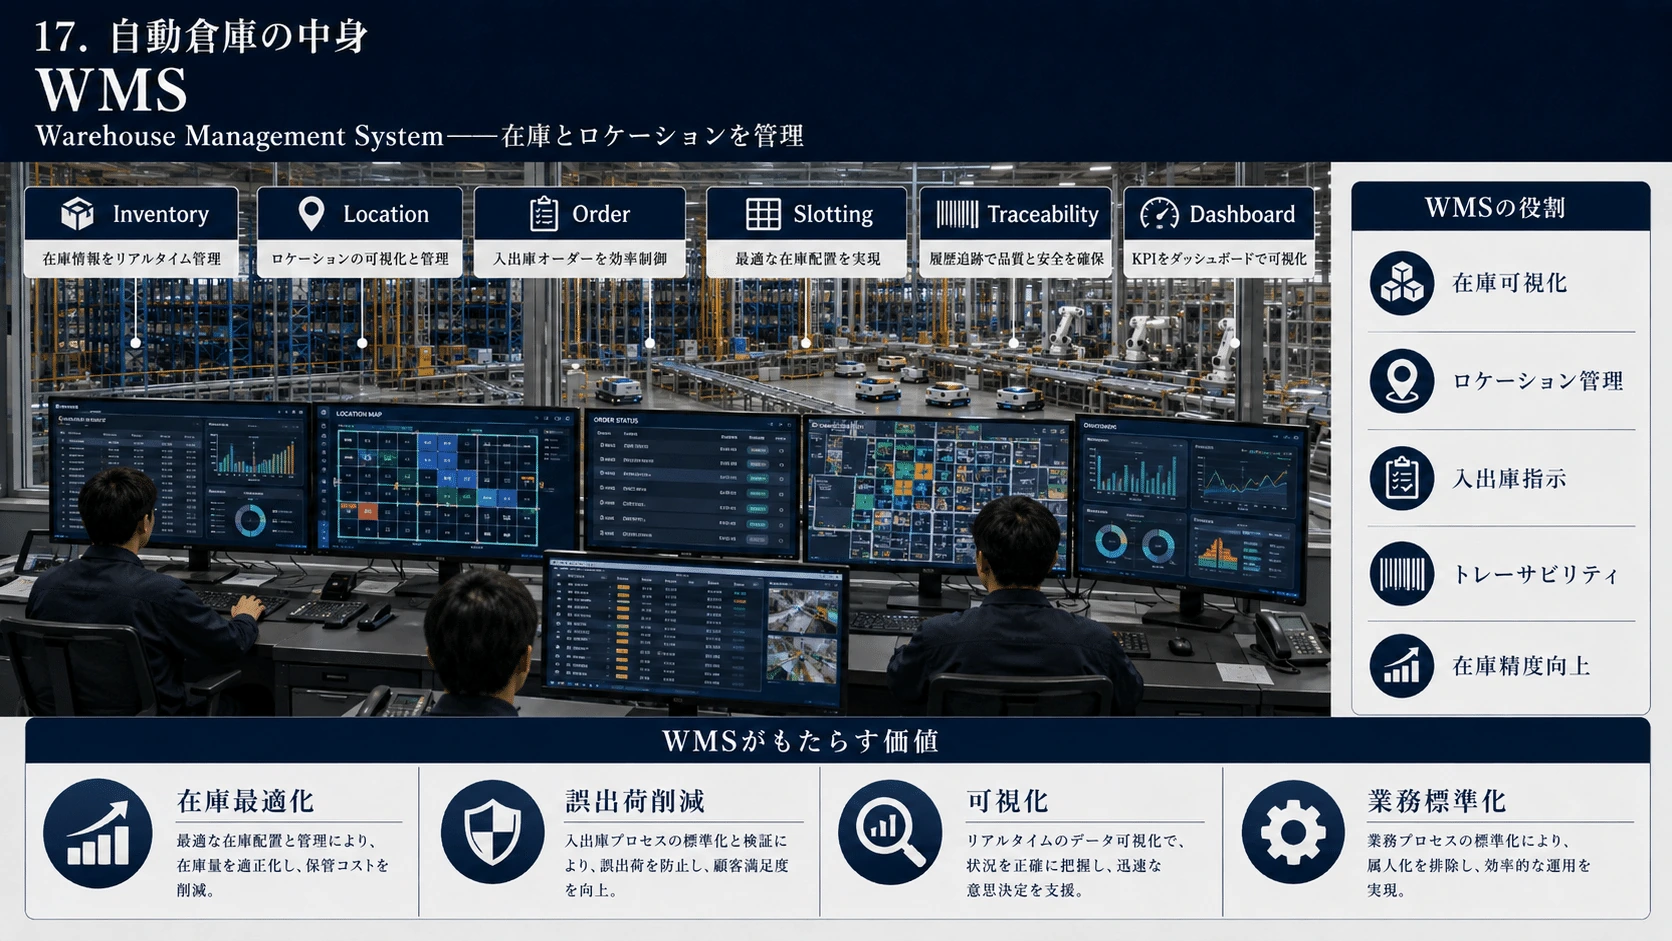
WMS
#Warehouse Management System。
#何の商品がどこにあるかを管理。
#
#
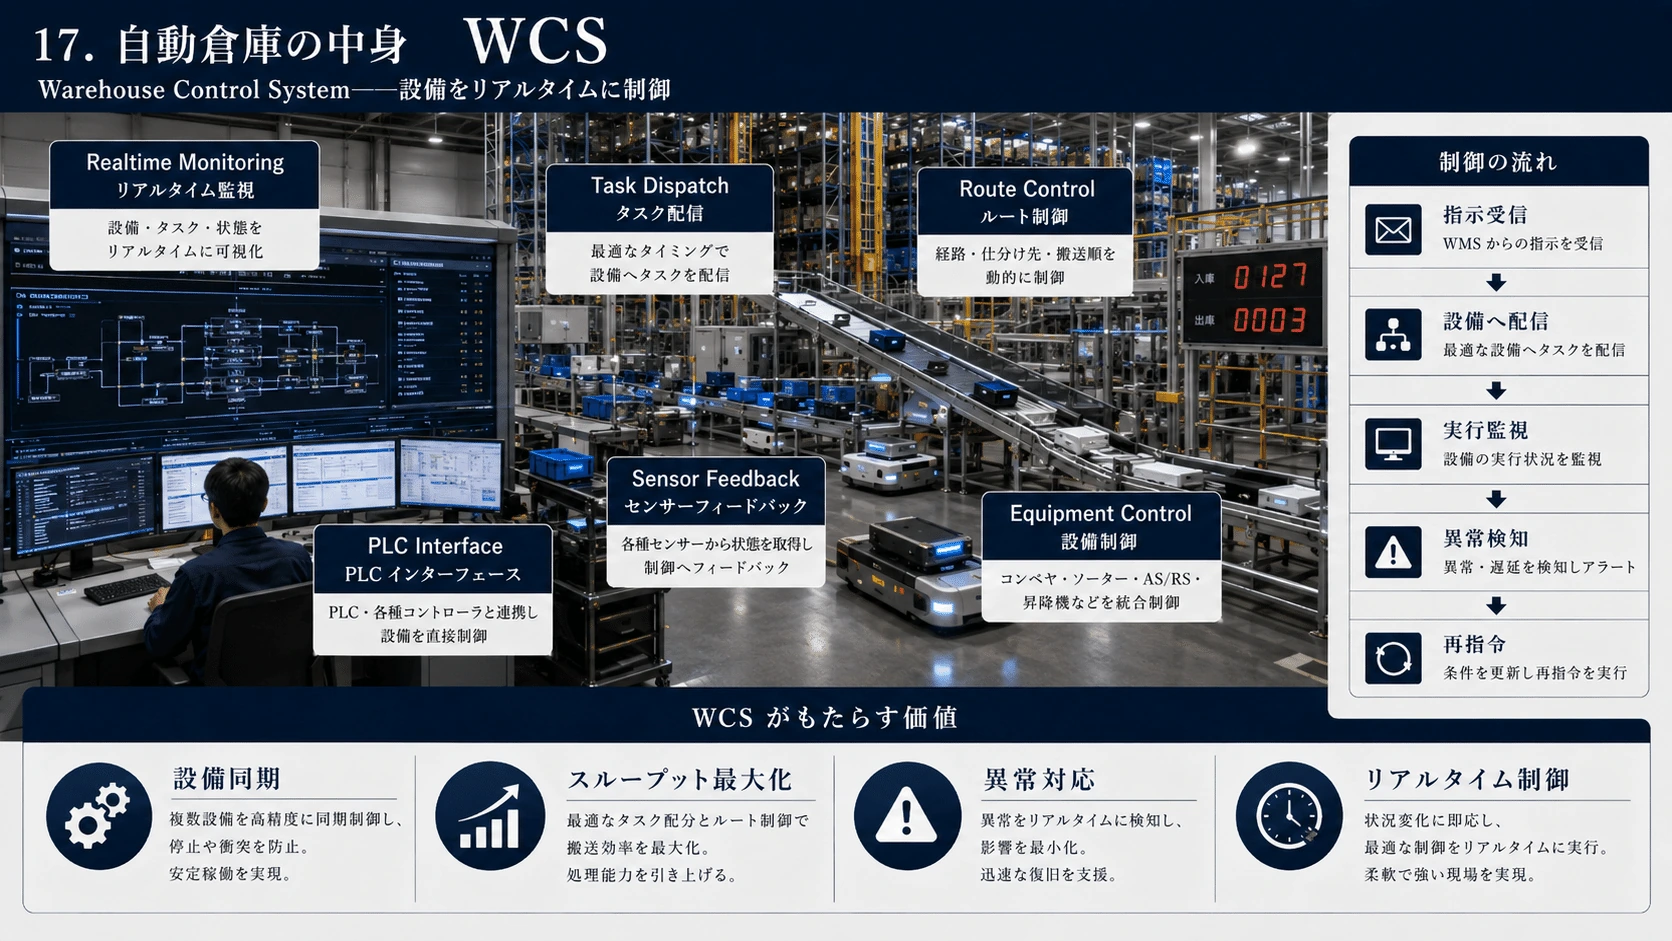
WCS
#実際のConveyor、Sorter、AS/RSを制御。
#
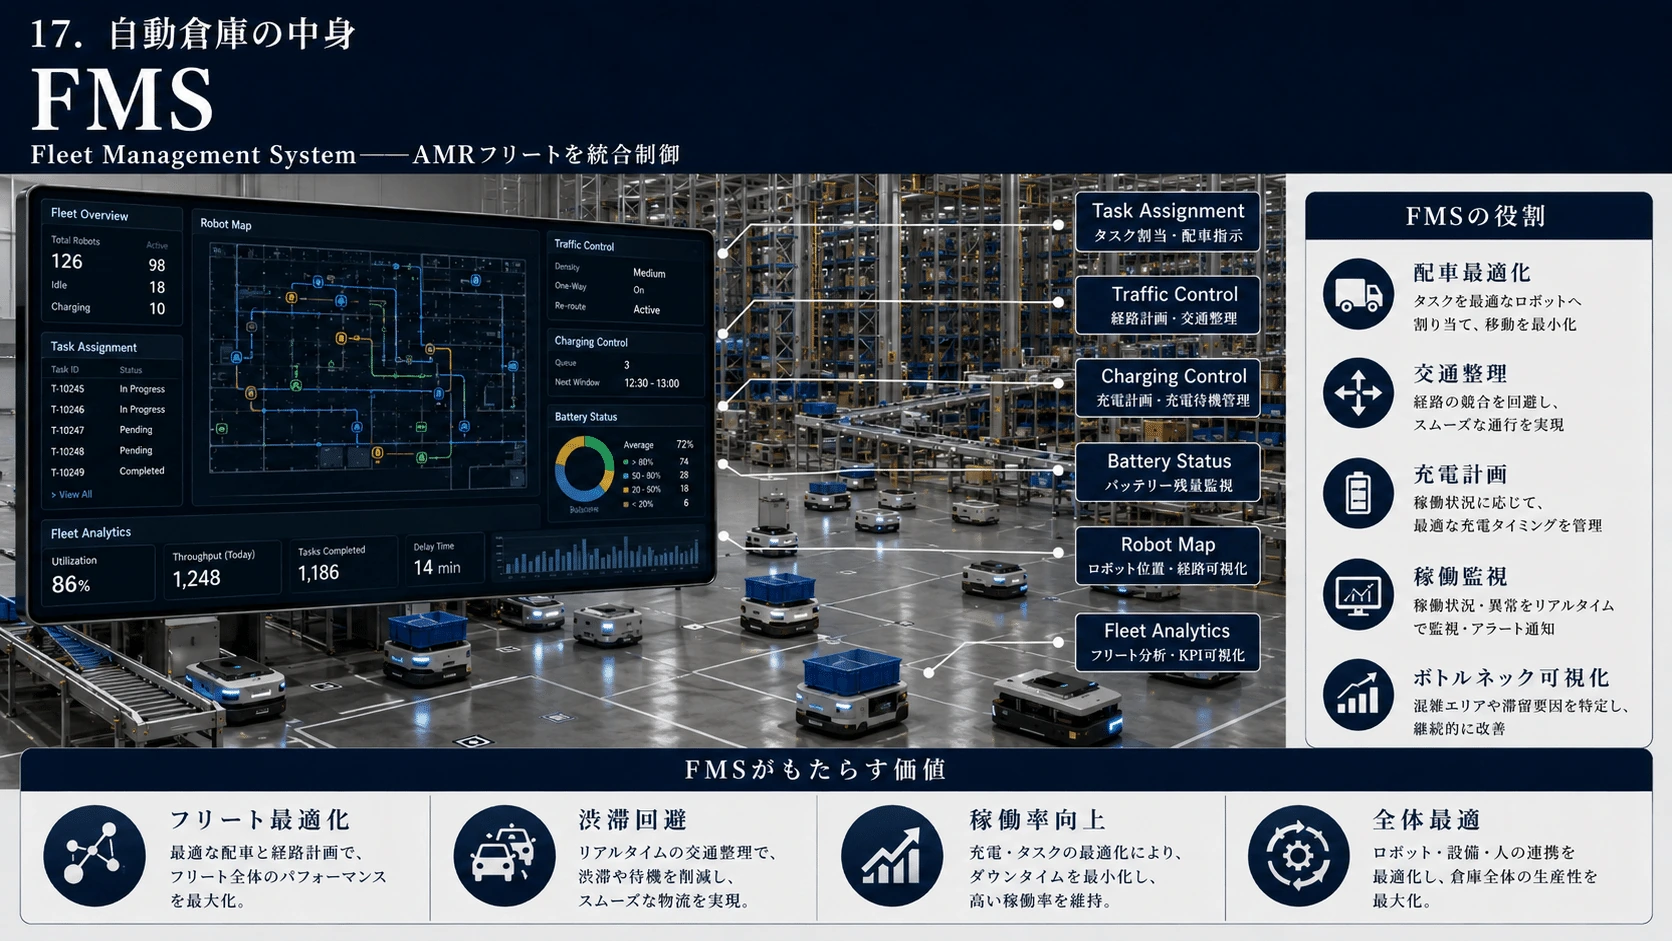
#
FMS
#AMR Fleetを制御。
#つまり自動倉庫では、
#Orchestration価値
#が非常に大きくなる。
#
#
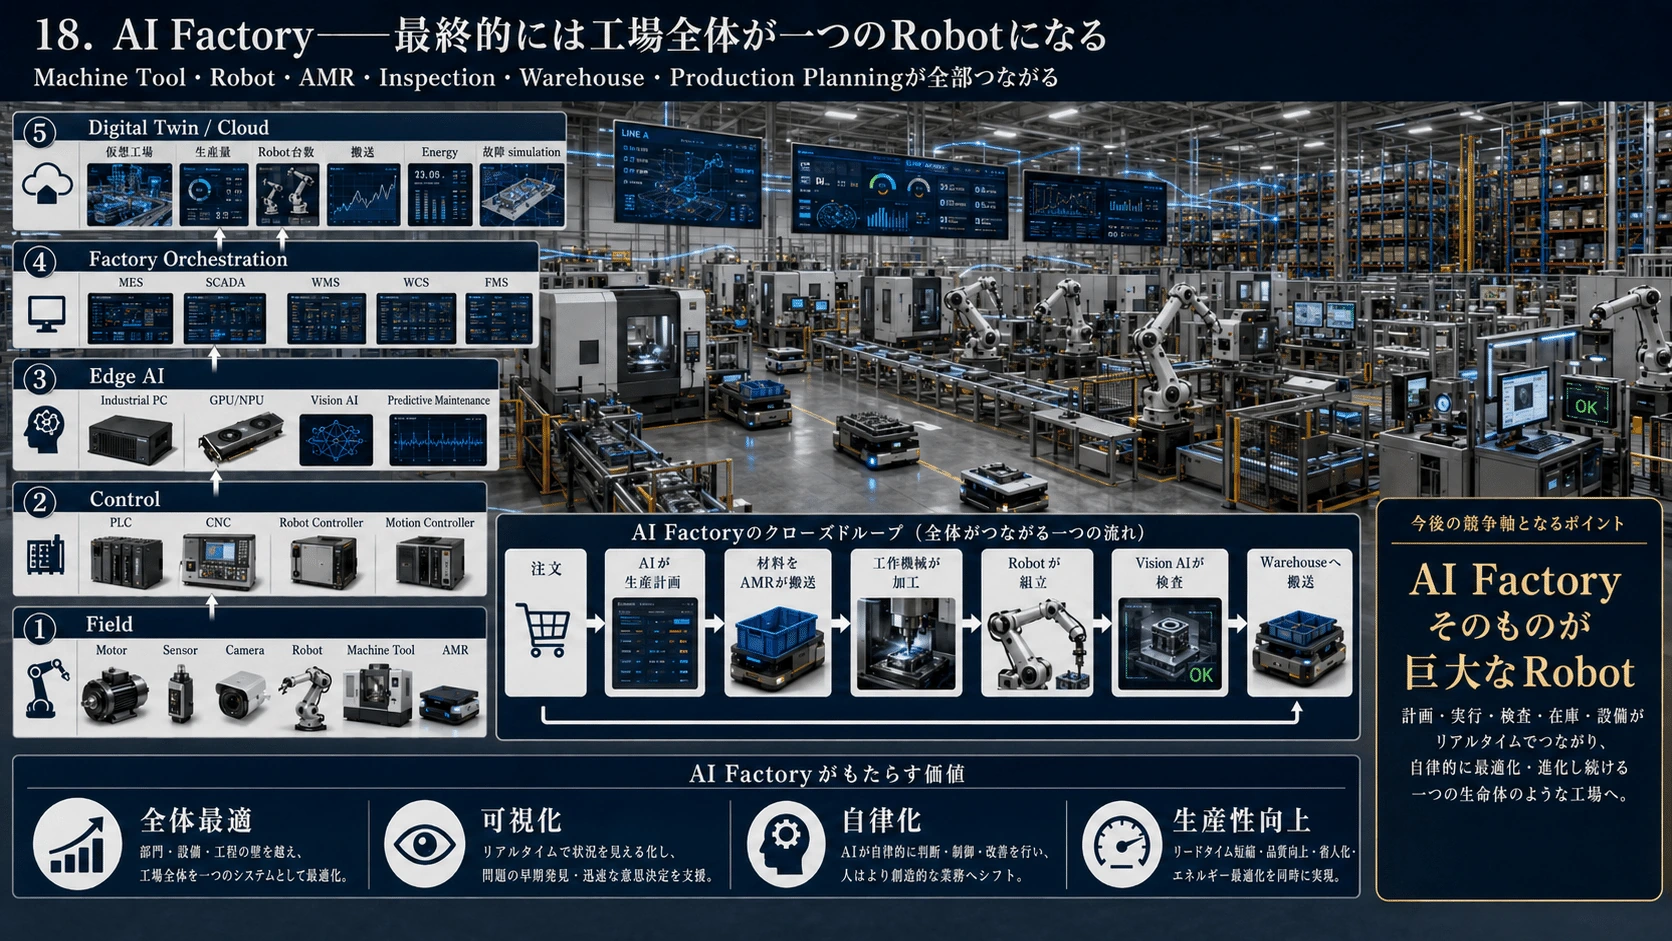
18.AI Factory――最終的には工場全体が一つのRobotになる
#Factory Automation市場は2026年約439億ドル。
#2030年には約672億ドルへ成長すると予測されている。
#Software部分の成長率は市場全体より高い。(Grand View Research)
#Physical AI時代のFactoryは、
#一台のRobotが賢くなる
#だけではない。
#Machine Tool
#Robot
#AMR
#Inspection
#Warehouse
#Production Planning
#が全部つながる。
#
#
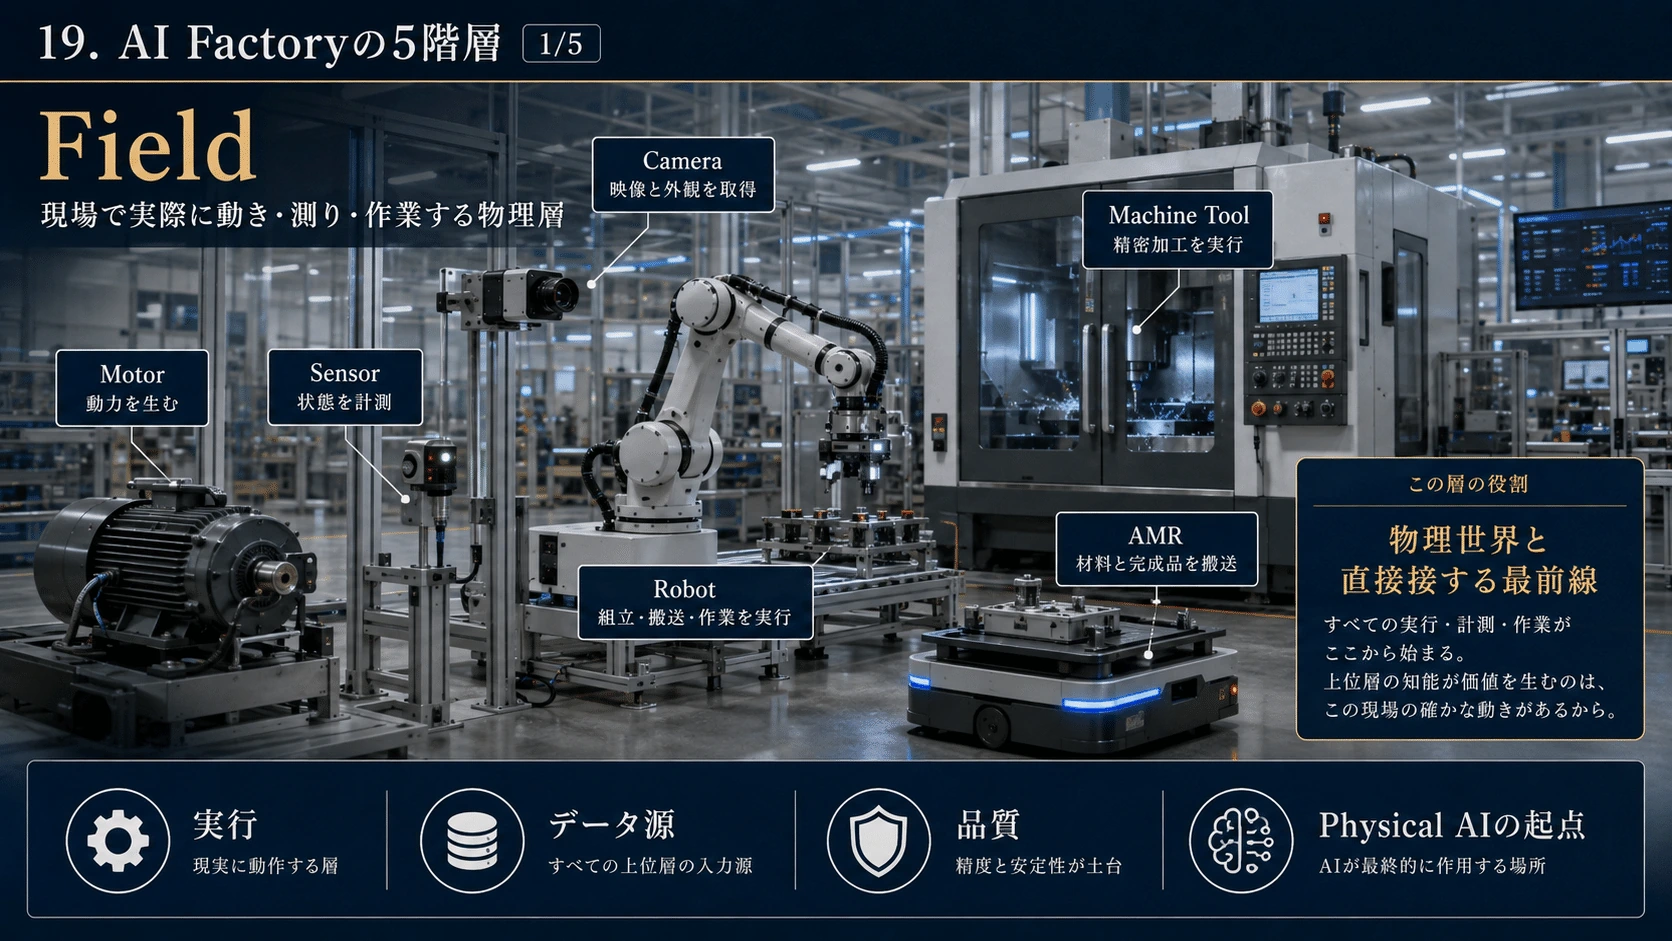
19.AI Factoryの5階層
#Field
#Motor
#Sensor
#Camera
#Robot
#Machine Tool
#AMR。
#
#
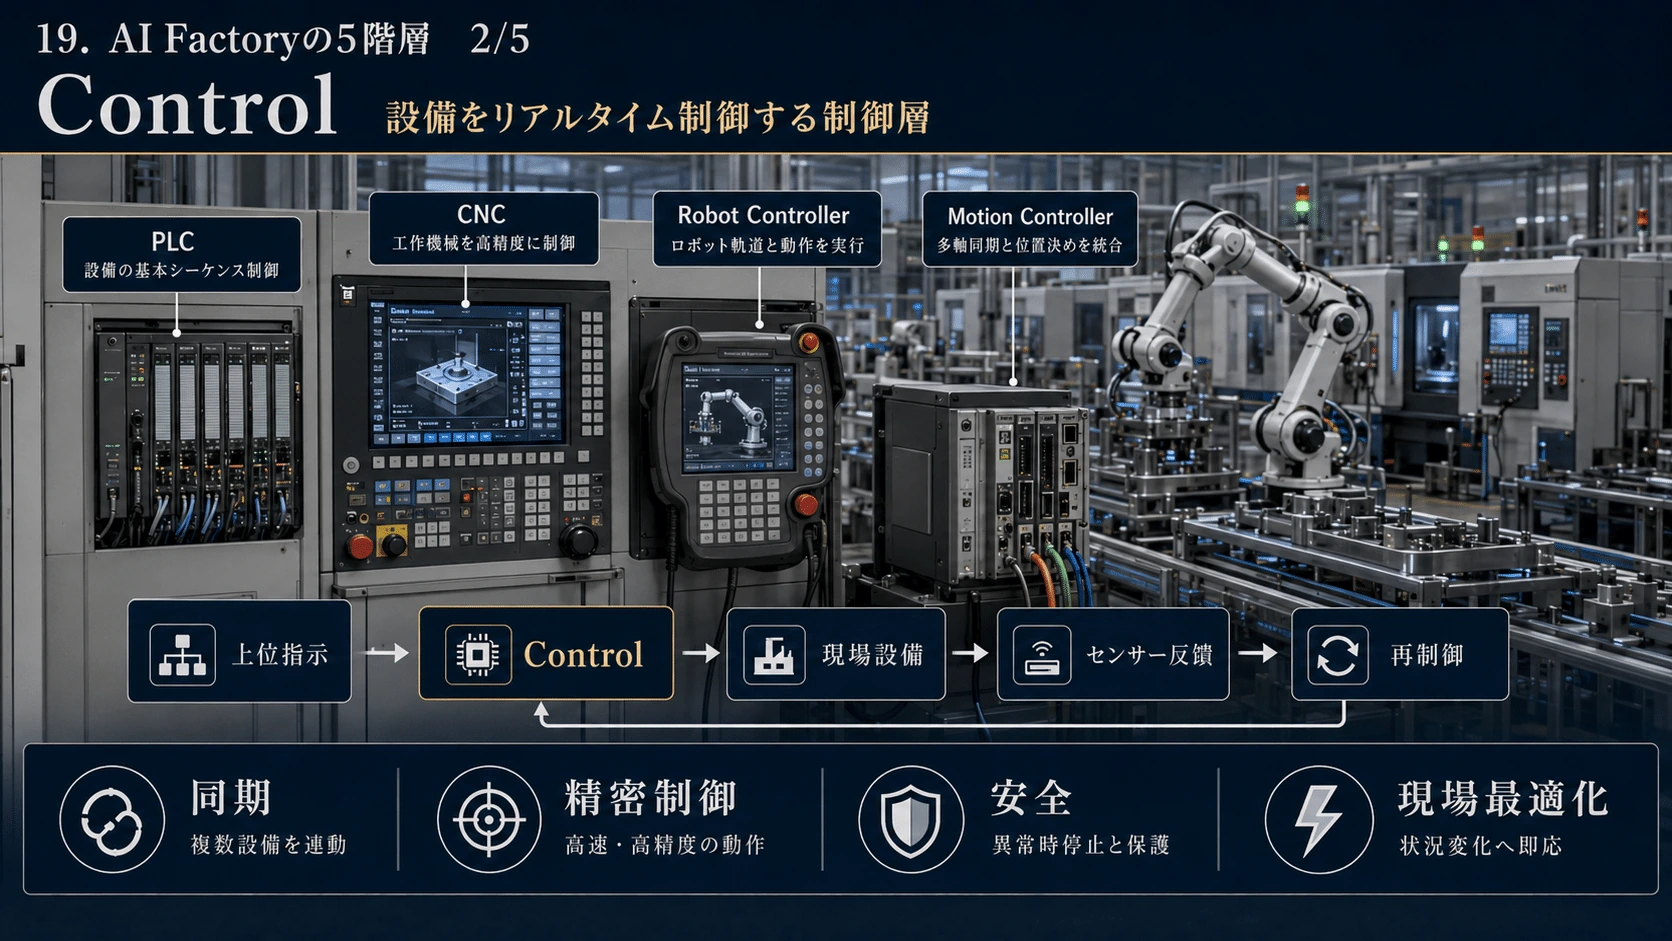
Control
#PLC
#CNC
#Robot Controller
#Motion Controller。
#
#
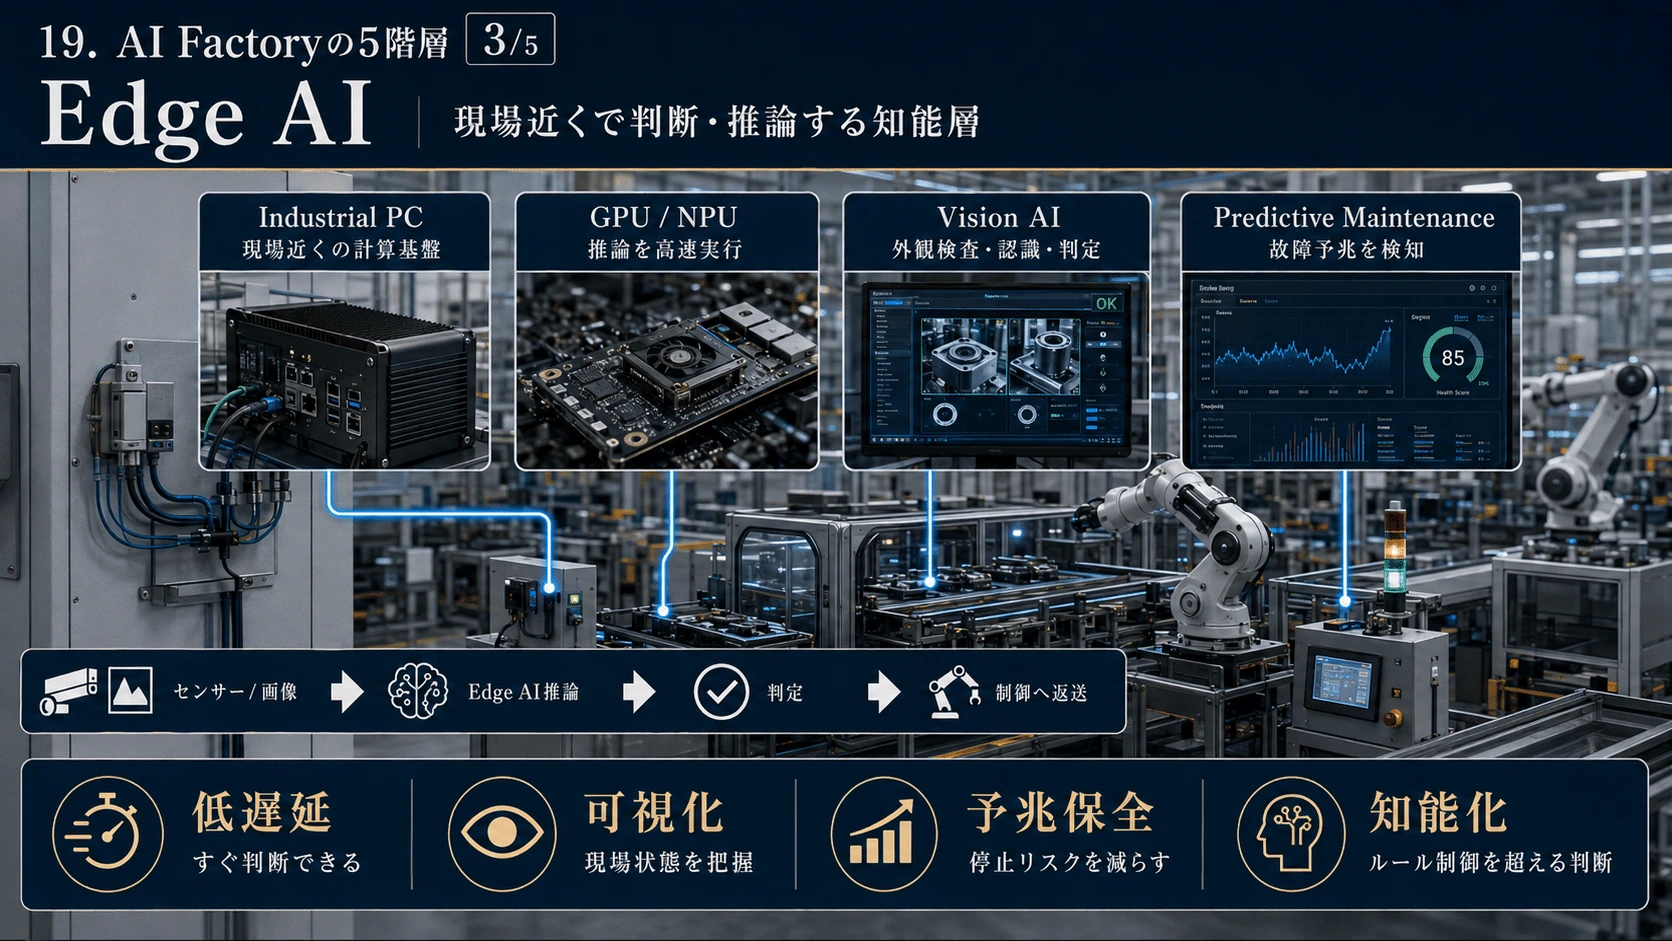
Edge AI
#Industrial PC
#GPU/NPU
#Vision AI
#Predictive Maintenance。
#
#
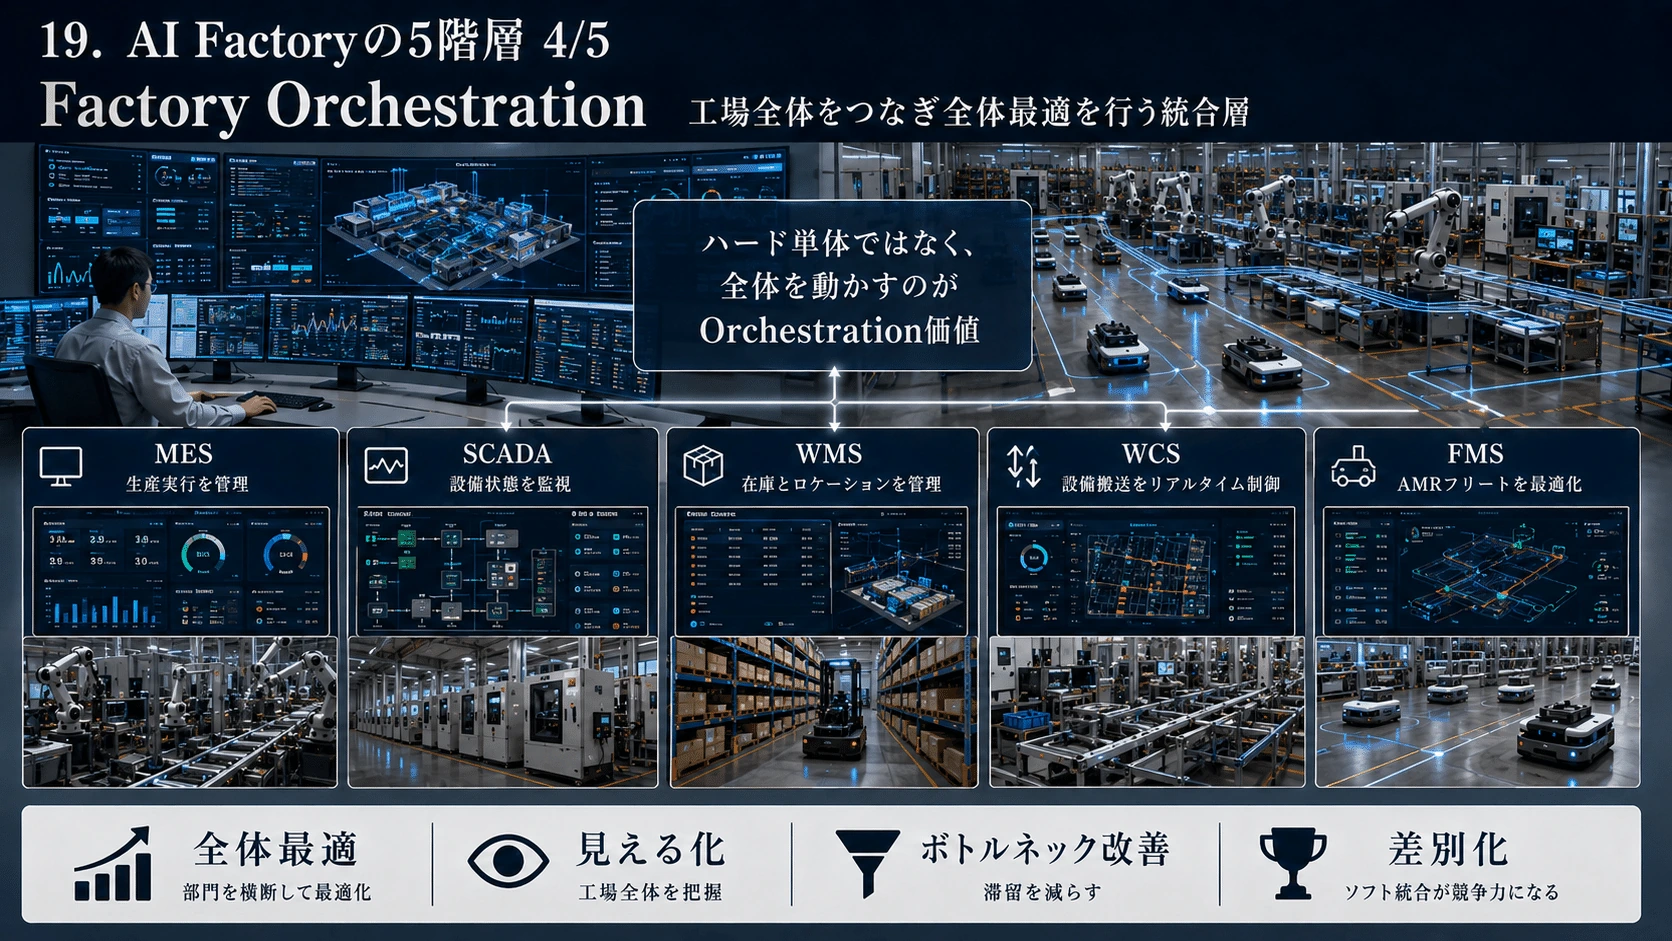
Factory Orchestration
#MES
#SCADA
#WMS
#WCS
#FMS。
#
#
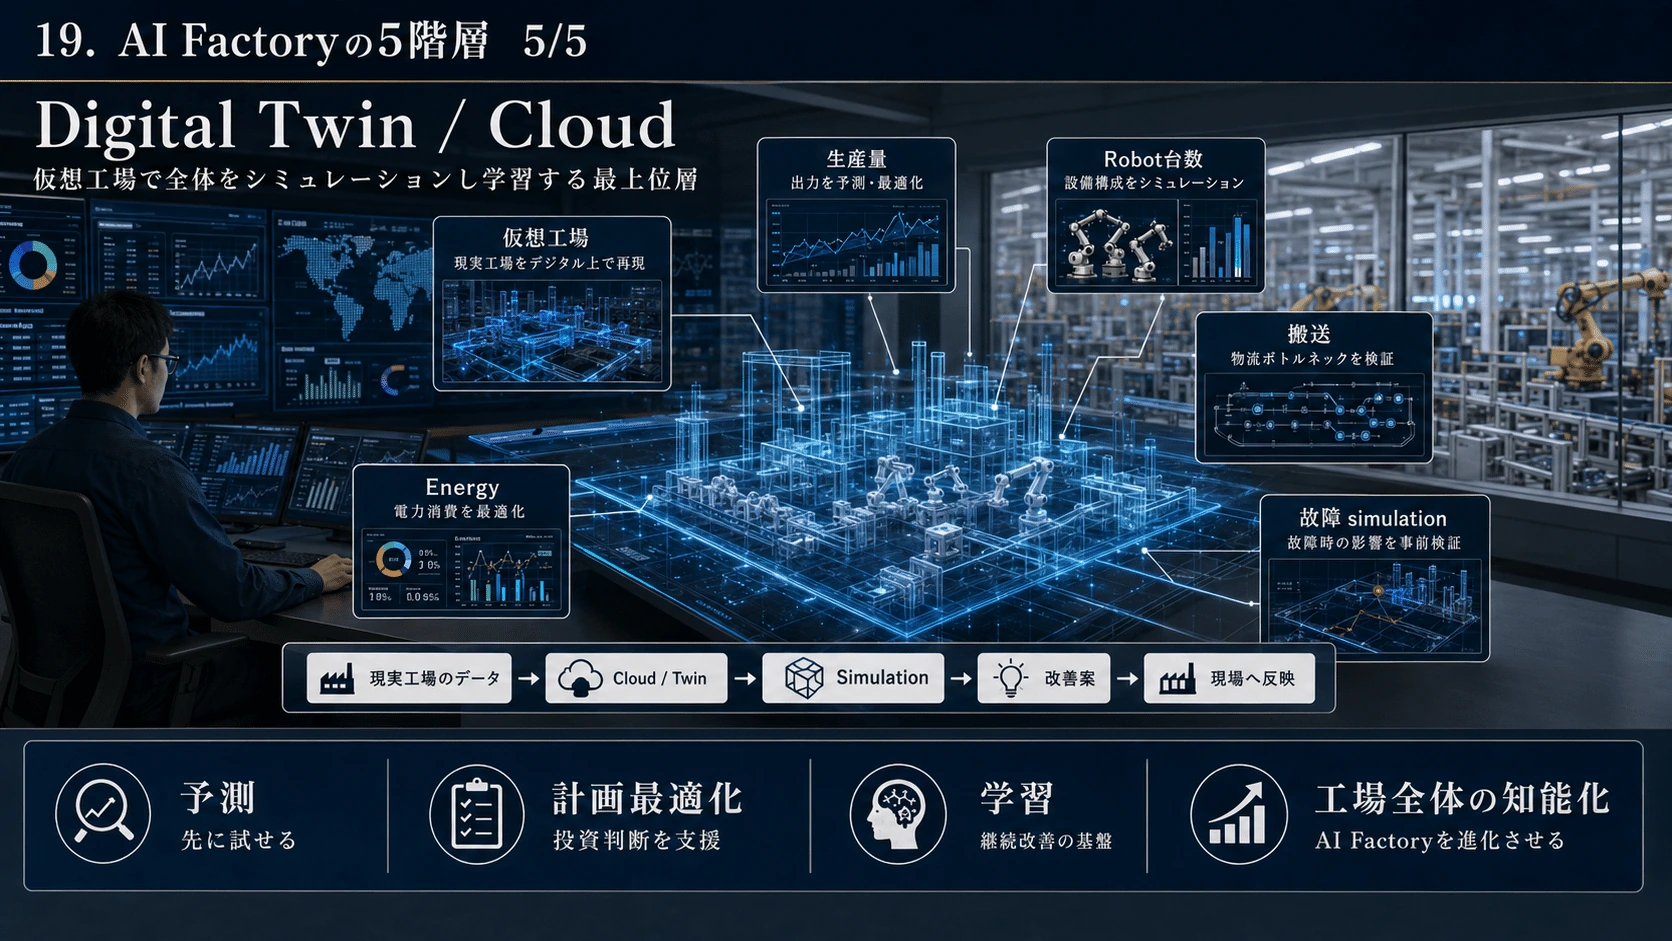
Digital Twin / Cloud
#仮想工場を作り、
#生産量
#Robot台数
#搬送
#Energy
#故障
#をSimulationする。
#最終的には、
#注文
↓
AIが生産計画
↓
材料をAMRが搬送
↓
工作機械が加工
↓
Robotが組立
↓
Vision AIが検査
↓
Warehouseへ搬送という一つの閉ループになる。
#この意味では、
#AI Factoryそのものが巨大なRobot
#と考えられる。
#
#
20.この7市場は最終的に同じ部品へ収束する
#ここから最も重要な共通項が見える。
#Encoder
#Servo / Motion Control
#Precision Bearing
#Vision
#Force sensing
#は複数市場にほぼ必ず現れる。
##
21.「技術の転用」が利益の複利になる
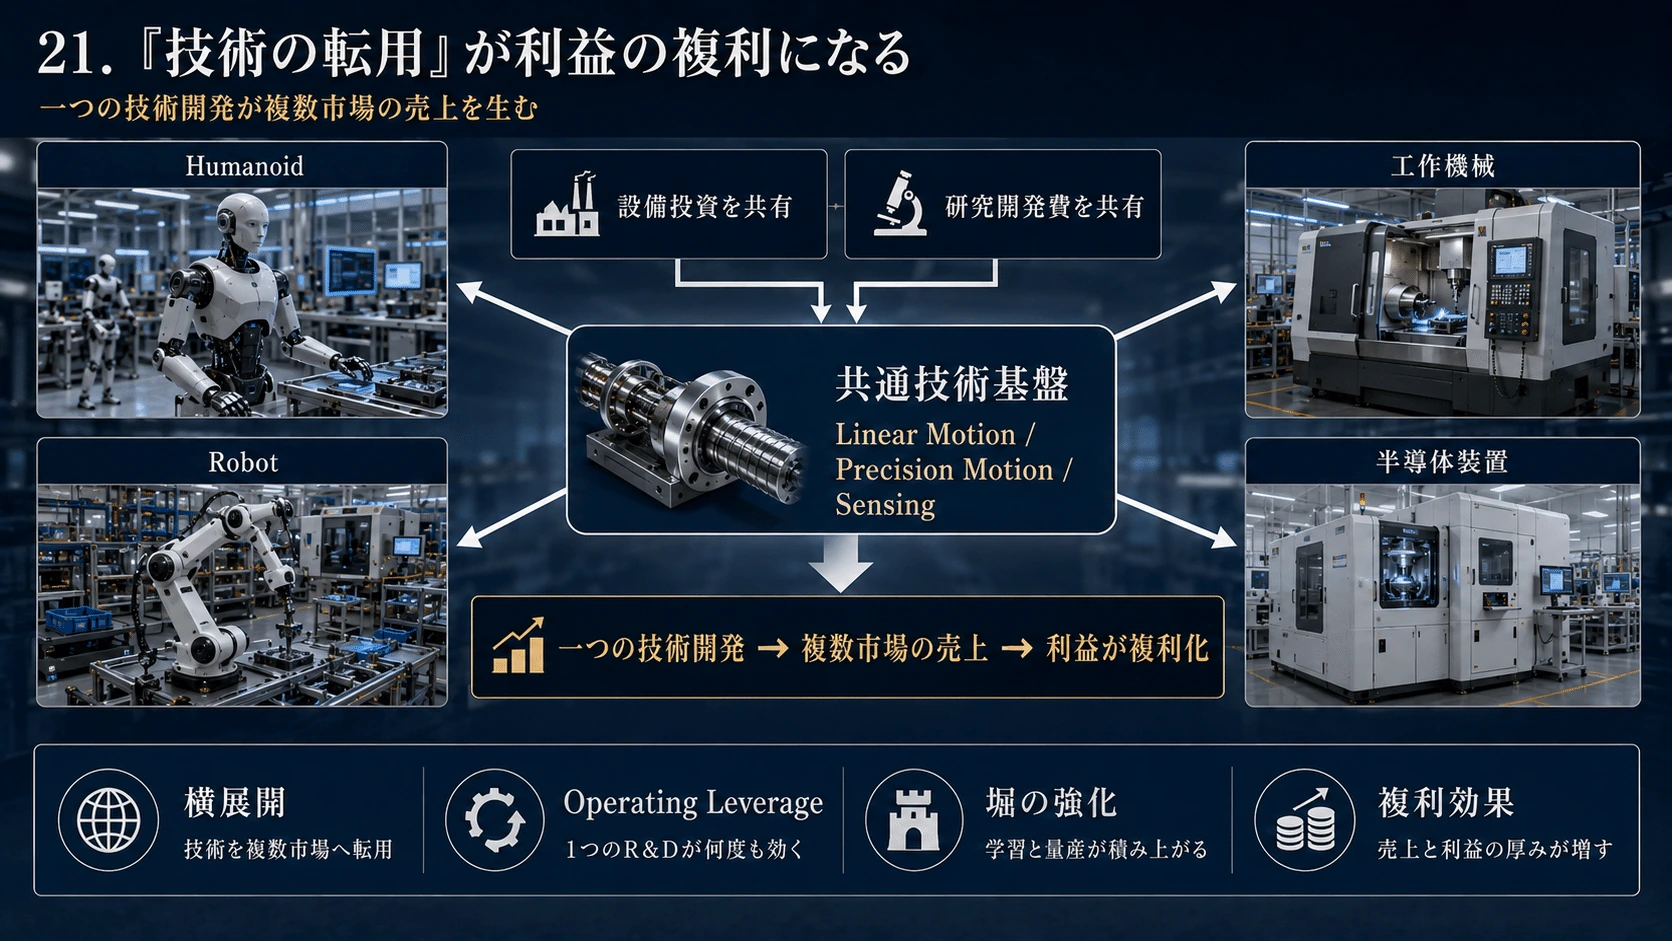
#例えばTHKがHumanoid向けLinear Motionを開発する。
#その加工技術は、
#工作機械
#半導体装置
#Robot
#にも使える。
#設備投資も共有できる。
#研究開発費も共有できる。
#つまり、
#一つの技術開発が複数市場の売上を生む。
#これは非常に重要な複利効果である。
#
#
22.Novantaでも同じことが起きる
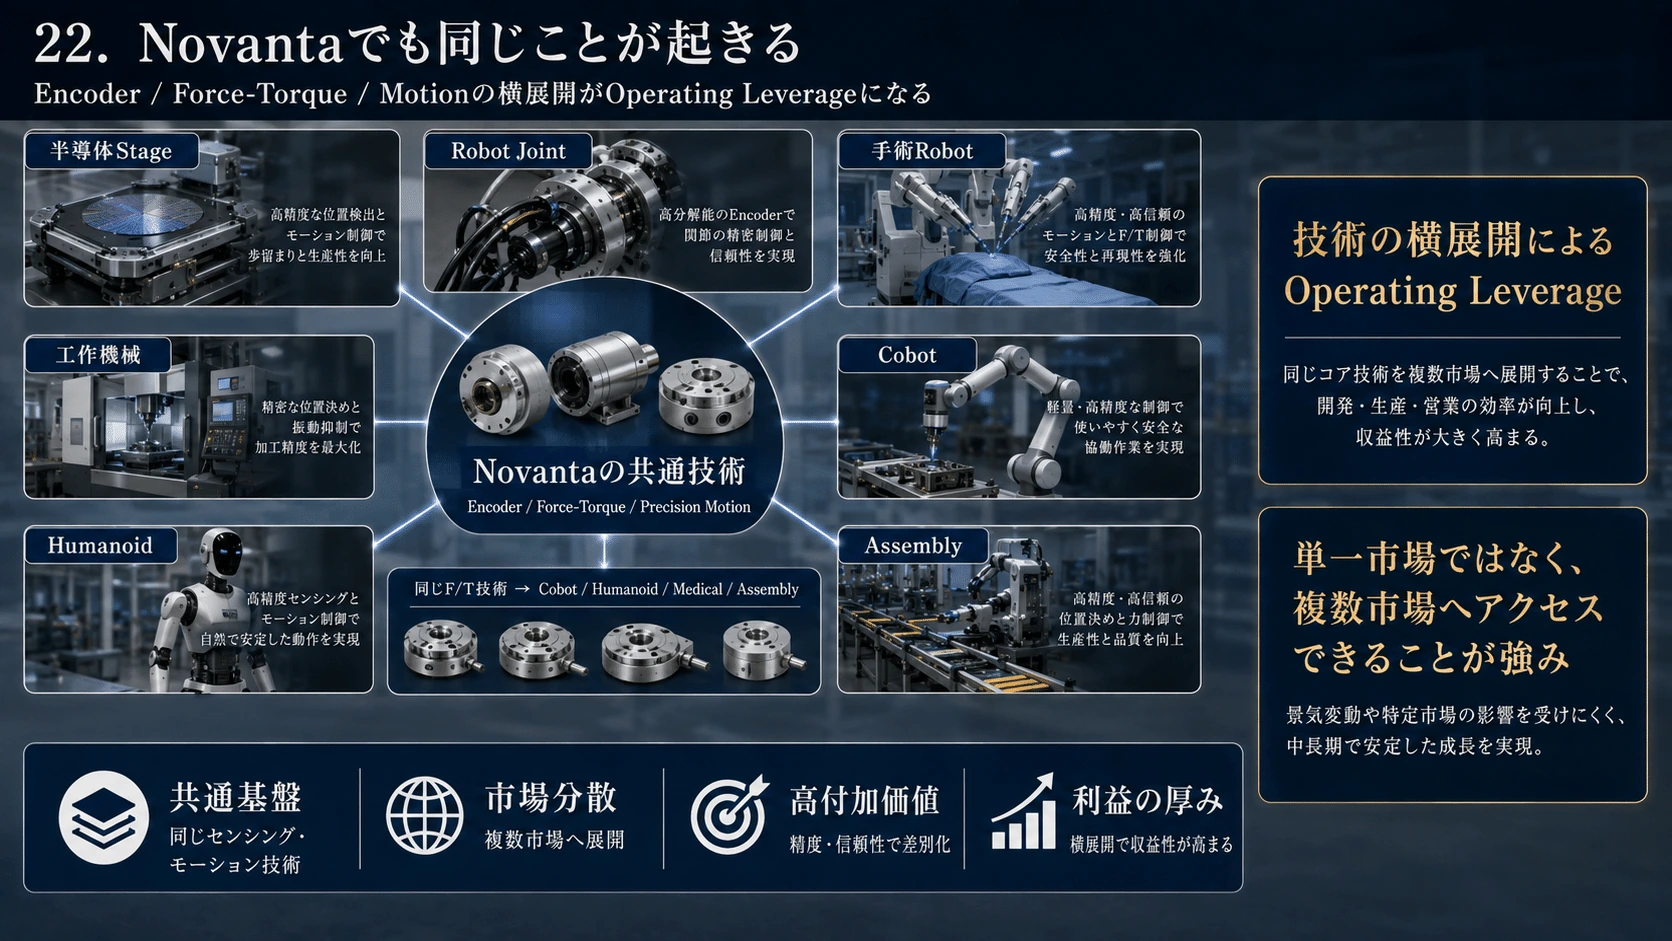
#NovantaのEncoderを、
#半導体Stage
#へ売る。
#同じPosition Sensing技術を、
#Robot Joint
#手術Robot
#工作機械
#にも展開する。
#Force/Torque technologyも、
#Cobot
#Humanoid
#Medical
#Assembly
#へ展開できる。
#これが、
#技術の横展開によるOperating Leverage
#になる。
#Novantaの現在Forward PERは約38.8倍、P/S5.61倍。
#安くはないが、複数市場へアクセスできることを考えるとHumanoid純粋株とは性質がかなり違う。(StockAnalysis.com)
#
#
23.全BOM巨大表
#以下は各市場の完成機TAMとは別に、対象部材が占めるAddressable Contentを推定した筆者Base Caseである。
#2035年値は公開予想のないものについて成長率を減速させて延長したシナリオで、Consensusではない。
##
24.技術的なボトルネックと「株のボトルネック」は違う
#例えば、
#KLA
#技術難度5。
#供給集中5。
#成熟度5。
#粗利61%。
#これは間違いなく最高クラスの堀である。
#しかしForward PER35倍、P/S18.6倍。
#市場もその堀を理解している。(StockAnalysis.com)
##
一方、
#Harmonic Drive
#も同じ。
#Reducerは間違いなくHumanoidの重要ボトルネック。
#しかしForward PERは100倍超。(StockAnalysis.com)
#したがって、
#「最もボトルネック化する」
#と、
#「現在最も割安である」
#は別問題である。
##
25.今回のスコアリング
#Physical AI全体での評価として、
#技術難度 15点
#簡単にコピーできるか。
##
供給集中度 15点
#代替supplierが多いか。
##
技術成熟確度 15点
#すでに量産できるか。
##
売上レバレッジ 15点
#新TAMが現在売上にどれほど効くか。
##
粗利率 10点
#価値を利益として回収できるか。
##
Valuation 30点
#その期待が既に株価へ入っていないか。
#合計100点とする。
##
26.Physical AI版「未織込みボトルネック」ランキング
##
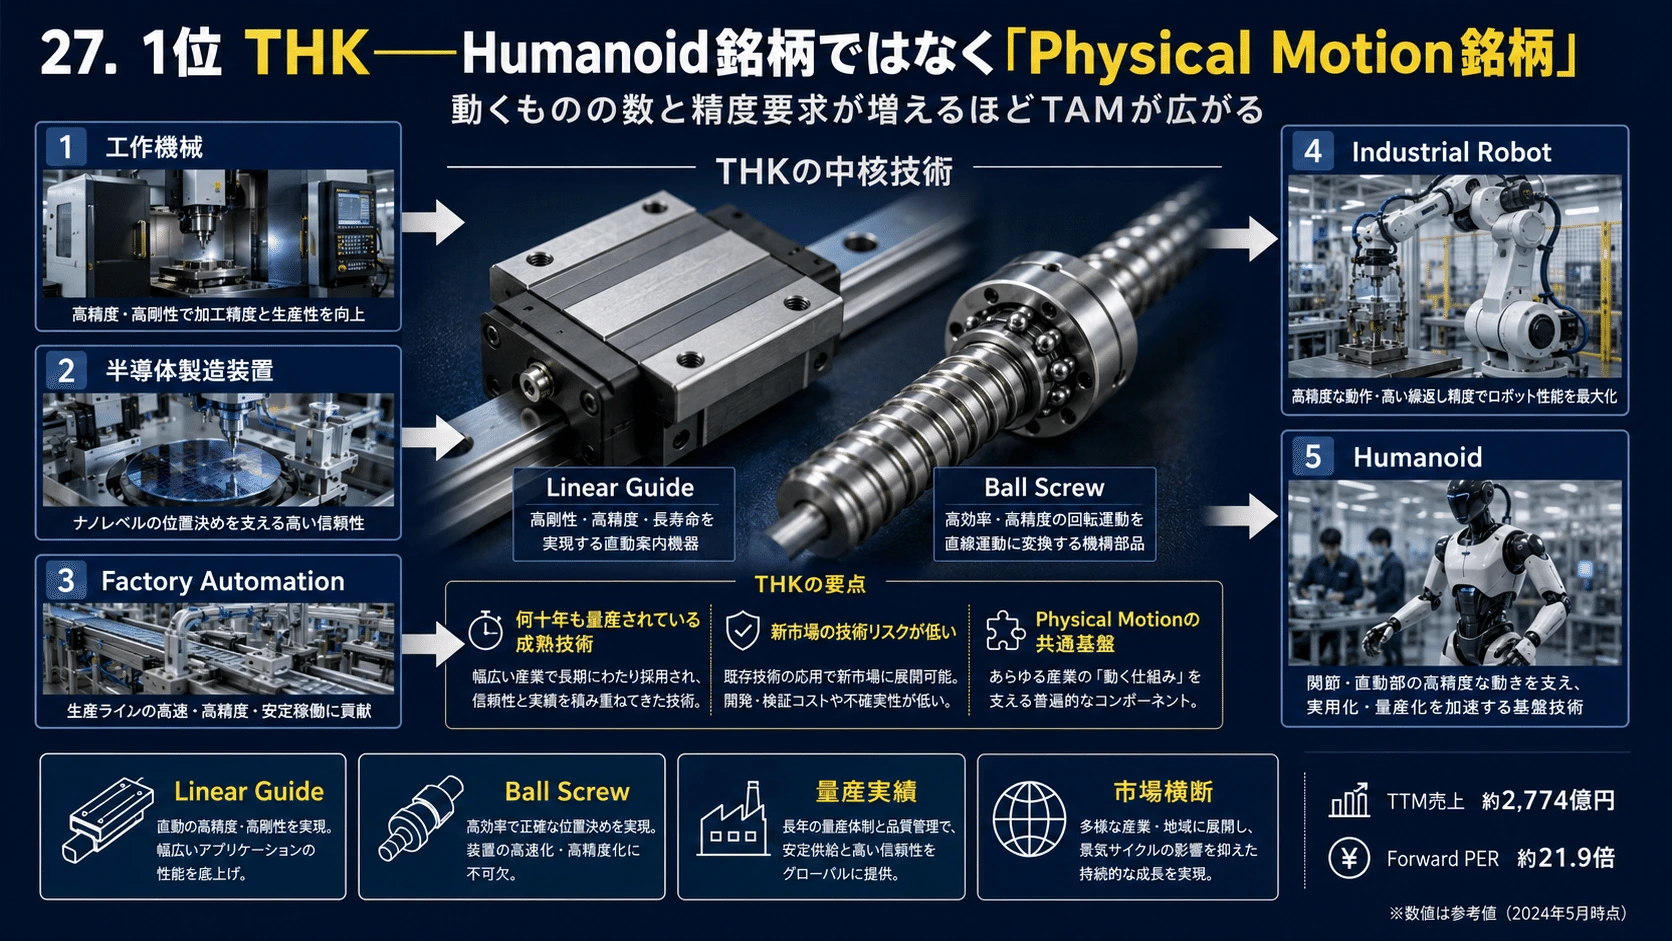
27.1位 THK――Humanoid銘柄ではなく「Physical Motion銘柄」
#THKの現在TTM売上は約2,774億円。
#Forward PERは約21.9倍。(StockAnalysis.com)
#同社をHumanoidだけで見ると、
#「FREDを作っている会社」
#程度に見える。
#しかし実際には、
#工作機械
#半導体製造装置
#Factory Automation
#Industrial Robot
#Humanoid
#全部に、
#Linear Guide と Ball Screw
#を供給できる。
#しかもこれはprototype technologyではない。
#何十年も量産されている。
#だから、
#新市場の技術リスクが低い。
#Physical AIが進むほど、
#「動くもの」
#の数と精度要求が増える。
#それがTHKのTAMそのものになる。
#
#
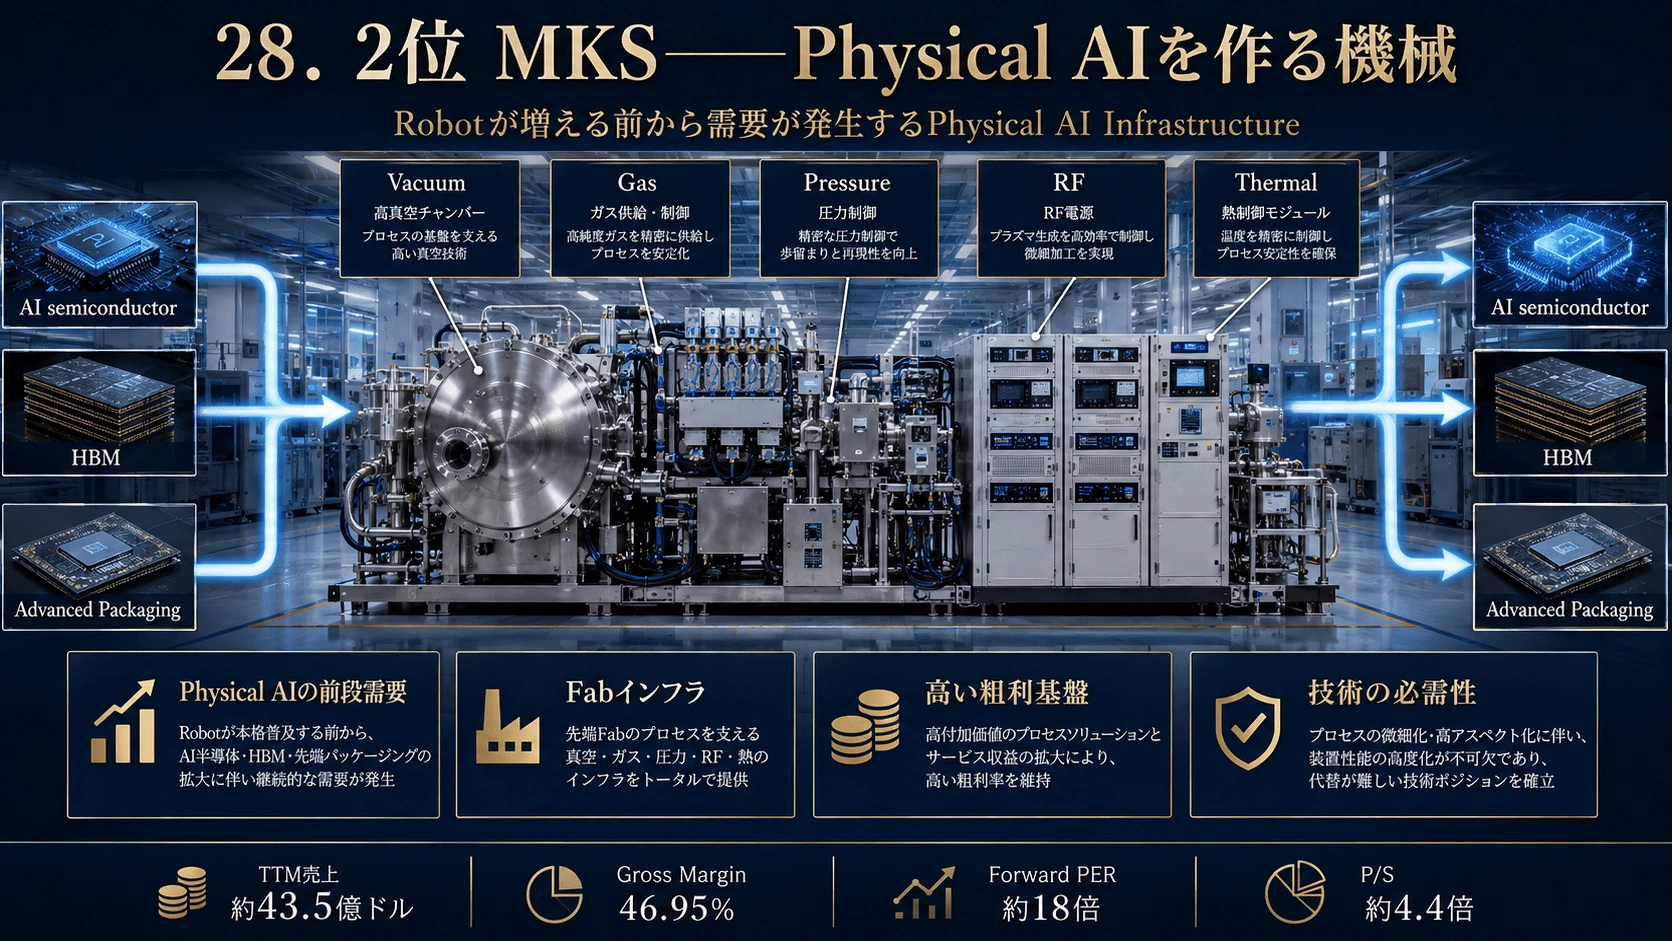
28.2位 MKS――Physical AIを作る機械
#MKSは今回の視点へ広げたことで最も大きく浮上した企業の一つ。
#2026年8月20日時点で、
#TTM売上 約43.5億ドル
#Gross Margin 46.95%
#Forward PER 約18倍
#P/S 約4.4倍。(StockAnalysis.com)
#Physical AIが普及するには、
#AI semiconductorが必要。
#HBMが必要。
#Advanced Packagingが必要。
#そのためのFabには、
#Vacuum
#Gas
#Pressure
#RF
#Thermal
#が必要。
#つまり、
#Robotが増える前から需要が発生するPhysical AI Infrastructure
#である。
#
#
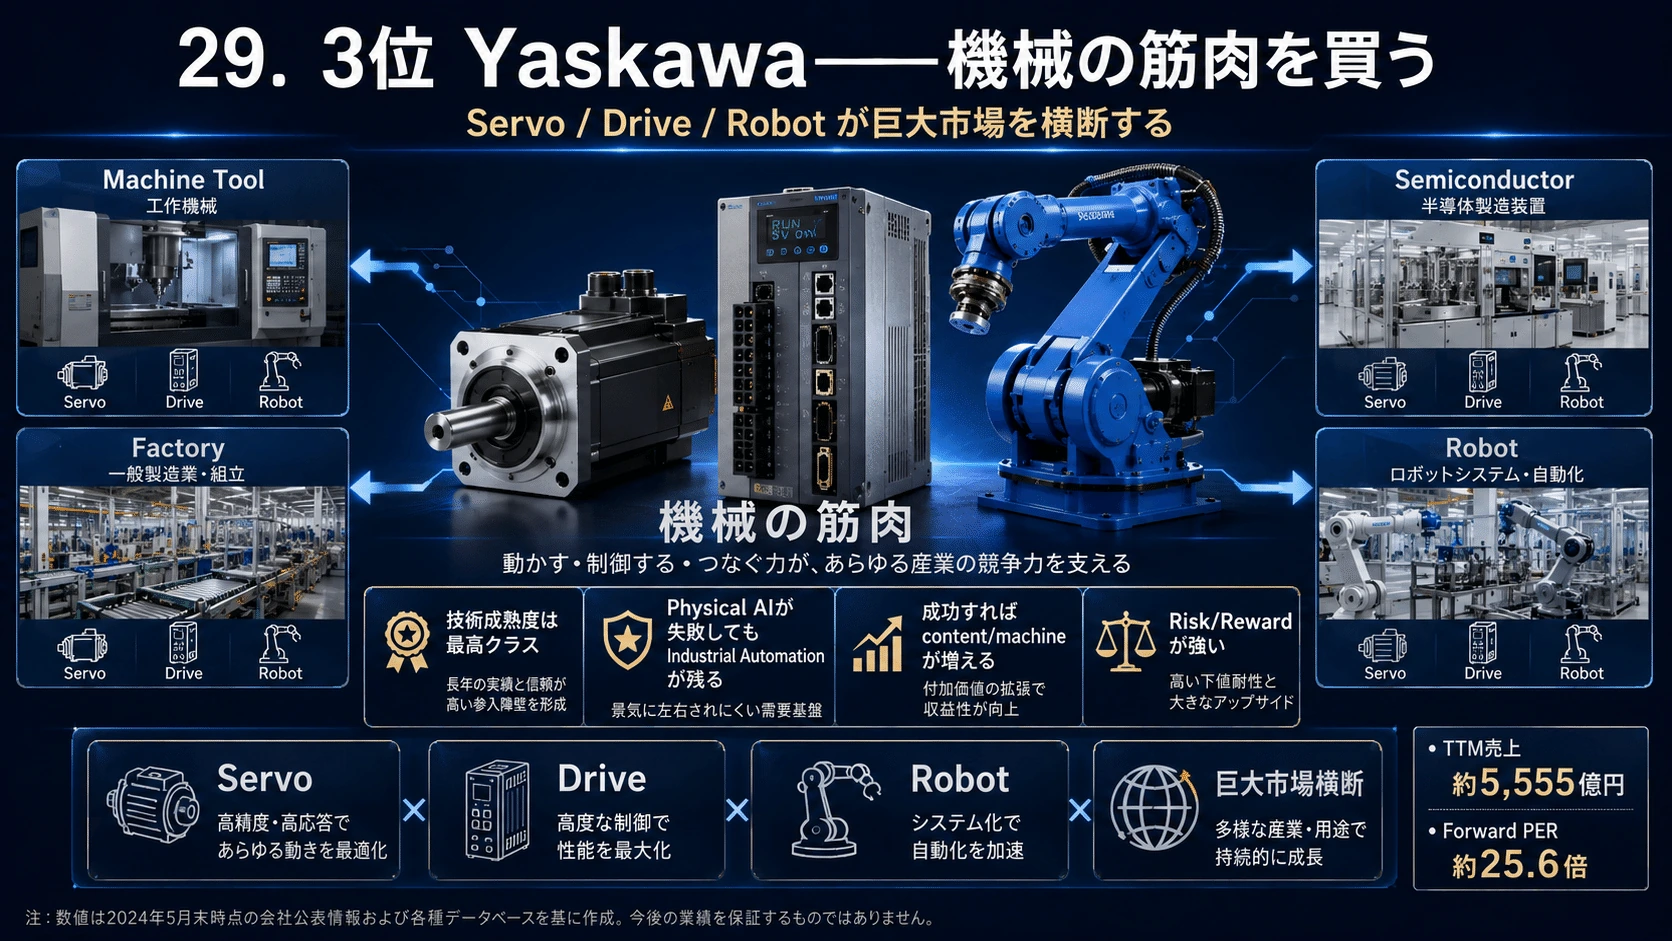
29.3位 Yaskawa――機械の筋肉を買う
#現在TTM売上約5,555億円、Forward PER約25.6倍。(StockAnalysis.com)
#Servo
#Drive
#Robot
#を持つため、
#Machine Tool
#Semiconductor
#Factory
#Robot
#という巨大市場を横断できる。
#しかも技術成熟度は最高クラス。
#Physical AIが失敗してもIndustrial Automationが残る。
#Physical AIが成功すればcontent/machineが増える。
#このRisk/Rewardが強い。
#
#
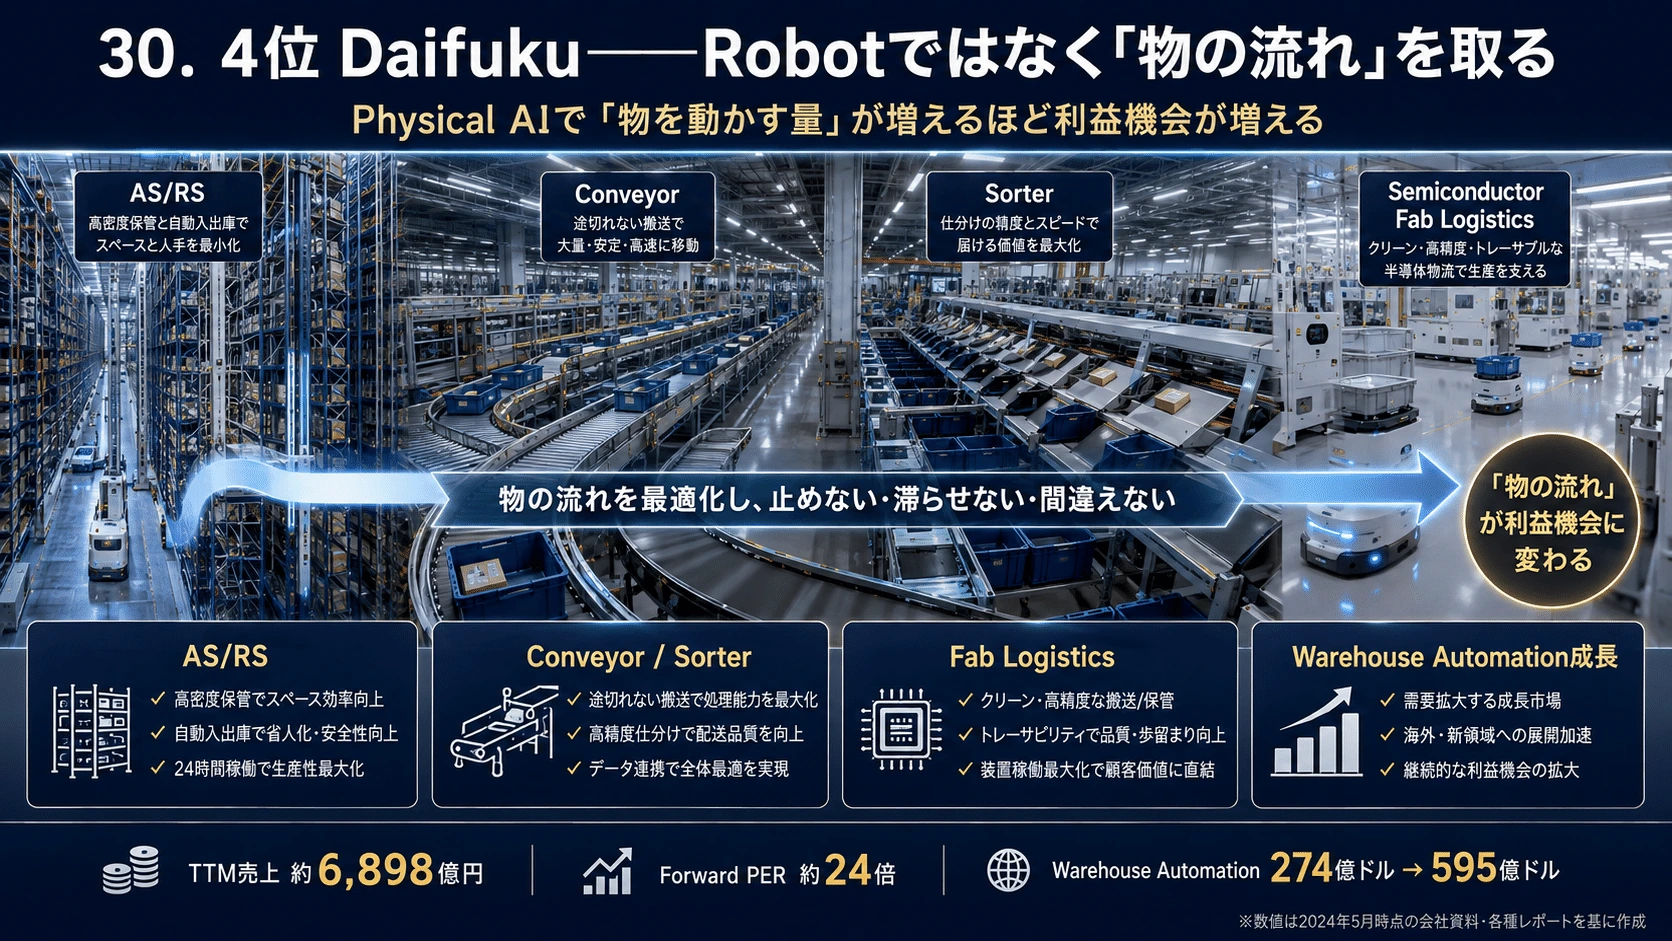
30.4位 Daifuku――Robotではなく「物の流れ」を取る
#DaifukuのTTM売上は約6,898億円。
#Forward PER約24倍。(StockAnalysis.com)
#Warehouse Automationが、
#274億ドル
↓
595億ドルへ増える中、
#Daifukuは、
#AS/RS
#Conveyor
#Sorter
#Semiconductor Fab Logistics
#まで持つ。
#Physical AIで「物を動かす量」が増えるほど利益機会が生まれる。
#
#
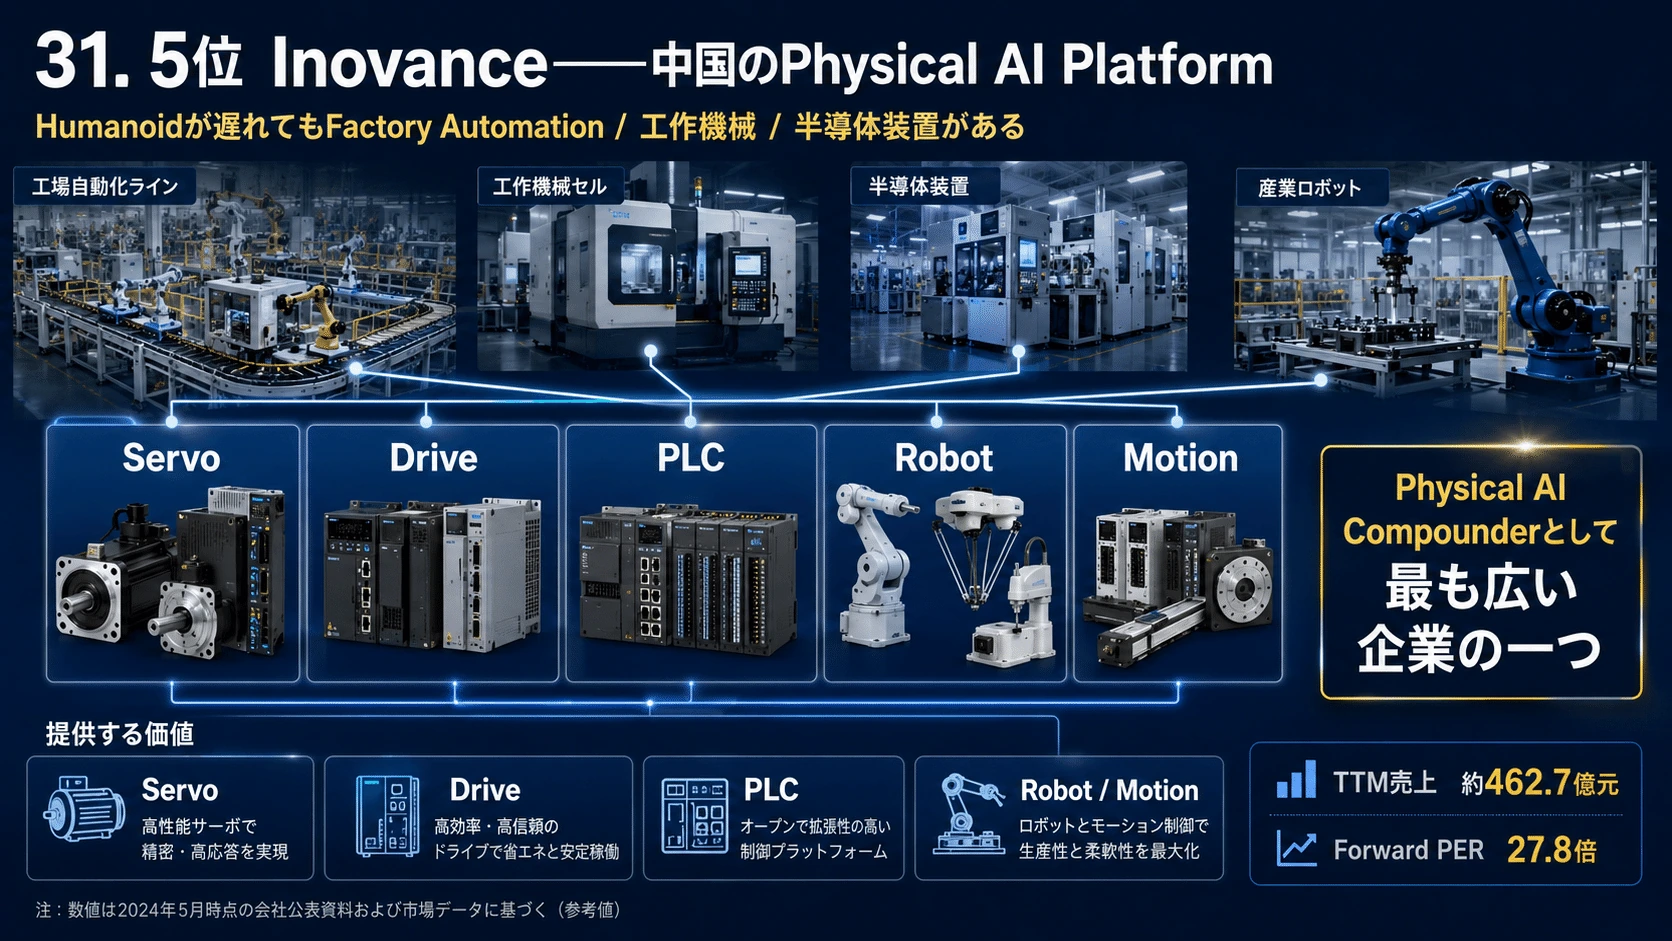
31.5位 Inovance――中国のPhysical AI Platform
#TTM売上約462.7億元。
#Forward PER27.8倍。(StockAnalysis.com)
#Servo
#Drive
#PLC
#Robot
#Motion
#を持つ。
#これが強い。
#Humanoidが遅れても、
#Factory Automation。
#工作機械。
#半導体装置。
#がある。
#Physical AI Compounderとして最も広い企業の一つである。
#
#
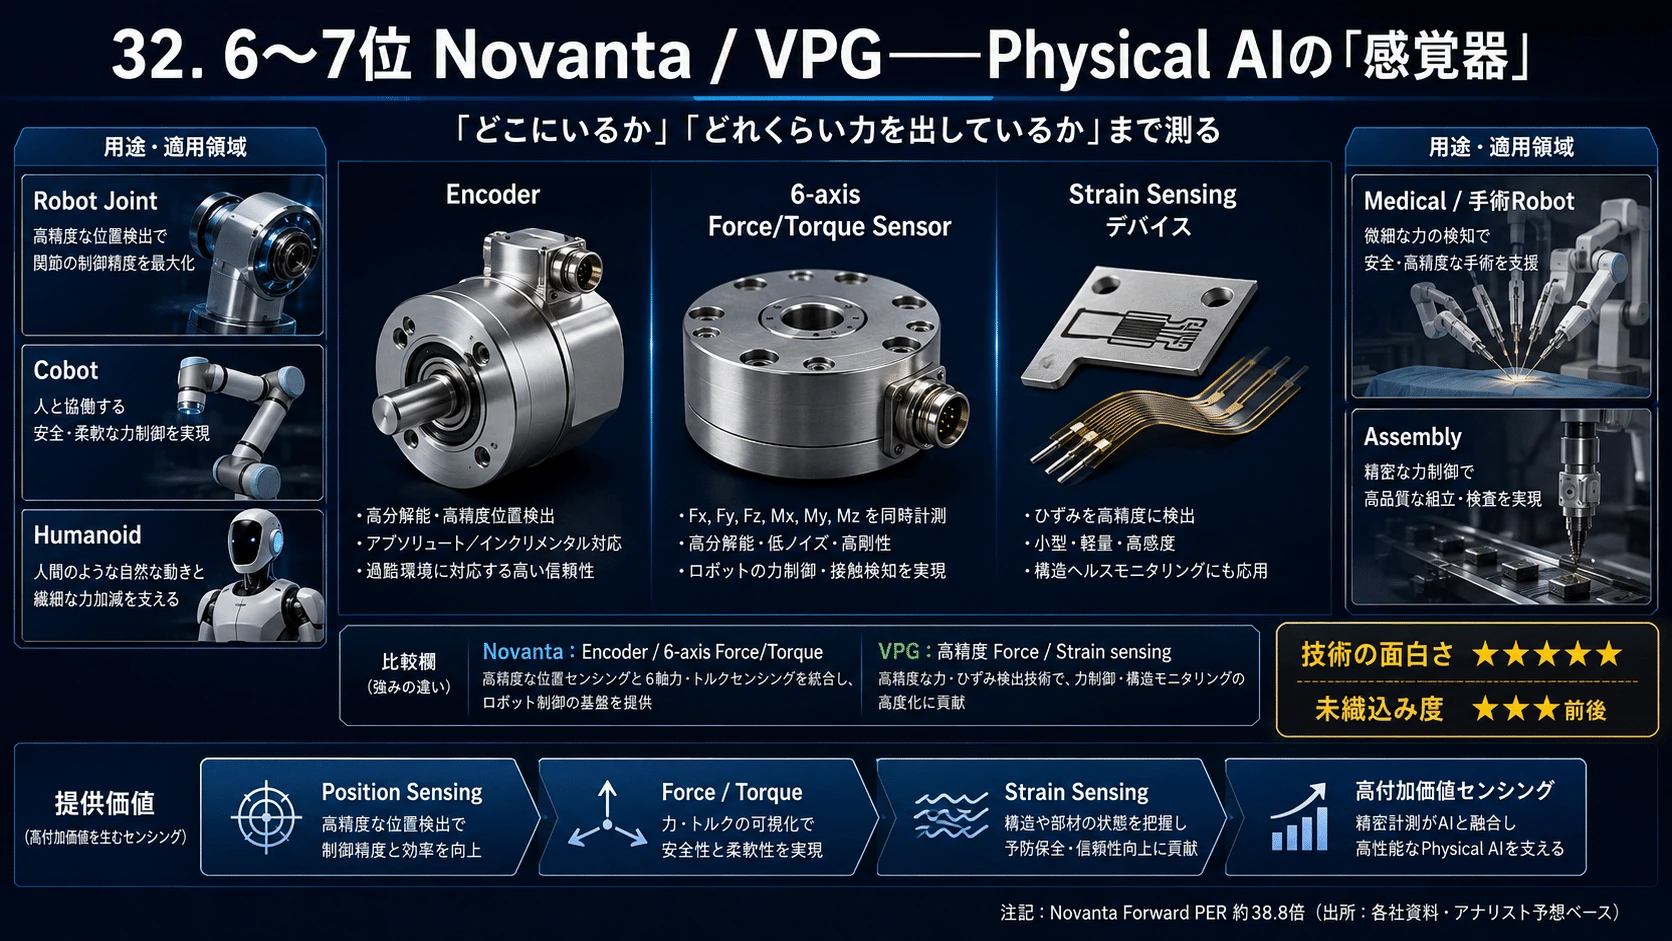
32.6~7位 Novanta / VPG――Physical AIの「感覚器」
#Physical AIが高度になるほど、
#位置だけでは足りない。
#「どこにいるか」
#「どれくらい力を出しているか」
#まで測る必要がある。
#NovantaはEncoderと6-axis Force/Torque。
#VPGは高精度Force/Strain sensing。
#特にVPGは会社規模が小さいため、数億ドルTAMでも全社へ大きく効く。
#ただしValuationも上がっており、
#Novanta Forward PER約38.8倍。(StockAnalysis.com)
#VPGのanalystベースForward PERも大幅に上昇している。(StockAnalysis.com)
#この二社は、
#技術の面白さ★★★★★
#未織込み度★★★前後
#という位置になる。
#
#
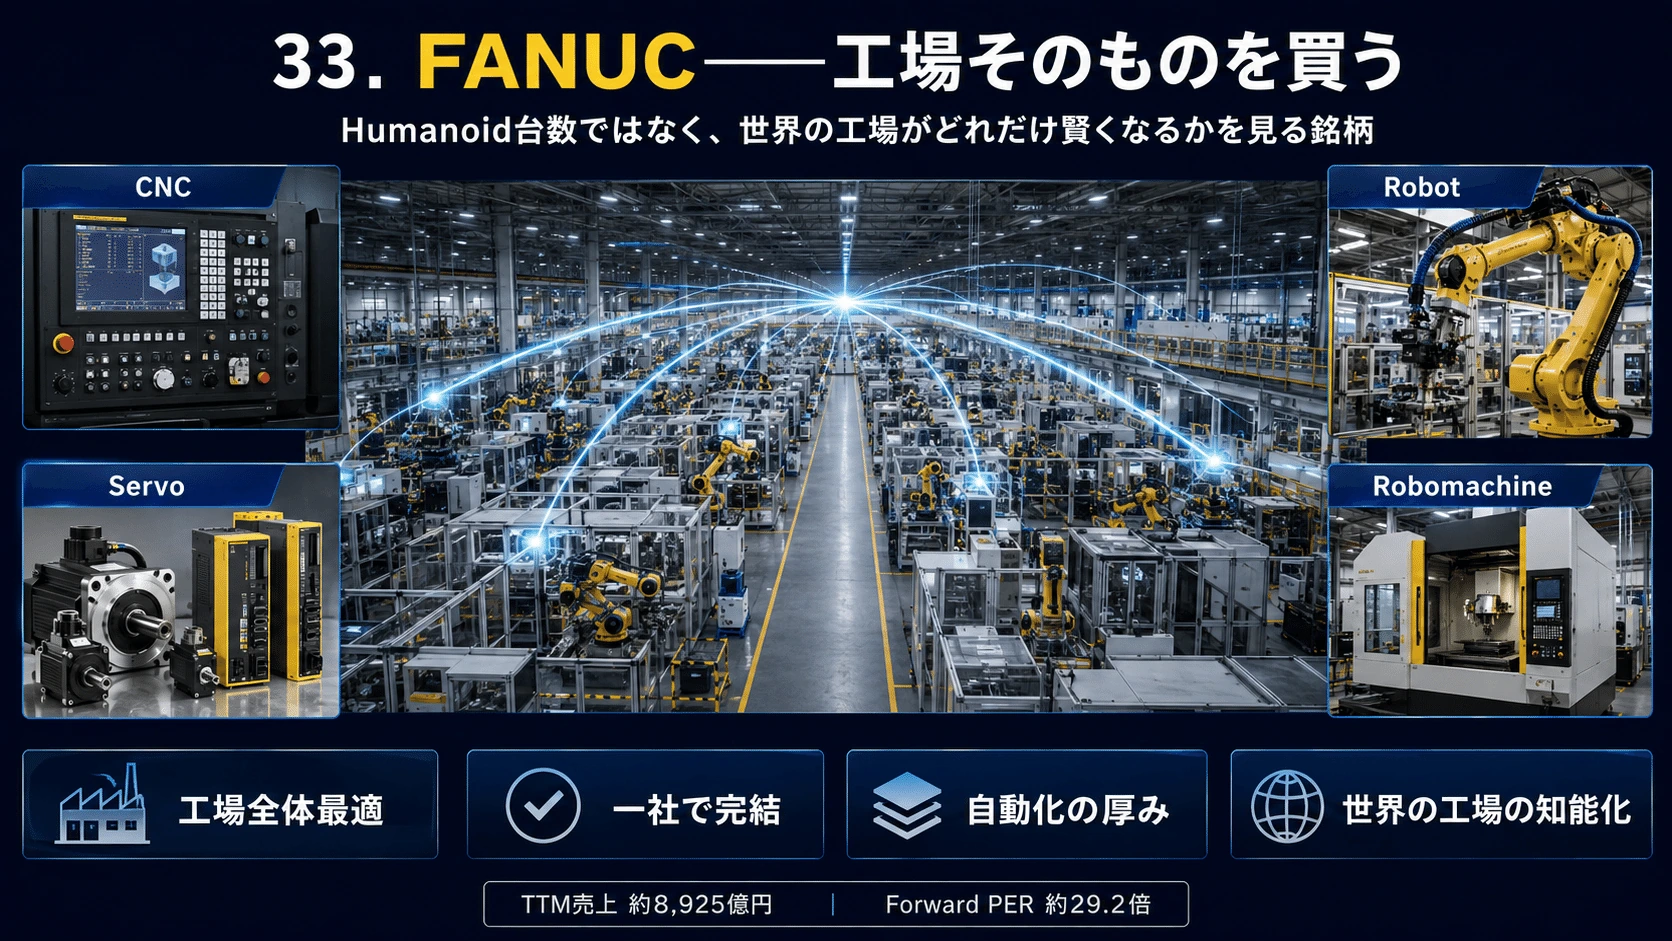
33.FANUC――工場そのものを買う
#FANUCのTTM売上は約8,925億円。
#Forward PER約29.2倍。(StockAnalysis.com)
#CNC
#Servo
#Robot
#Robomachine
#を一社で持つ。
#Humanoidが何台売れるかより、
#世界の工場がどれだけ賢くなるか
#を見る銘柄である。
#
#
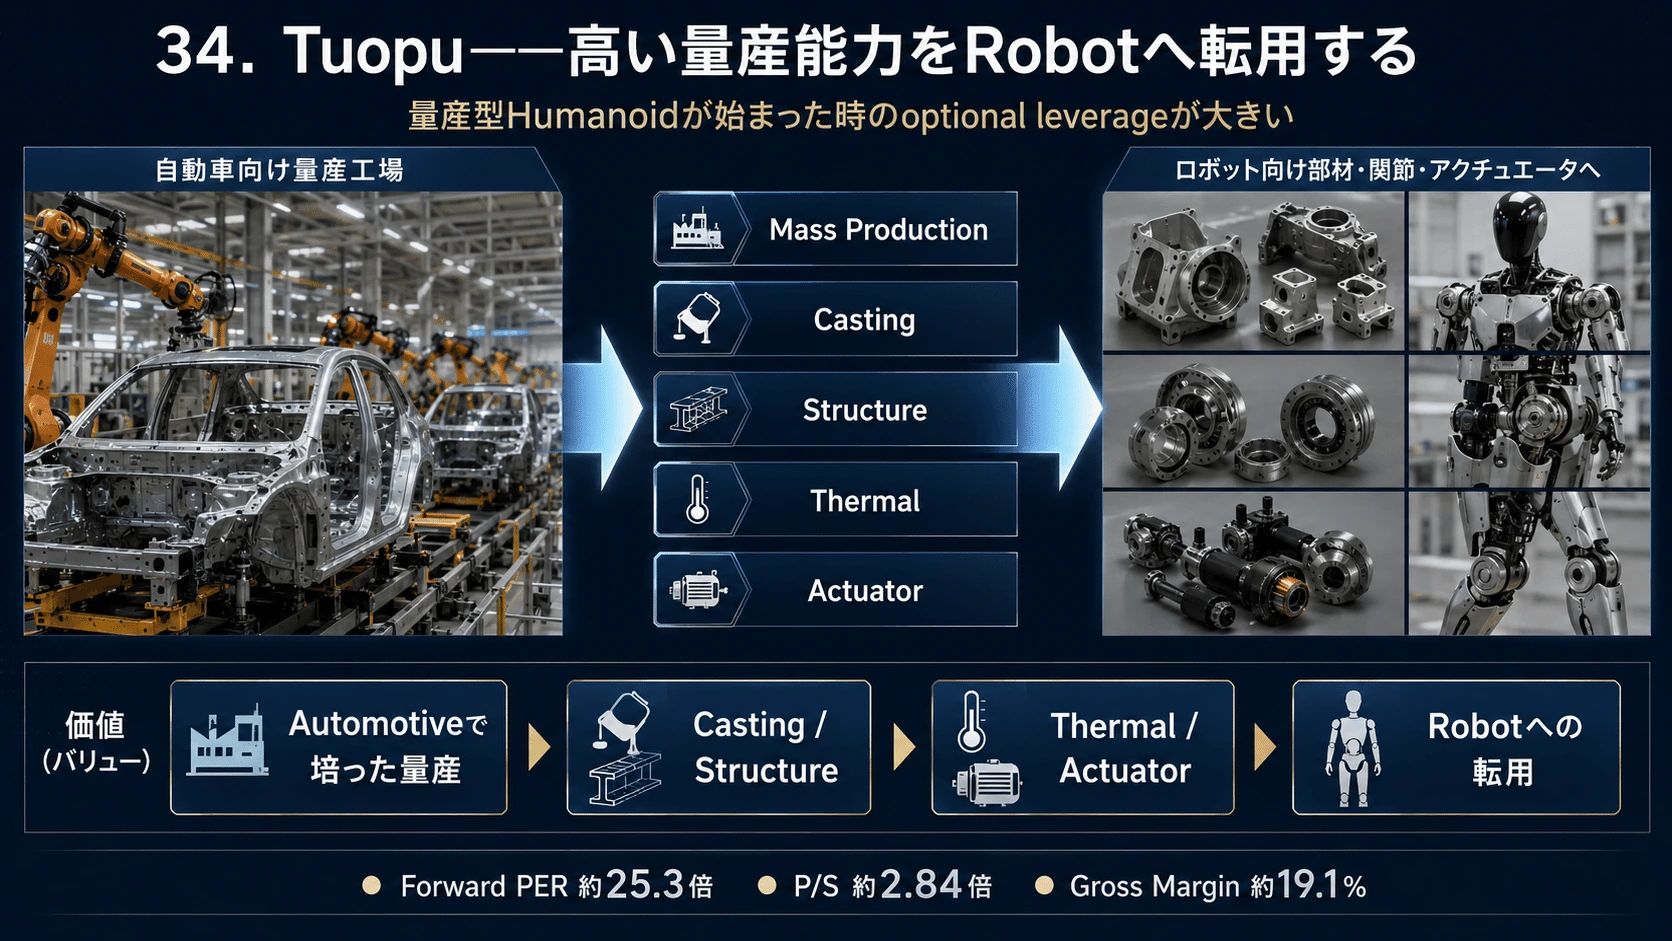
34.Tuopu――高い量産能力をRobotへ転用する
#TuopuのForward PERは約25.3倍、P/S約2.84倍、Gross Margin約19.1%。(StockAnalysis.com)
#HarmonicやLeadshineと比べればvaluationは低い。
#強みは、
#自動車で培った、
#Mass Production
#Casting
#Structure
#Thermal
#Actuator
#をRobotへ転用できること。
#量産型Humanoidが本当に始まった時のoptional leverageが大きい。
#
#
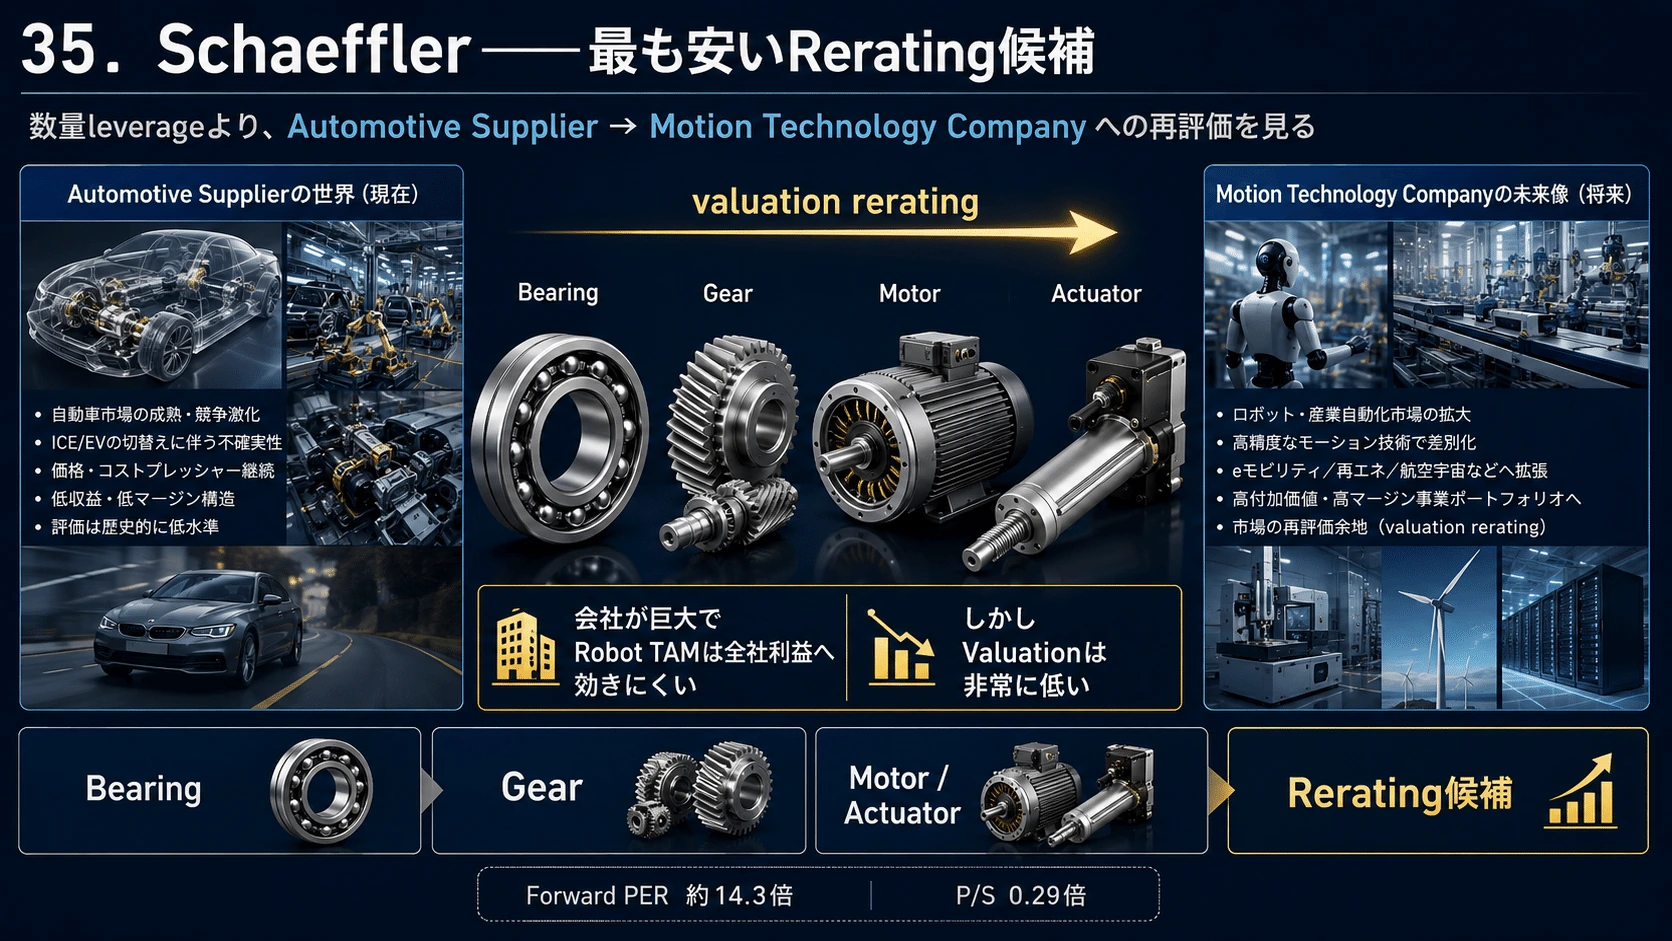
35.Schaeffler――最も安いRerating候補
#Forward PER約14.3倍。
#P/S0.29倍。(StockAnalysis.com)
#これは今回の企業群で圧倒的に低い。
#Bearing
#Gear
#Motor
#Actuator
#を持つ。
#弱点は会社が巨大でRobot TAMが全社利益へ効きにくいこと。
#したがって、
#数量leverage
#というより、
#Automotive Supplier → Motion Technology Company
#へのvaluation reratingを見る企業になる。
#
#
36.Harmonic Drive――一番重要なのに順位が低い理由
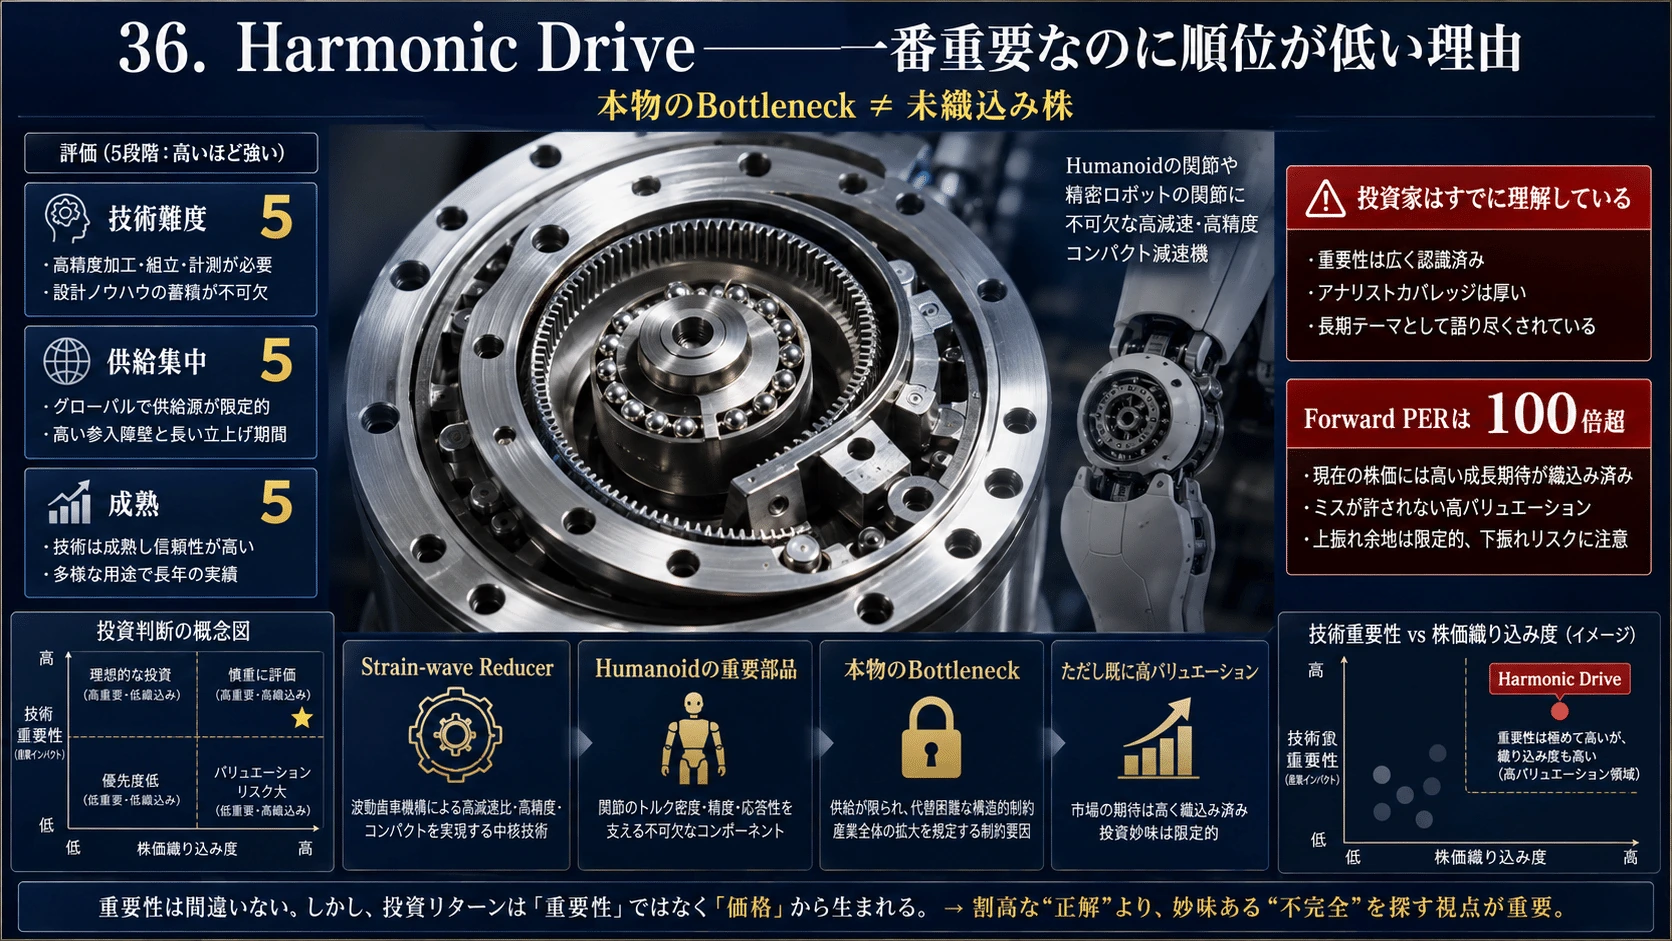
#Strain-wave Reducerは本当に重要。
#技術難度5。
#供給集中5。
#成熟5。
#だからこそHUMNでも上位に入っている。
#しかし現在Forward PERは100倍を超える。(StockAnalysis.com)
#つまり投資家はすでに、
#「Humanoid時代にはReducerが大量に必要」
#という話を理解している。
#だから、
#本物のBottleneck
#≠
#未織込み株
#なのである。
#
#
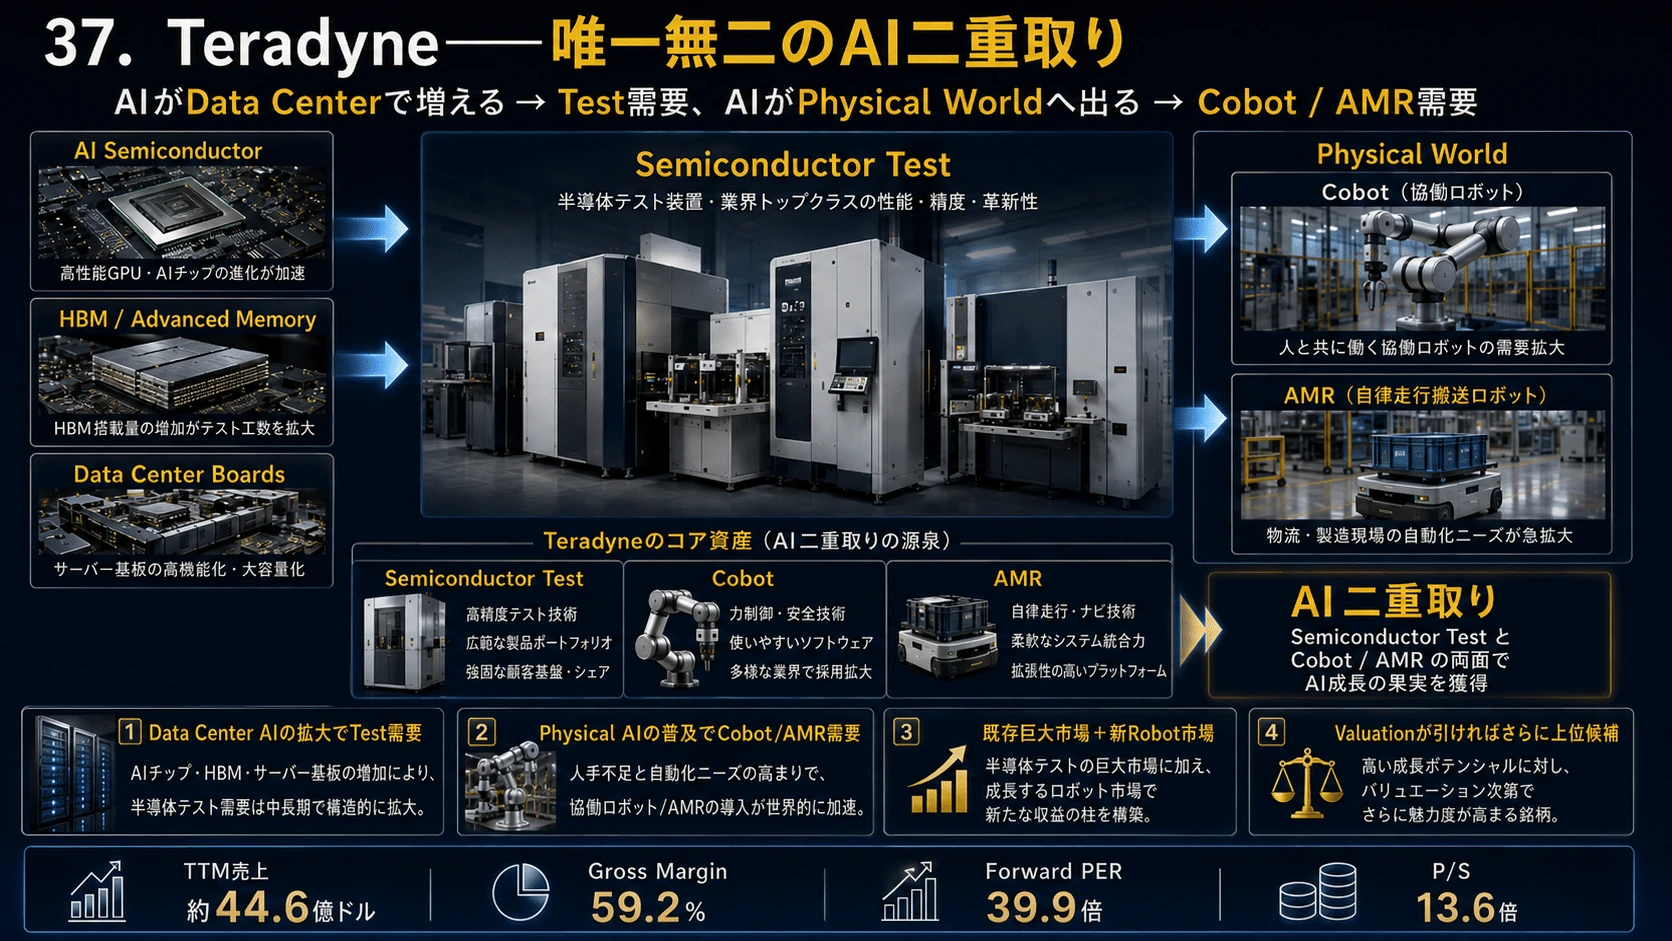
37.Teradyne――唯一無二のAI二重取り
#TeradyneはTTM売上44.6億ドル。
#Gross Margin59.2%。
#Forward PER39.9倍。
#P/S13.6倍。(StockAnalysis.com)
#高い。
#しかし、
#Semiconductor Test
#+
#Universal Robots
#+
#MiR
#を持つ。
#つまり、
#AIがData Centerで増える
↓
Test需要AIがPhysical Worldへ出る
↓
Cobot / AMR需要になる。
#Valuationが安ければランキングはもっと上だろう。
#
#
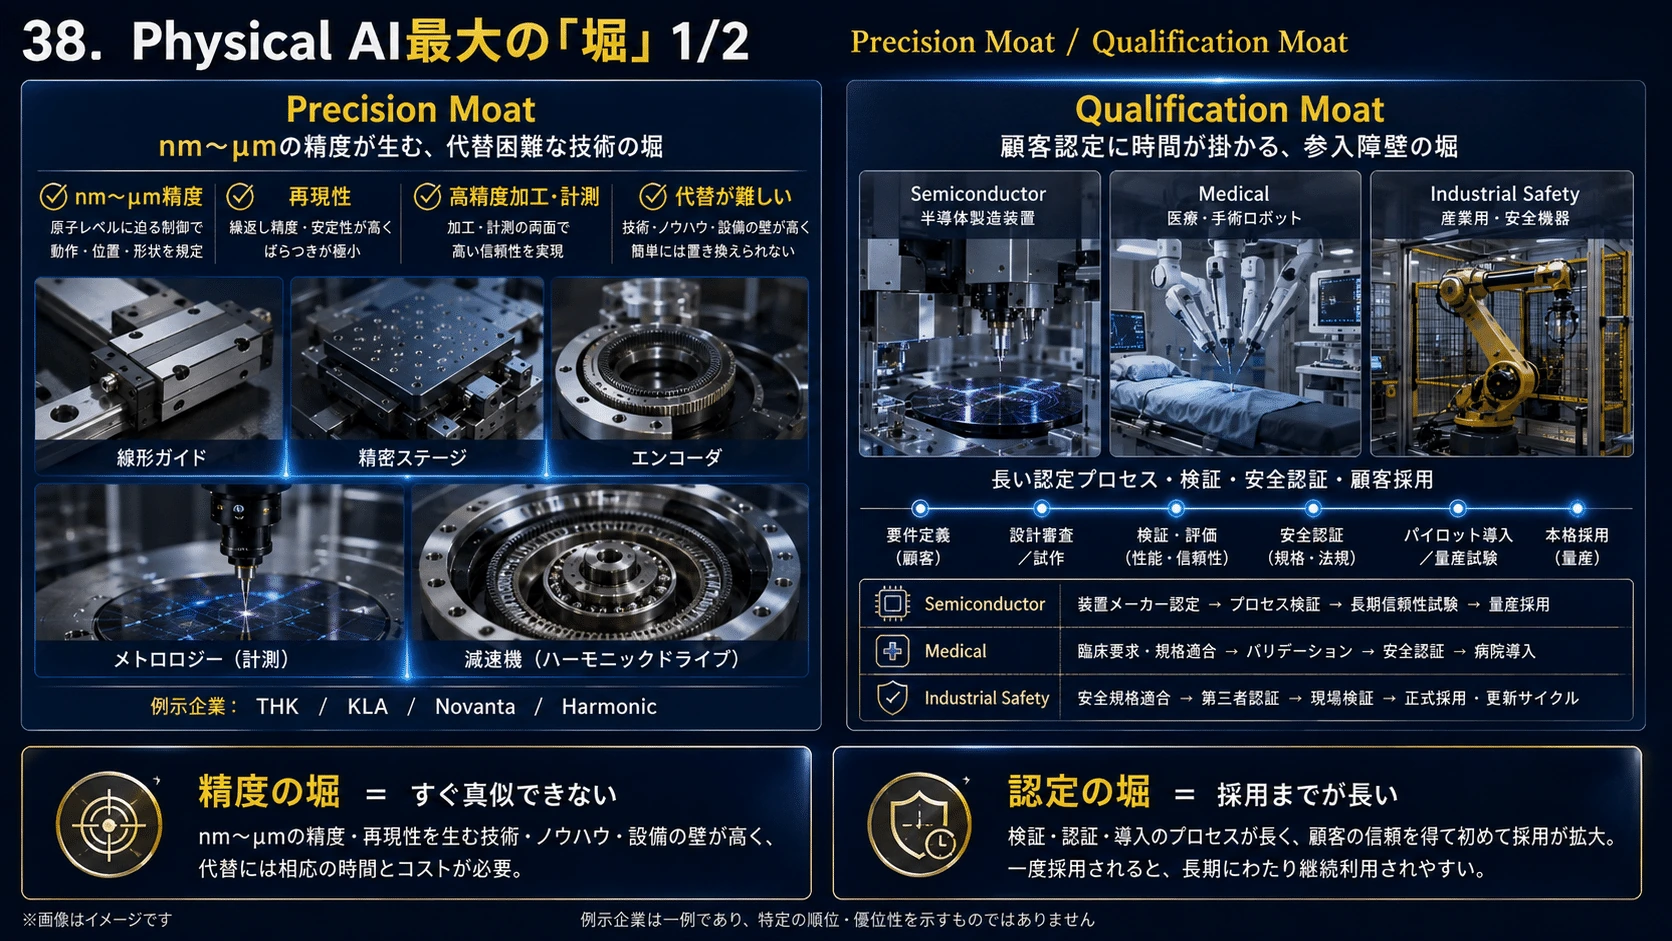
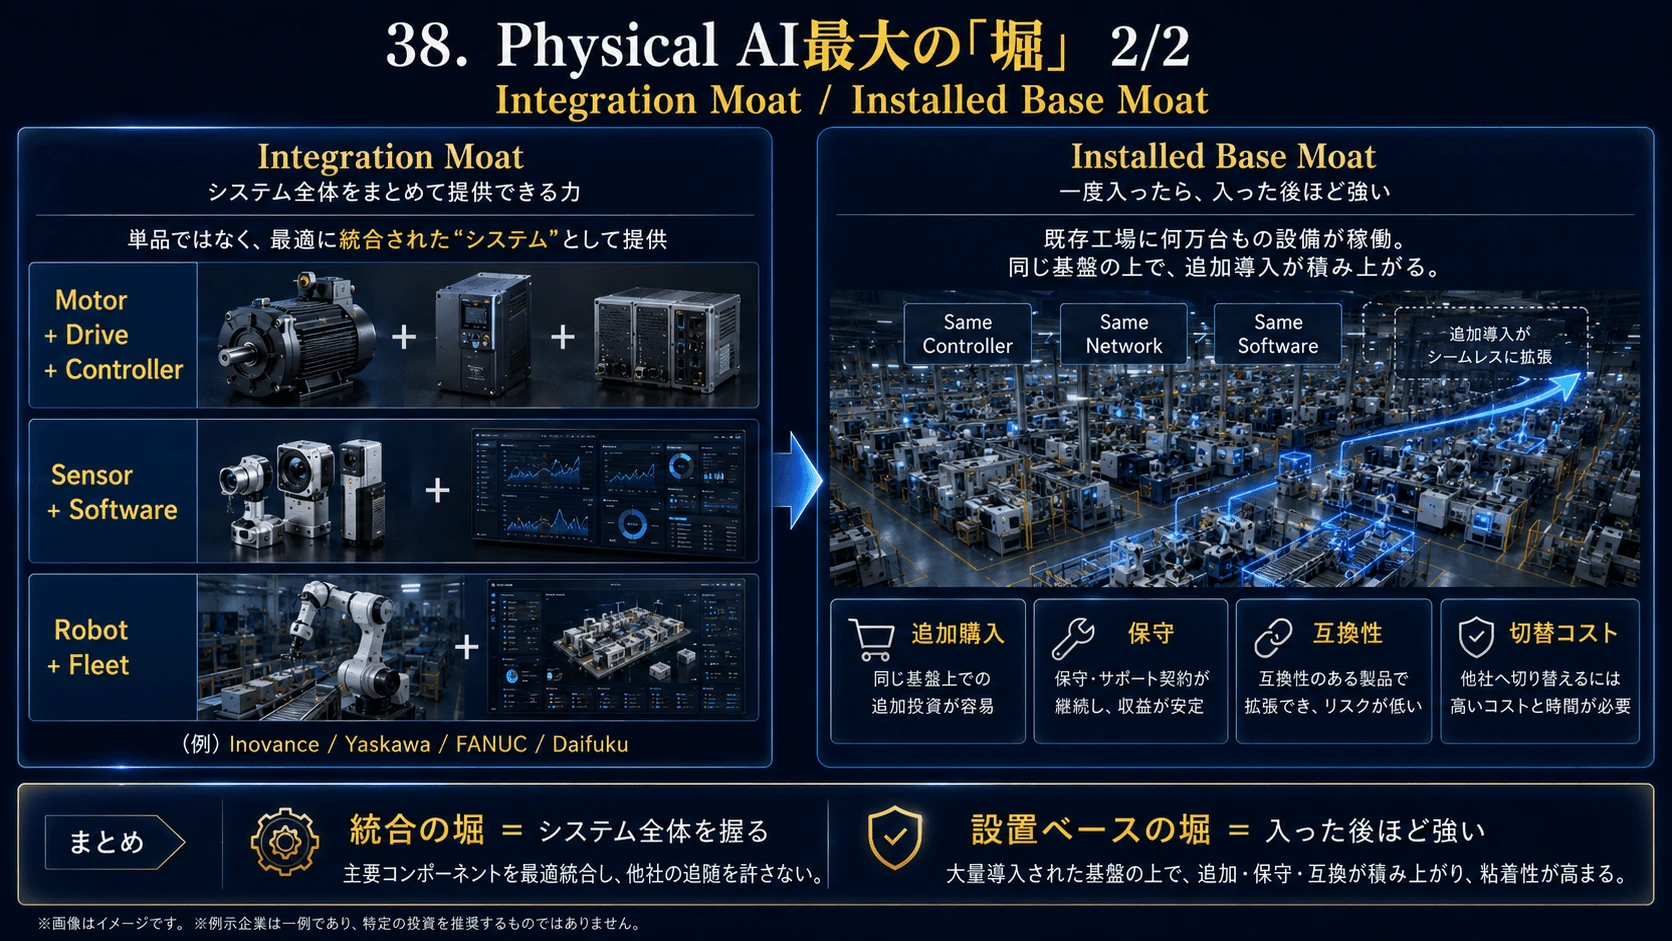
38.Physical AI最大の「堀」は何か
#今回の分析から、堀は4種類に分けられる。
#Precision Moat
#nm~µm精度。
#THK
#KLA
#Novanta
#Harmonic。
##
Qualification Moat
#顧客認定に時間が掛かる。
#Semiconductor
#Medical
#Industrial Safety。
##
Integration Moat
#単品ではなく、
#Motor+Drive+Controller
#Sensor+Software
#Robot+Fleet
#をまとめられる。
#Inovance
#Yaskawa
#FANUC
#Daifuku。
#
#
Installed Base Moat
#工場に何万台も既存設備があり、
#同じController
#同じNetwork
#同じSoftware
#を追加購入する。
#FANUC
#Yaskawa
#Siemens
#Daifuku。
#
#
39.複利効果は「Robot台数」だけではない
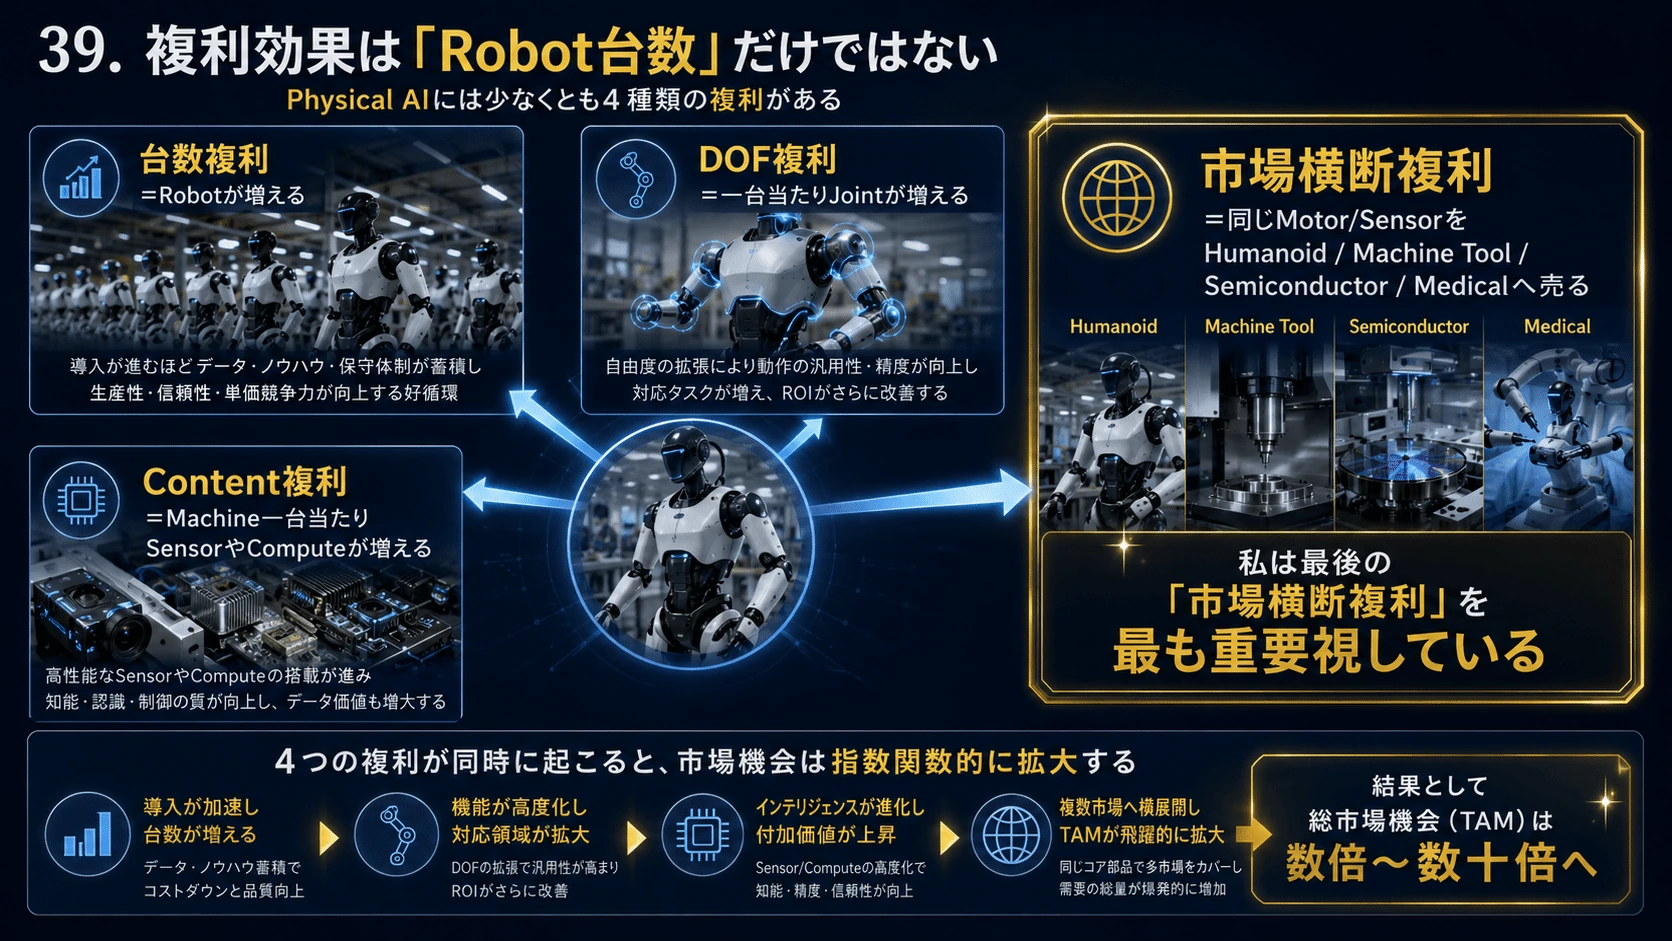
#Physical AIには少なくとも4種類の複利がある。
#台数複利
#Robotが増える。
##
DOF複利
#一台当たりJointが増える。
##
Content複利
#Machine一台当たりSensorやComputeが増える。
##
市場横断複利
#同じMotor/Sensorを、
#Humanoid
#Machine Tool
#Semiconductor
#Medical
#へ売る。
#私は最後の、
#市場横断複利
#を最も重要視している。
#
#
40.だからPhysical AI投資は3種類に分けられる
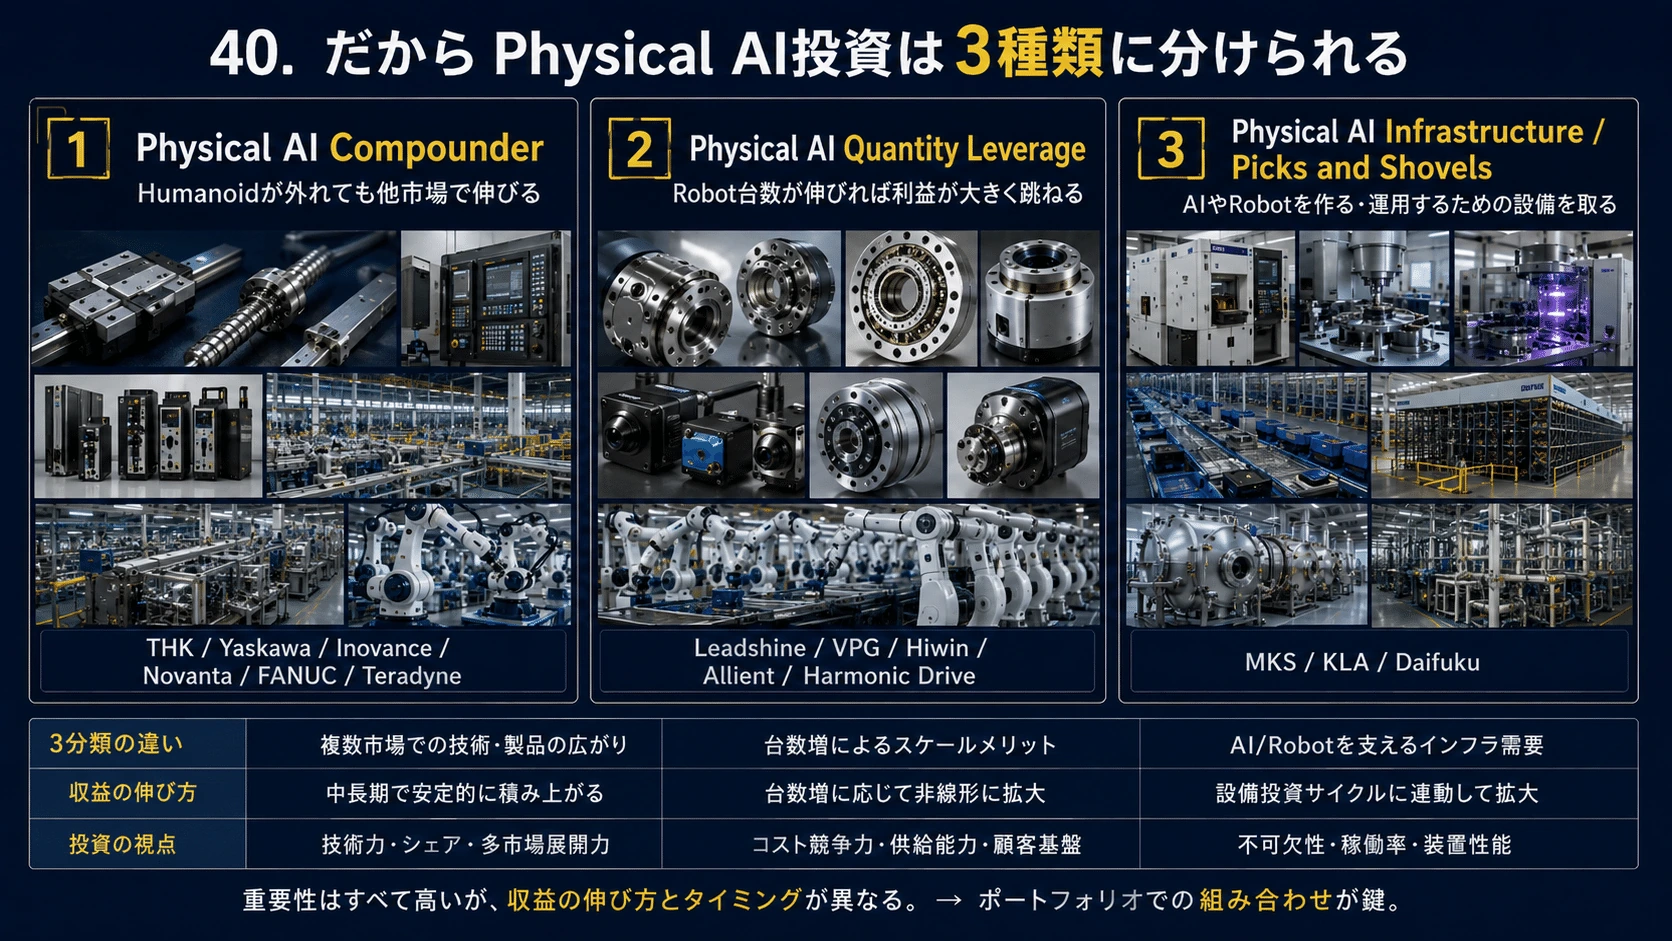
#Physical AI Compounder
#THK Yaskawa Inovance Novanta FANUC Teradyne
#Humanoidが外れても他市場で伸びる。
##
Physical AI Quantity Leverage
#Leadshine VPG Hiwin Allient Harmonic Drive
#Robot台数が伸びれば利益が大きく跳ねる。
##
Physical AI Infrastructure / Picks and Shovels
#MKS KLA Daifuku
#AIやRobotを「作る・運用するための設備」を取る。
#
#
41.2030年までと2030年代では主役が違う
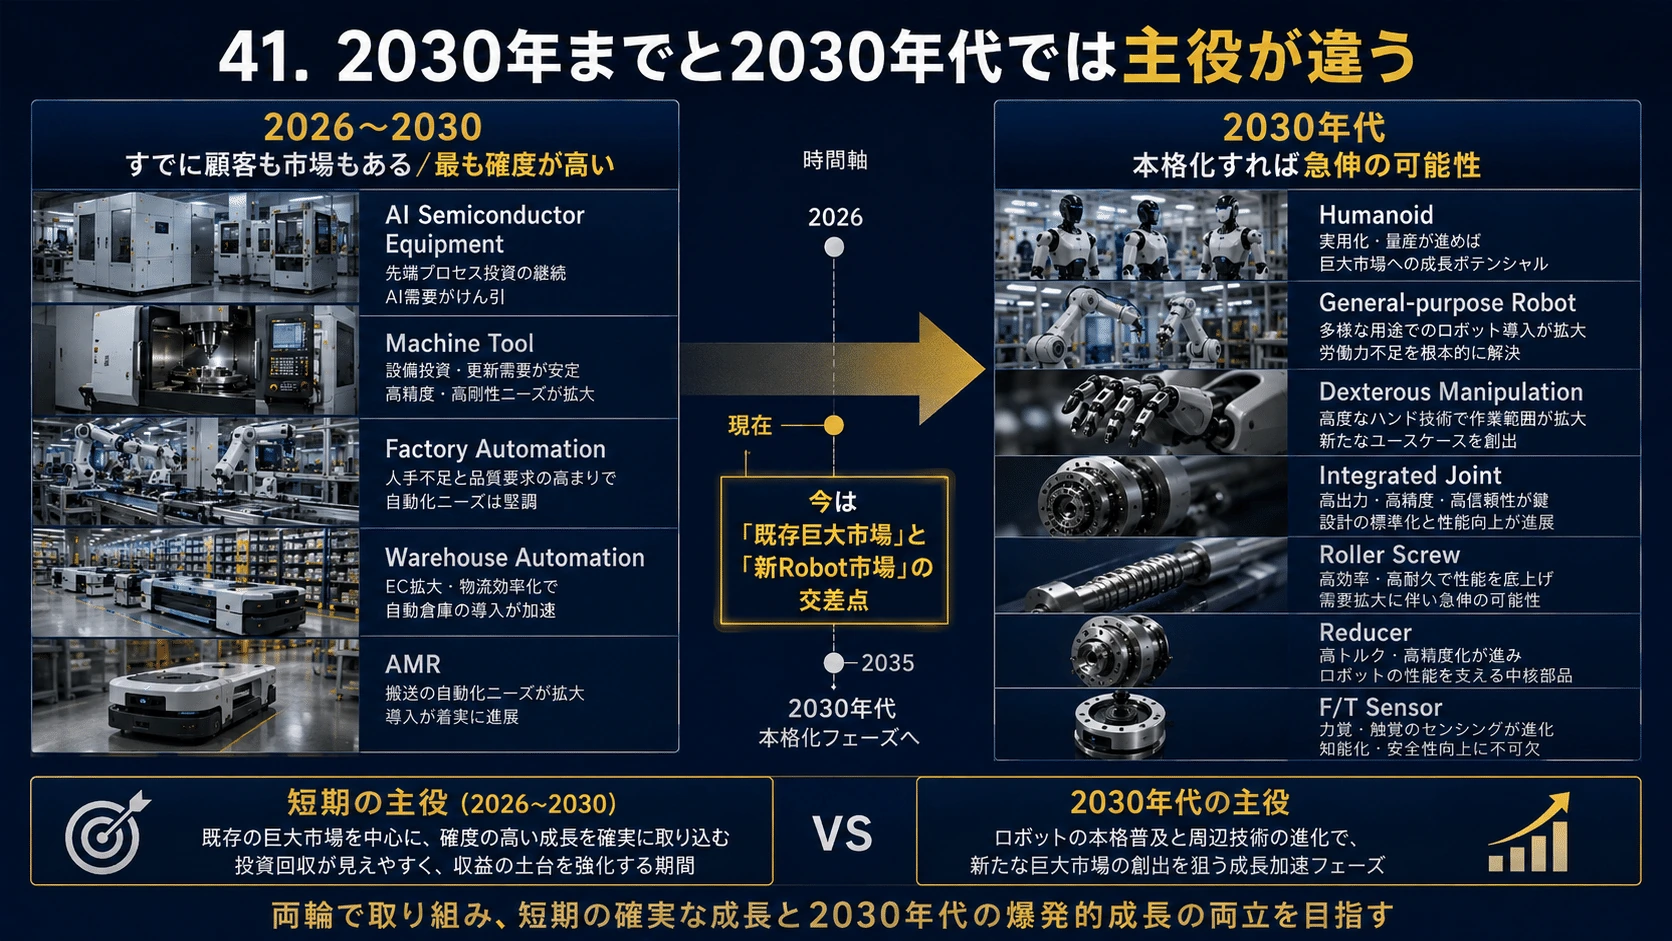
#2026~2030
#最も確度が高いのは、
#AI Semiconductor Equipment
#Machine Tool
#Factory Automation
#Warehouse Automation
#AMR
#である。
#すでに顧客も市場もある。
##
2030年代
#Humanoid
#General-purpose Robot
#Dexterous manipulation
#が本格化すれば、
#Integrated Joint
#Roller Screw
#Reducer
#F/T Sensor
#が急激に伸びる可能性がある。
#
#
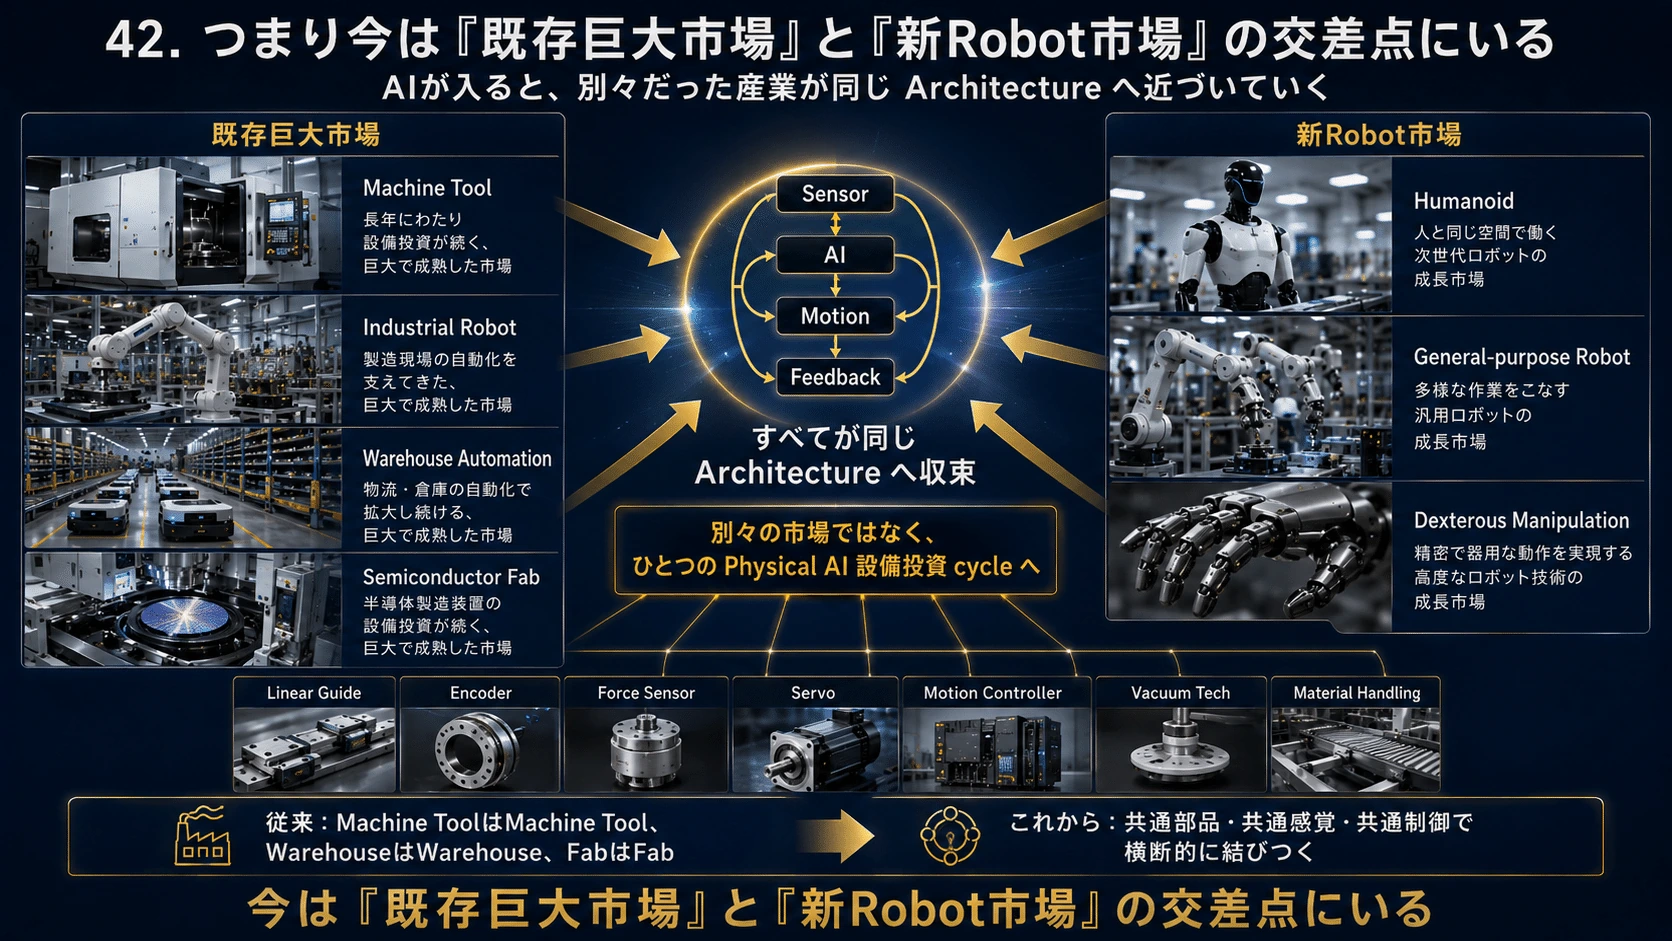
42.つまり今は「既存巨大市場」と「新Robot市場」の交差点にいる
#これが今回の最も重要な結論になる。
#従来の工場では、
#Machine ToolはMachine Tool。
#RobotはRobot。
#WarehouseはWarehouse。
#Semiconductor fabはFab。
#だった。
#しかしAIが入ると、
#すべてが、
#Sensor
↓
AI
↓
Motion
↓
Feedbackという同じArchitectureへ近づいていく。
#結果として、
#THKのLinear Guide。
#NovantaのEncoder。
#VPGのForce sensing。
#YaskawaのServo。
#InovanceのMotion Controller。
#MKSのVacuum technology。
#DaifukuのMaterial Handling。
#が、
#別々の市場ではなく、
#一つのPhysical AI設備投資cycle
#の中へ入っていく。
#
#
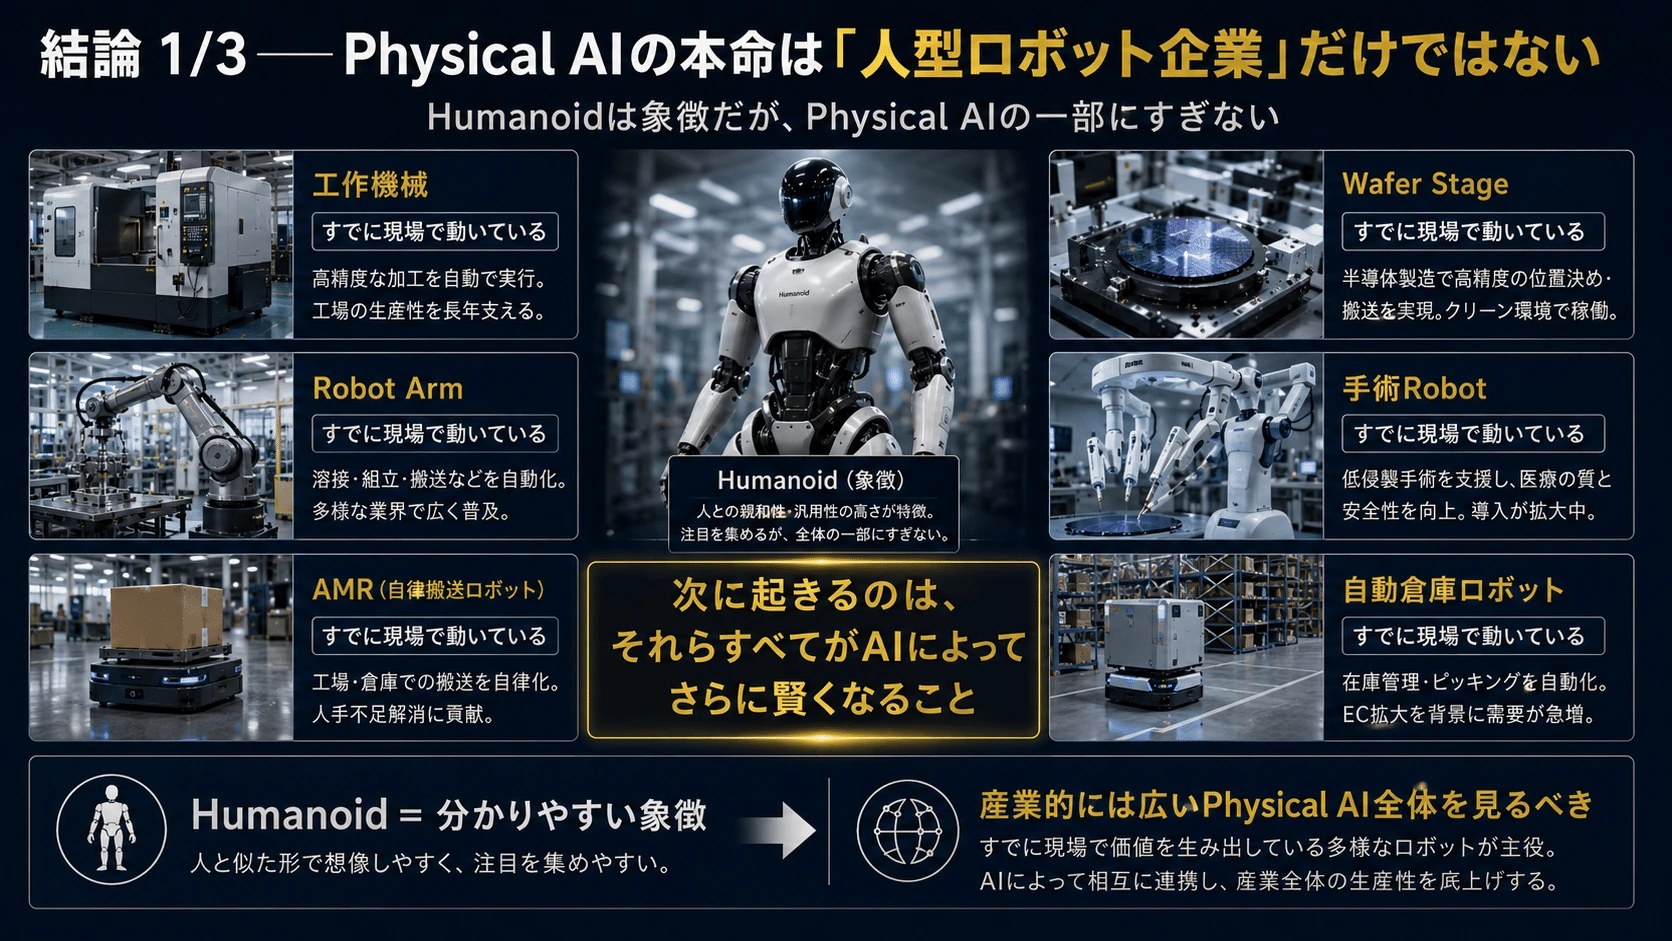
結論――Physical AIの本命は「人型ロボット企業」だけではない
#Humanoidは非常に分かりやすいPhysical AIの象徴である。
#身体がある。
#目がある。
#関節がある。
#AIがある。
#だから誰でも「AIが現実世界へ出た」と理解しやすい。
#しかし産業的に見ると、
#HumanoidはPhysical AIの一部に過ぎない。
#その前から、
#工作機械は動いている。
#Robot armは動いている。
#AMRは倉庫を走っている。
#Wafer Stageはnm精度で移動している。
#手術Robotは人間の手より細かく動いている。
#Warehouseでは数百台のRobotが協調している。
#そして次に起きるのは、
#それらすべてがAIによってさらに賢くなること
#である。
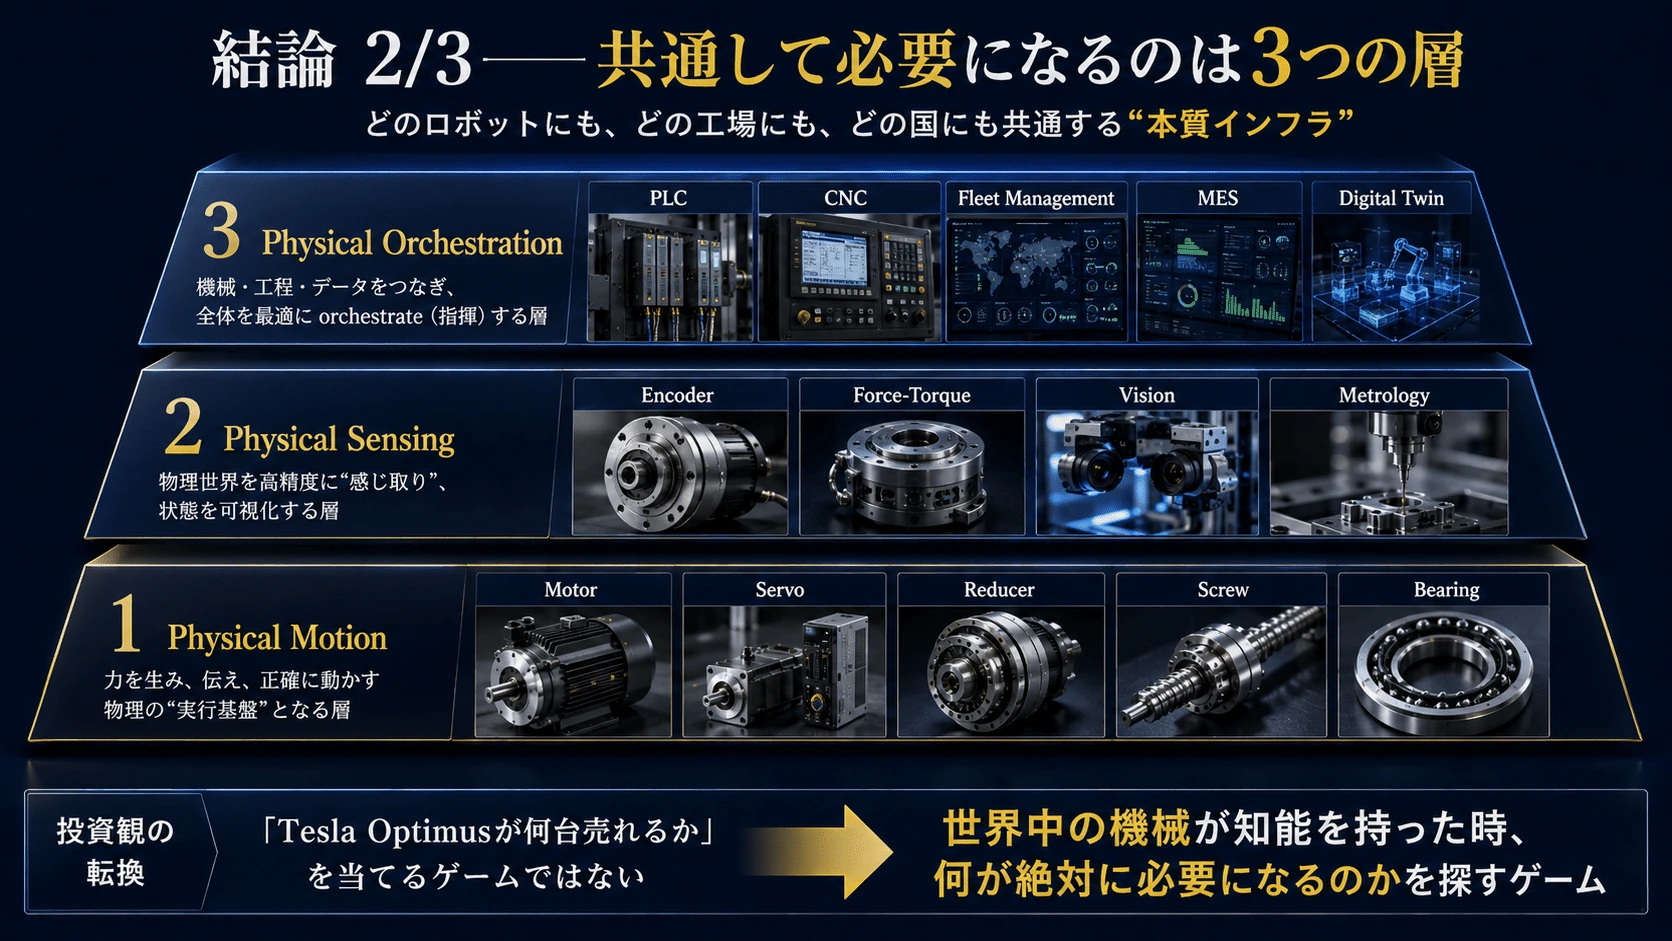
#その時、共通して必要になるのは、
#Physical Motion
#Motor Servo Reducer Screw Bearing
#Physical Sensing
#Encoder Force/Torque Vision Metrology
#Physical Orchestration
#PLC CNC Fleet Management MES Digital Twin
#である。
#この三つの層を横断して考えると、
#Physical AI投資は、
#「Tesla Optimusが何台売れるか」#
を当てるゲームではなくなる。
#むしろ、
#「世界中の機械が知能を持った時、何が絶対に必要になるのか」
#を探すゲームになる。
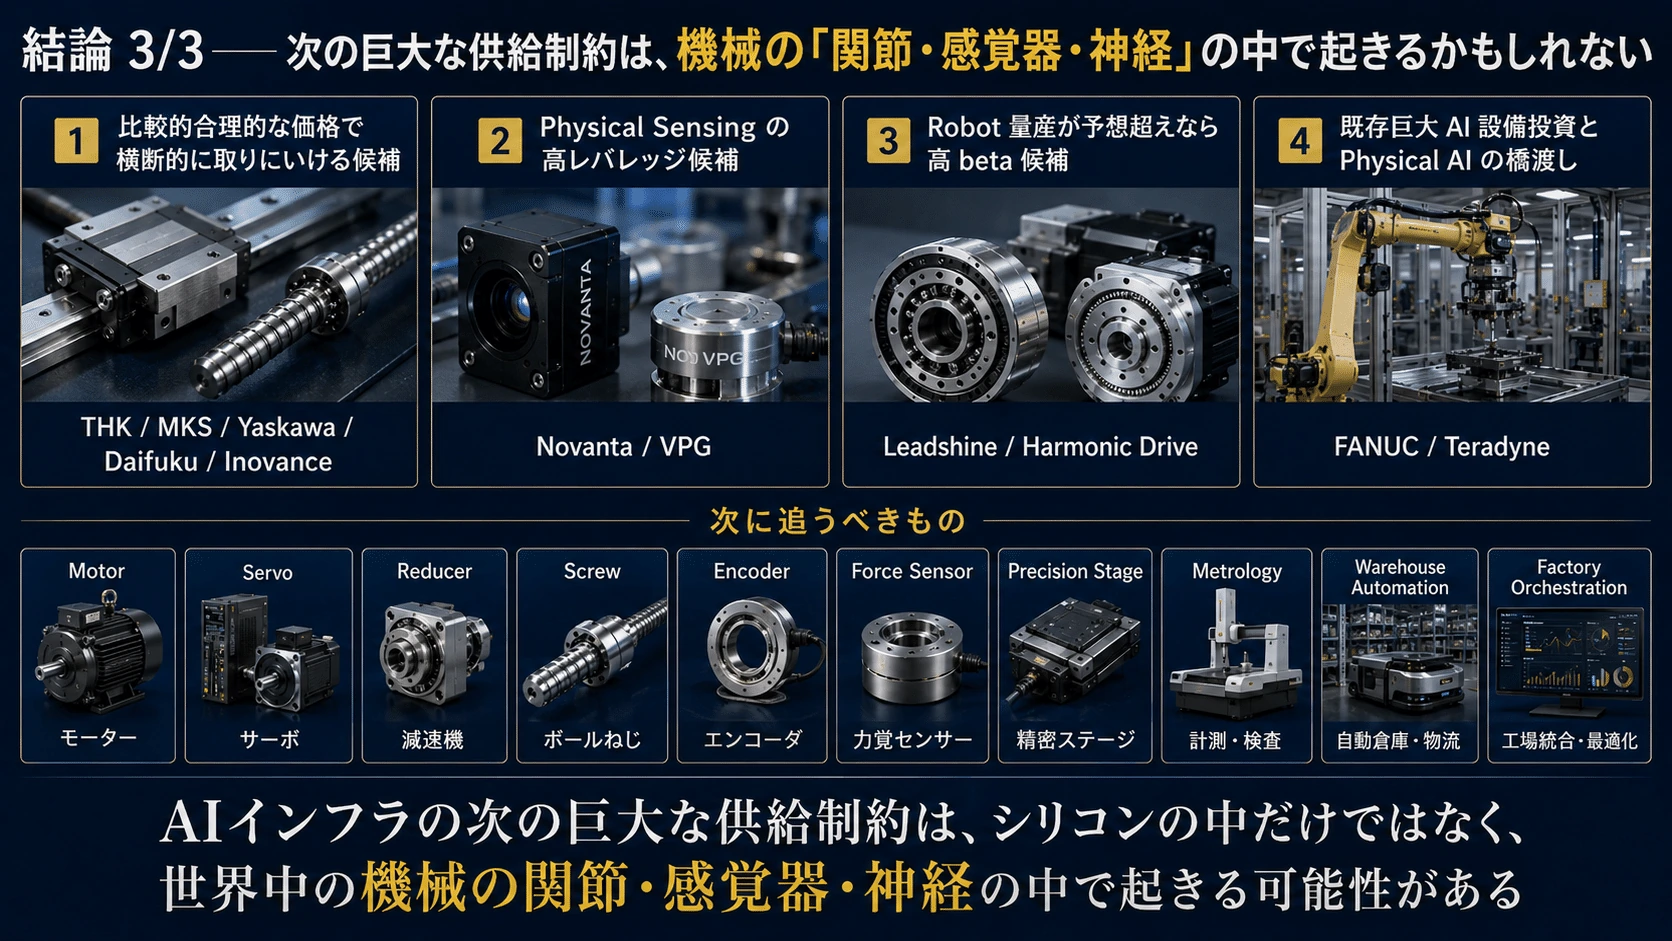
#現在のvaluationまで含めれば、
#THK
#MKS
#Yaskawa
#Daifuku
#Inovance
#は、Physical AIをまだ比較的合理的な価格で横断的に取りにいける候補になる。
#Novanta
#VPG
#はPhysical Sensingの高レバレッジ候補。
#Leadshine
#Harmonic Drive
#はRobot量産が市場予想を超えた場合の高beta候補。
#FANUC
#Teradyne
#は既存の巨大AI設備投資とPhysical AIの間に立つ。
#AIインフラ第一幕では、
#GPU HBM Network Power Cooling
#を追うことで、AIの供給制約がどこへ移るかを見ることができた。
#Physical AI時代にも同じことが起こるのなら、
#次に追うべきなのは、
#Motor。
#Servo。
#Reducer。
#Screw。
#Encoder。
#Force Sensor。
#Precision Stage。
#Metrology。
#Warehouse Automation。
#そしてFactory Orchestration。
#なのかもしれない。
#AIインフラの次の巨大な供給制約は、
#シリコンの中だけではなく、
#世界中の機械の「関節・感覚器・神経」の中で起きる可能性がある。
#
#
フィジカルAIは未知数で、私自身余り理解が進んでいないのでこれから何かある度に勉強しつつ記事に昇華していきます。
#特定銘柄の推奨・勧誘・投資助言を目的とするものではありません。投資判断はご自身の責任でお願いいたします。
#